Содержание
- Критерии выбора промышленного робота для обслуживания станков с ЧПУ
- Преимущества внедрения роботов на производство: расчёт окупаемости и ROI
- Интеграция промышленного робота с системой управления станка с ЧПУ
- Требования к безопасности при внедрении роботов в производство
- Обучение персонала для работы с промышленными роботами
- Типичные ошибки при внедрении промышленных роботов на производство
- Сервисное обслуживание и модернизация роботизированных ячеек
- Дополнительное оснащение роботизированных линий
- Примеры внедрения промышленных роботов
Роботизация механообработки перестала быть уделом крупных автогигантов. Сегодня даже средние предприятия, эксплуатирующие парк станков с ЧПУ, рассматривают внедрение промышленных роботов как способ решить кадровый вопрос и стабилизировать качество. Однако между решением «надо автоматизировать» и реально работающей ячейкой лежит пропасть, которую преодолевают далеко не все. Ниже — концентрированный опыт, собранный из практики интеграции роботов для обслуживания металлорежущего оборудования.
Критерии выбора промышленного робота для обслуживания станков с ЧПУ
Выбор манипулятора начинается не с прайса производителя, а с аудита технологической задачи. Ошибка на этом этапе обходится дороже всего: робот может формально подходить по грузоподъёмности, но не вписываться в цикл или не доставать до нужных точек.
Анализ технологической задачи
Первое, что необходимо сделать — разложить операцию по полочкам. Тип станка диктует кинематику робота. Для токарного центра критичен вылет манипулятора, особенно если загрузка идёт через дверцу с ограниченным проёмом. Для фрезерного — точность позиционирования и синхронизация с координатной системой станка. Масса и габариты заготовок задают требуемую грузоподъёмность, но здесь есть нюанс, о который спотыкаются многие: считать нужно не только вес детали. В расчёт идут масса захвата (EOAT), адаптера, кабелей на запястье. Рекомендуется закладывать запас 15–20% к расчётной нагрузке. Экономия на этом запасе — типовая причина преждевременного выхода редукторов из строя. Время цикла обработки показывает, должен ли робот успевать выполнять загрузку-выгрузку без создания «бутылочного горлышка». Дополнительные операции — очистка от стружки, промежуточное измерение, маркировка — расширяют требования к манипулятору.
Механические характеристики
Полезная нагрузка суммируется из всех перечисленных выше компонентов. Рабочий радиус проверяется моделированием с учётом того, что на максимальном вылете грузоподъёмность может заметно снижаться. Количество осей — компромисс между гибкостью и сложностью. Для простых задач загрузки-выгрузки часто достаточно 4 осей (например, SCARA или портальная кинематика). Шесть осей дают свободу для сложных траекторий, но усложняют программирование и сервис. Повторяемость позиционирования критична там, где деталь садится в жёсткую оснастку. Скорость и динамика должны соответствовать производительности станка, а не быть «с запасом» или «впритык».
Интеграция и управление
Совместимость систем управления — один из самых недооцениваемых пунктов. Робот обменивается со стойкой ЧПУ командами (открыть дверь, зажать патрон, запустить цикл) и статусами (цикл завершён, авария). Проверьте, какие протоколы поддерживает контроллер робота — M-коды, Ethernet/IP, Profinet, EtherCAT — и есть ли у интегратора опыт стыковки именно с вашей моделью ЧПУ. Оснастка (EOAT) подбирается под форму и материал заготовок: механические губки для круглых деталей, вакуумные присоски для плоских, магнитные захваты для ферромагнитных. Иногда требуется система технического зрения для распознавания положения детали в накопителе.
Условия эксплуатации
Степень защиты (IP-рейтинг) определяется средой цеха. Стружка, брызги СОЖ, абразивная пыль быстро выводят из строя уплотнения и подшипники. Для механообработки типовым требованием становится IP67. Температурный режим и вибрационный фон также учитываются.
Организационные и экономические аспекты
Планируемая загрузка определяет, будет ли робот обслуживать один станок или несколько. Многостаночное обслуживание требует увеличенного радиуса действия и иной логики управления. Безопасность проектируется с учётом всех режимов, включая наладку и обслуживание. Сервис и поддержка — наличие поблизости сервисной службы и складского запаса узлов напрямую влияет на коэффициент технической готовности. Экономическая целесообразность считается через полную стоимость владения, а не только цену робота.
Практический совет: перед финальной покупкой проведите тестовую отработку на реальной детали. Это позволяет «на живом» проверить цикл, совместимость захвата, логику обмена сигналами и выявить скрытые нюансы. Полезно смоделировать процесс в офлайн-среде для проверки досягаемости и исключения коллизий. Или можно обратиться к опытному интегратору роботизации в промышленное производство, который сможет предусмотреть все аспекты внедрения.
Преимущества внедрения роботов на производство: расчёт окупаемости и ROI
Внедрение промышленных роботов даёт измеримый эффект по нескольким направлениям одновременно.
- Экономика. Снижение фонда оплаты труда в себестоимости: один робот в две-три смены замещает от двух до шести операторов без линейного роста штата. Работа в режиме 24/7 без перерывов, больничных и отпусков даёт рост производительности на 30–60%. Снижение брака: робот обеспечивает повторяемость с выходом годного выше 98%, что экономит материалы и время на переделку.
- Качество и стабильность. Микронная точность и одинаковый результат на тысячах циклов критичны для сварки, обработки, сборки. Предсказуемые сроки и стабильное качество делают предприятие надёжнее для заказчиков.
- Кадры и безопасность. Робот берёт на себя тяжёлые, монотонные и опасные операции: горячие зоны, работу с химикатами, перемещение тяжестей. Снижается травматизм и связанные с ним выплаты. Решается проблема дефицита квалифицированных операторов на участках с высокой текучестью.
- Гибкость и масштабируемость. Быстрая переналадка на новую номенклатуру, особенно у коботов с визуальным программированием. Возможность тиражировать решение: если ячейка работает на одном станке, её проще внедрить на следующем.
Формулы расчёта окупаемости. Срок окупаемости (Payback Period), месяцев:
Срок окупаемости = Капитальные затраты (CAPEX) / (Ежемесячная экономия + Ежемесячный дополнительный доход)
Рентабельность инвестиций (ROI), %:
ROI = ((Чистый годовой эффект × N лет) − Инвестиции) / Инвестиции × 100%
где:
- Чистый годовой эффект = Годовая выгода − Годовые расходы на эксплуатацию
- Годовая выгода = Экономия на ФОТ + Снижение брака + Прирост выпуска (в деньгах)
Что включать в расчёт
Капитальные затраты (CAPEX):
| Статья | Доля от бюджета |
|---|---|
| Робот + оснастка (EOAT) | 40–60% |
| Инжиниринг и интеграция | 20–30% |
| Монтаж, инфраструктура, ограждения | 10–15% |
| Обучение персонала | 5–10% |
Ежемесячная экономия (снижение OPEX):
- Экономия на ФОТ — не только оклад, но и налоги, взносы, отпускные, больничные, спецодежда, обучение. При работе в три смены эффект кратно выше.
- Снижение брака — стоимость сэкономленных материалов и переработки.
- Экономия на безопасности — снижение рисков травм.
Ежемесячный дополнительный доход:
- Рост производительности — робот работает круглосуточно, увеличивая выпуск на 15–30%.
- Освоение новых заказов — возможность работать в третью смену или быстро перенастраиваться под мелкие партии.
Скрытые расходы, которые часто забывают:
- Интеграция смежных операций — подача и отвод продукции тоже должны успевать.
- Переналадка под новую деталь — новая оснастка, время на переход.
- Временное снижение производительности в период пусконаладки.
- Эксплуатация: электроэнергия, ТО, расходники — 15–20% от ежегодных затрат.
Примеры расчёта
Пример 1. Базовый — замена двух рабочих смен.
| Показатель | Значение |
|---|---|
| Инвестиции (под ключ) | 4 400 000 ₽ (с учётом субсидии 20%) |
| Экономия на ФОТ | 2 089 200 ₽/год |
| Доп. выгоды (брак, простои) | 1 963 235 ₽/год |
| Годовая выгода | 4 052 435 ₽ |
| Эксплуатационные расходы | ~700 000 ₽/год |
| Чистый годовой эффект | ~3 352 435 ₽ |
| Срок окупаемости | ~13 месяцев |
| ROI за 3 года | 176% |
Пример 2. Сценарий с «безлюдной» третьей сменой.
| Показатель | Значение |
|---|---|
| Доп. экономия (зарплата 3-й смены) | 2 745 600 ₽/год |
| Общая годовая экономия | 7 126 313 ₽ |
| Срок окупаемости | 7,4 месяца |
| ROI за 3 года | 386% |
Пример 3. Масштабирование — один оператор на три РТК.
| Показатель | Значение |
|---|---|
| Общая годовая экономия (на 1 РТК) | 8 956 713 ₽ |
| Срок окупаемости | 5,9 месяца |
| ROI за 3 года | 511% |
Типичные сроки окупаемости по типу робота
| Тип робота / применение | Окупаемость |
|---|---|
| Кобот (3–15 кг), обслуживание станков | 6–18 месяцев |
| 6-осевой промышленный манипулятор | 12–24 месяца (1 смена), 9–14 (2 смены) |
| Робот для паллетирования | 14–30 месяцев |
| Сварочный робот | 8–16 месяцев |
| AMR / складская логистика | 24–48 месяцев |
Факторы, ускоряющие окупаемость
- Фокус на узком месте. Не роботизировать весь цех, а найти самый трудоёмкий, опасный или проблемный участок — ROI будет максимальным.
- Безлюдная третья смена. Самый выгодный сценарий.
- Многостаночное обслуживание. Один оператор контролирует две-три роботизированные ячейки — экономия на ФОТ умножается без дополнительных инвестиций в персонал.
- Учёт скрытых убытков. Штрафы за срыв сроков, упущенные заказы, затраты на поиск персонала — всё это «стоимость бездействия», которую роботизация помогает избежать.
- Государственные субсидии. В России доступны меры поддержки (например, через Фонд развития промышленности), которые могут покрыть до 20% стоимости проекта и сократить срок окупаемости на два-три месяца.
Частые ошибки в расчёте
- Считают только зарплату оператора против цены робота и делают вывод, что невыгодно. Нужно включать полную стоимость владения (TCO) и все скрытые выгоды.
- Берут цену робота как полные инвестиции. На самом деле монтаж, интеграция и обучение могут добавить 40–60% к счёту.
- Игнорируют период пусконаладки. В первые один-два месяца производительность ниже плановой — закладывайте это в модель.
- Не делают анализ чувствительности. Считайте три сценария: консервативный, базовый, оптимистичный — с разным уровнем загрузки и простоев.
Интеграция промышленного робота с системой управления станка с ЧПУ
Интеграция — та часть проекта, где теоретическая совместимость компонентов проверяется реальностью цеха.
Технический аудит. Прежде чем что-то подключать, изучите парк оборудования: модель стойки ЧПУ, версию ПО, какие интерфейсы (входы-выходы, шины) уже есть. Проверьте, поддерживает ли система нужные протоколы (Modbus, Profinet, EtherCAT, CC-Link и другие). Часто проблема не в роботе, а в том, что у станка физически нет свободных дискретных входов для нужных сигналов или не хватает возможностей для сетевого обмена.
Аппаратная связь. Есть два основных пути:
- Дискретные входы-выходы (I/O). Подходят для простых сигналов: «станок готов к загрузке», «патрон зажат», «цикл обработки завершён», «робот извлёк деталь».
- Промышленные сети. Если нужно передавать больше данных (координаты позиционирования, статус сенсоров, команды для сложной логики), используют промышленные шины — Profinet, EtherCAT, Ethernet/IP.
Синхронизация логики. Ключевой момент — выстроить чёткий алгоритм обмена. Типичный сценарий: станок завершает цикл обработки и подаёт сигнал роботу → робот выполняет загрузку-выгрузку → по завершении робот возвращает сигнал, разрешающий запуск следующего цикла на станке. Важно точно привязать систему координат робота к координатной системе станка, чтобы робот корректно позиционировал деталь.
Доработка оснастки станка. Часто для автономной работы робота станок нужно адаптировать:
- установить автоматический зажим (пневмопатрон для токарных, тиски с пневмоприводом для фрезерных);
- добавить автоматическую дверь (с пневмоприводом);
- внедрить систему обдува рабочей зоны от стружки.
Без этих доработок робот не сможет полноценно и безопасно выполнять цикл.
Программное обеспечение. Потребуется написать или адаптировать программу, которая координирует действия. В ней задают последовательность операций, обрабатывают сигналы от датчиков (если деталь встала неточно), реализуют алгоритмы безопасности. Иногда используют промежуточные модули (например, ПЛК), но цель — добиться максимально бесшовной интеграции.
Безопасность. Реализуются механизмы безопасного взаимодействия: контролируемая остановка (SMS — Safety-rated Monitored Stop), зоны безопасности, датчики присутствия, кнопки аварийного останова.
Тестирование и отладка. После настройки запустите тестовые циклы. Проверьте, как система реагирует на нештатные ситуации (если деталь не встала в патрон, сработал датчик перегрузки). При необходимости скорректируйте логику.
С какими сложностями можно столкнуться
- Несовместимость. Если робот и станок от разных вендоров, для стыковки может понадобиться промежуточное ПО или интерфейсные платы — это усложняет проект, увеличивает сроки и бюджет. Иногда выгоднее искать решения от одного производителя: у них часто уже есть предварительно протестированные пары «ЧПУ + робот» с бесшовной интеграцией «из коробки».
- Вибрации и помехи. Механические вибрации станка или электромагнитные помехи могут влиять на стабильность связи.
- Переналадка. При смене номенклатуры деталей часто нужно менять захват робота и корректировать программу синхронизации.
Практический совет. Для сложного проекта имеет смысл привлечь системного интегратора. Он возьмёт на себя проектирование, подбор компонентов, пусконаладку и обучение персонала. При выборе специалиста обращайте внимание на его опыт именно в металлообработке — это снизит риски.
Требования к безопасности при внедрении роботов в производство
Безопасность роботизированной ячейки — не финальный штрих, а часть архитектуры. Ошибки здесь обходятся дороже всего.
Нормативная база
Основные документы:
- Приказ Минтруда России № 887н от 11.12.2020 — Правила по охране труда при обработке металлов, раздел LXXXV посвящён роботизированным комплексам и станкам с ЧПУ.
- ГОСТ Р 60.1.2.1-2016 (ИСО 10218-1) — требования безопасности к самому роботу как машине.
- ГОСТ Р 60.1.2.2-2016 (ИСО 10218-2) — требования к интеграции робототехнических систем и ячеек.
- В 2025 году ISO опубликовал обновлённые редакции ISO 10218-1:2025 и ISO 10218-2:2025 — с усиленным подходом к оценке рисков по задачам, функциональной безопасности и валидации ячеек.
Оценка рисков — отправная точка
Оценка проводится до начала работ по методологии ISO 12100 и обязательна для каждой конкретной ячейки. Робот с сертификатом ISO 10218-1 — это только компонент; безопасность зависит от того, как он интегрирован. Оцениваются все режимы работы — не только автоматический цикл, но и наладка, программирование, обслуживание, устранение сбоев, уборка. По статистике, большинство инцидентов происходит именно в этих режимах.
Иерархия снижения риска (три шага по ISO 12100):
- Устранить или уменьшить опасность в источнике — изменить конструкцию, снизить скорость, увеличить зазоры.
- Добавить средства защиты — ограждения, блокировки, датчики.
- Информировать и обучить — знаки, инструкции, обучение персонала.
Требования Правил по охране труда (№ 887н)
- Ограждение движущихся частей: поворотных столов, магазинов инструментов, транспортных и загрузочных устройств (п. 760).
- Блокировки, обеспечивающие: работу только при закрытых ограждениях; невозможность запуска цикла при незакреплённых деталях; запрет самопроизвольных перемещений; запрет нового цикла до завершения предыдущего; смену инструмента только при остановленном шпинделе (п. 761).
- Ограждение комплекса в общем помещении — высота не менее 1500 мм, дверь сблокирована с пуском в автоматическом режиме (п. 773).
- Разметка рабочего пространства робота на полу — жёлтая полоса на контрастной чёрной (п. 774).
- Световая сигнализация работы в автоматическом режиме (п. 775).
- Аварийная остановка — возможность быстрого выключения персоналом из любой точки зоны обслуживания (п. 765).
- Расстояния между выступающими частями станков — не менее 750 мм, иначе зона ограждается (п. 764).
- Переходы для линий длиннее 25 м (п. 763).
Технические средства защиты
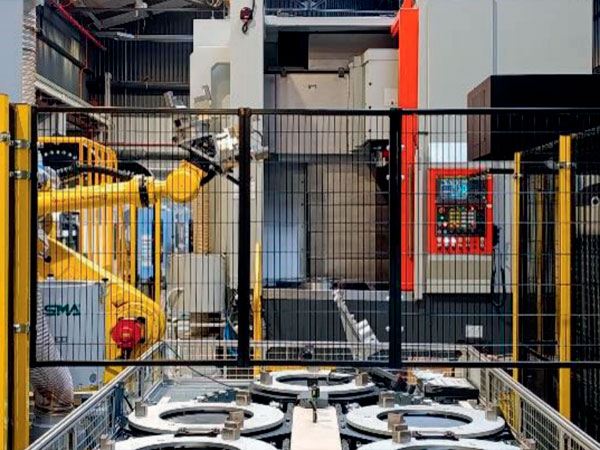
Физические ограждения. Сетчатые или сплошные панели с блокированными дверями. Дверь открывается только после безопасной остановки манипулятора. Применяются для всех традиционных промышленных роботов, работающих в изолированной зоне.
Оптические и сенсорные системы:
- Световые завесы — создают сетку лучей на входе в зону; при пересечении — немедленная остановка.
- Лазерные сканеры — формируют поле контроля вокруг оборудования; при появлении человека замедляют робот, при критическом сближении — останавливают.
- Системы машинного зрения — распознают приближение и несанкционированный вход.
- Датчики усилия и момента — ограничивают силу воздействия, критичны для совместной работы.
Аварийная остановка. Кнопки аварийного стопа — на пульте оператора и на видных местах ячейки. Категории остановки: немедленное снятие питания (категория 0), управляемое торможение с последующим отключением (категория 1), остановка с сохранением питания для удержания груза (категория 2). Выбор категории определяется оценкой риска.
Организация зон безопасности
ГОСТ Р 60.1.2.2-2016 выделяет четыре типа пространств:
| Зона | Определение | Средства защиты |
|---|---|---|
| Максимальное | Всё пространство, куда может физически дотянуться манипулятор | — |
| Ограниченное | Часть максимального, за пределы которой робот не выходит благодаря программным и аппаратным ограничителям | Механические упоры, датчики положения, программные лимиты |
| Защищённое | Ограниченное периметровыми ограждениями, световыми завесами, сканерами | Ограждения, замки с контролем, световые завесы |
| Совместной работы | Участок внутри защищённого, где человек и робот могут находиться одновременно | Датчики усилия, сканеры присутствия, контроль скорости и траектории |
Расчёт границ зон ведётся по формуле:
S = K × T + C
где S — минимальное безопасное расстояние, K — скорость сближения человека и механизма, T — общее время остановки (реакция сенсора + торможение), C — поправка на неточности.
Режимы взаимодействия человека и робота
Три основных подхода, определённых стандартами:
- SMS (Safety-rated Monitored Stop) — контролируемая остановка. Робот прекращает движение, как только человек входит в зону. Возобновление — только после выхода человека и подтверждения.
- SSM (Speed and Separation Monitoring) — контроль скорости и дистанции. Система не останавливается полностью, а замедляет робот при приближении человека, останавливает при критическом сближении.
- PFL (Power and Force Limiting) — ограничение силы и энергии. Робот ограничивает усилие так, чтобы контакт не вызвал травму. Применяется в коботах.
Требования к оснастке и энергии
ГОСТ Р 60.1.2.2-2016 устанавливает:
- Захваты (EOAT) должны быть спроектированы так, чтобы отключение энергии не приводило к высвобождению груза (самофиксирующиеся устройства, подпружиненные фиксаторы).
- Изоляция источников энергии — единое устройство отключения для каждого типа энергии (электрическая, пневматическая, гидравлическая).
- Управление накопленной энергией — средства для контролируемого выпуска опасной энергии с маркировкой.
- Процедура аварийного восстановления — документированный алгоритм действий при заклинивании, потере питания или другой нештатной ситуации.
Частые ошибки
- Неполная оценка рисков — рассматривают «робота» как единую опасность, а не каждую задачу человека рядом с ним.
- Отключение или обход защиты — одна из главных причин травм. Безопасность должна быть встроена в процесс, а не быть отключаемой опцией.
- Недокументированные модификации — новый захват, обновление ПО или изменение рабочей зоны требуют повторной оценки рисков.
- Недоучёт нештатных режимов — основная масса инцидентов происходит при наладке и обслуживании, а не в автоматическом цикле.
Обучение персонала для работы с промышленными роботами
Первым делом проведите оценку: какие роли есть в вашей ячейке (оператор, наладчик, инженер, программист) и какие задачи каждый будет решать. От этого зависят программы обучения. Также важно сразу связать обучение с результатами оценки рисков для конкретной рабочей зоны — так сотрудники сразу поймут, какие опасности нужно учитывать.
Что включать в программу
Содержание зависит от роли, но есть общие блоки:
- Основы устройства и принципов работы. Понимание механики, приводов, систем управления и взаимодействия робота с другим оборудованием (ПЛК, конвейеры, системы технического зрения).
- Программирование и настройка. Для программистов и наладчиков — освоение языков конкретного бренда (например, KRL для KUKA, KAREL для Fanuc), работа с ПО для офлайн-программирования, калибровка, настройка траекторий и систем безопасности.
- Безопасность. Ключевой блок. Сотрудники должны знать границы опасных зон, понимать работу систем защиты, уметь правильно использовать деблокирующие устройства, знать процедуры аварийной остановки и порядок действий при сбоях.
- Взаимодействие в комплексе. Как робот синхронизируется со станком с ЧПУ, другими роботами или периферийным оборудованием.
- Диагностика и обслуживание. Умение читать ошибки системы, интерпретировать сообщения, выполнять базовое ТО, заменять компоненты.
- Работа с документацией. Понимание руководств производителя, умение находить нужные разделы для решения задач.
Формы и практика
Одних лекций недостаточно. Обязательно включайте практику:
- Работа на реальном оборудовании.
- Использование симуляторов и цифровых двойников — позволяет отладить программы и отработать сложные сценарии без риска для оборудования и персонала.
- Разбор реальных кейсов и инцидентов (без нарушения безопасности).
Этапы допуска
- Вводный инструктаж.
- Обучение по индивидуальной программе для роли.
- Проверка знаний (тестирование, практическая задача).
- Закрепление зоны ответственности и допуск к самостоятельной работе.
Дополнительные меры
Регулярное подтверждение квалификации — периодические проверки знаний и тренинги. Переподготовка обязательна при внедрении нового оборудования, обновлении ПО или изменении технологического процесса. Назначьте ответственных за безопасную эксплуатацию, ведите журналы допуска, регулярно проводите аудит защитных решений. Поощряйте сотрудников сообщать о потенциальных рисках, даже если они кажутся незначительными.
Типичные ошибки при внедрении промышленных роботов на производство
- Начинают с выбора оборудования, а не с анализа задачи. Часто компании сразу ищут «крутую модель», а потом пытаются под неё подогнать процесс. Правильнее сначала детально описать операцию: какие есть вариации (номенклатура, подача деталей), какие возникают отклонения, кто и как взаимодействует с зоной. Иначе есть риск купить технику, которая формально подходит по характеристикам, но не решает реальную проблему.
- Не проводят инженерный аудит. Если не обследовать текущее состояние производства (технологические процессы, загрузку оборудования и персонала, стабильность качества, инфраструктуру — пол, питание, пневматику, интерфейсы), робот может просто не вписаться в линию. Выявятся проблемы: нехватка места, несовместимость сигналов, слабые места в смежных операциях.
- Неправильно подбирают модель или параметры. Ошибки в расчётах: учитывают только массу детали, забывая про вес захвата, инструмента или инерционные нагрузки при движении. Или берут робота с избыточными характеристиками — это ведёт к переплате. Ещё одна ловушка — выбрать коллаборативного робота (кобота) для задачи с высокой нагрузкой или тяжёлыми грузами: его скорость будет ограничена, и производительность окажется ниже расчётной.
- Игнорируют интеграцию с существующей средой. Робот не работает в вакууме. Если не проверить, как он «разговаривает» с уже установленными станками, контроллерами, SCADA или MES-системами, после поставки может выясниться несовместимость. Также важно учесть соседнее оборудование и маршруты перемещения людей — это влияет на компоновку ячейки.
- Недооценивают рабочий орган. Захват, горелка, траверса — именно эта часть напрямую взаимодействует с деталью. Если оснастка спроектирована под идеальный сценарий (одна деталь, чистая среда), в реальности (пыль, влажность, небольшие отклонения геометрии) возникнут проблемы: неустойчивый захват, повышенный износ, потеря детали.
- Откладывают вопросы безопасности на потом. Безопасность — не финальный штрих, а часть архитектуры. Если не определить границы опасных зон, не настроить блокировки, световые барьеры, логику аварийных остановов и регламенты доступа на этапе проектирования, потом придётся переделывать компоновку, схему управления и оснастку. Попытки «ускорить» процесс путём временного отключения защитных устройств — частая причина травм.
- Не готовят персонал. Если обучение операторов, наладчиков или инженеров откладывают до запуска или сводят к минимуму, в нештатной ситуации люди теряются. Это увеличивает время восстановления, порождает недоверие к системе и может приводить к обходу регламентов.
- Недооценивают бюджет. Часто фокусируются только на цене самого робота, забывая про остальное: пусконаладку, интеграцию, оснастку, обучение, резерв на непредвиденные работы (рекомендуют закладывать 15–20%). Также ошибка — рассчитывать окупаемость без учёта реальной загрузки: если линия работает не на полную мощность или есть несогласованность процессов, экономический эффект будет низким.
- Не планируют работу с рисками и сбоями. Даже хорошо спроектированная система иногда даёт сбой (ошибка в данных, отказ датчика, перегрузка). Если нет чёткого плана действий на такие случаи (кто отвечает, какие временные сценарии), это ведёт к затяжным простоям.
- Завышают ожидания по производительности. Нередко не закладывают в план время на период стабилизации: отладку, устранение мелких недочётов, обучение, плановое обслуживание. В результате, когда после запуска показатели не сразу выходят на плановые, возникает разочарование.
Как снизить риски
- Начните с чёткого технического задания и аудита.
- Привлекайте интегратора на ранних этапах для совместной проработки.
- Используйте симуляцию и 3D-моделирование для проверки рабочей зоны до монтажа.
- Проводите пилотный запуск на небольшом участке, чтобы отладить процесс перед масштабированием.
- Поддерживайте постоянную коммуникацию между всеми участниками проекта.
Сервисное обслуживание и модернизация роботизированных ячеек
Структура и периодичность обслуживания
Обслуживание делят на регламентное (по графику) и внеплановое (по факту неисправности). Для роботизированной ячейки важно обслуживать не только самого робота, но и периферию: ограждения, световые завесы, пневматику, систему связи со стойкой ЧПУ.
Регламентные интервалы и работы:
| Интервал | Что делают | Зачем это важно |
|---|---|---|
| Ежесменно / перед запуском | Визуальный осмотр, проверка ограждений и блокировок, контроль аварийных кнопок, проверка отсутствия посторонних предметов в зоне, краткий тест движения на малой скорости | Безопасность и исключение человеческого фактора при загрузке тяжёлых заготовок |
| 500–1000 часов | Проверка затяжки крепежа, контроль люфтов редукторов, проверка герметичности пневматики, очистка фильтров, проверка кабелей и разъёмов, диагностика ошибок контроллера | Стабильность повторяемости: в ЧПУ-обработке даже 0,1–0,2 мм люфта могут давать брак при установке детали в патрон |
| 2000–4000 часов или 1 раз в год | Замена смазки редукторов (если предусмотрено), проверка калибровки базы и инструмента, обновление ПО контроллера, проверка точности позиционирования, проверка датчиков безопасности | Поддержание паспортной точности и снижение риска простоев из-за «плавающих» ошибок |
| 4000+ часов или 3–5 лет | Глубокая диагностика: анализ вибраций, проверка износа зубчатых передач и ременных приводов, замена расходников (фильтры, уплотнители), ревизия пневматических и гидравлических модулей, проверка заземления и качества питания | Профилактика крупных отказов и сохранение ресурса дорогостоящих узлов |
Важный нюанс: для роботов, работающих рядом со станками с ЧПУ, критична чистота среды. Стружка, СОЖ и пыль быстро выводят из строя уплотнения и подшипники. Поэтому в графике обязательно закладывают очистку зоны и проверку герметичности корпуса (IP-рейтинг) — это не «мелочь», а часть надёжности.
Что входит в типовой сервисный пакет
- Диагностика. Чтение логов, анализ ошибок, проверка параметров осей, контроль повторяемости, проверка сигналов I/O и сетевых интерфейсов.
- ТО узлов. Замена смазки, фильтров, уплотнений, проверка затяжки, контроль состояния кабелей и разъёмов.
- Калибровка. Восстановление базы (Base) и инструмента (Tool), проверка и корректировка нулевых точек.
- Обновление ПО и лицензий. Установка актуальных версий, проверка совместимости с системой ЧПУ и периферией.
- Проверка безопасности. Тестирование световых завес, сканеров, аварийных остановов, блокировок дверей, логики безопасных режимов (SMS, SSM).
- Документирование. Акт выполненных работ, протокол точности, список выявленных рисков, рекомендации по дальнейшей эксплуатации.
Внеплановое обслуживание и устранение неисправностей
Частые проблемы в связке «робот + ЧПУ»:
- Потеря точности позиционирования. Причины: износ редуктора, ослабление крепежа, сбитая калибровка, вибрации. Решение: диагностика, повторная калибровка, при необходимости замена узла.
- Ошибки связи со станком. Причины: сбой протокола, обрыв кабеля, несовместимость версий ПО, неправильные M-коды. Решение: проверка сигналов, осциллограмма, обновление драйверов, корректировка программы.
- Срабатывание защит. Причины: перегрузка по моменту, срабатывание концевиков, блокировка безопасности. Решение: анализ логов, проверка нагрузки и оснастки, проверка зоны на коллизии.
- Проблемы с захватом. Причины: падение давления, износ губок, загрязнение присосок, смещение центра тяжести. Решение: ревизия пневматики, чистка или замена элементов, корректировка траектории.
Для быстрого восстановления полезно иметь «план аварийного восстановления»: кто отвечает, какие действия, где хранятся резервные копии программ и калибровок, как безопасно вывести ячейку из работы и вернуть в строй.
Модернизация роботизированных ячеек: цели и типовые решения
Модернизацию проводят, когда нужно повысить производительность, расширить номенклатуру, улучшить качество или привести ячейку в соответствие с новыми требованиями безопасности.
| Цель | Что меняют или добавляют | Эффект |
|---|---|---|
| Рост производительности | Более быстрый робот или оси подачи, ускоренные захваты, синхронизация с ЧПУ по высокоскоростному протоколу, буферные магазины заготовок | Сокращение времени цикла, рост выпуска, снижение стоимости одной детали |
| Расширение номенклатуры | Сменные модули захватов, система быстрой смены оснастки, техническое зрение для позиционирования, адаптивные алгоритмы | Возможность обрабатывать разные детали без долгой переналадки |
| Повышение точности | Робот с повышенной повторяемостью, жёсткие крепления, термостабилизация зоны, компенсация вибраций | Снижение брака, соответствие жёстким допускам для ответственных деталей |
| Безопасность и соответствие нормам | Обновление ограждений, установка современных световых завес и сканеров, внедрение безопасных режимов, документирование оценки рисков | Соответствие ГОСТ Р 60.1.2.2 и Приказу № 887н, снижение рисков травм и штрафов |
| Интеграция с MES/ERP | Добавление OPC UA или Modbus-шлюза, сбор данных о циклах, браке, простоях, передача статусов в систему планирования | Прозрачность производства, контроль KPI, планирование техобслуживания по состоянию |
| Упрощение переналадки | Визуальные интерфейсы, шаблоны программ, офлайн-программирование, цифровые двойники | Сокращение времени переналадки, снижение требований к квалификации персонала |
Практические рекомендации
- Ведите журнал обслуживания. Фиксируйте все работы, замены, калибровки, инциденты. Это база для анализа отказов и планирования модернизации.
- Храните резервные копии. Программы, калибровки, конфигурации безопасности — всё должно быть на внешнем носителе и в облаке (с учётом информационной безопасности).
- Используйте симуляцию. Перед любыми изменениями проверяйте траектории и зоны в офлайн-среде — это экономит время и предотвращает аварии.
- Планируйте «окна» на ТО. Лучше четыре коротких остановки по 2–3 часа, чем один долгий простой на неделю.
- Привлекайте интегратора. Особенно для модернизации: у него есть опыт стыковки разных вендоров и понимание типовых ошибок.
Дополнительное оснащение роботизированных линий
Системы защиты
Обязательный элемент любой автоматизированной линии, без которого невозможен её ввод в эксплуатацию. Эти компоненты физически или программно изолируют опасные зоны работы механизмов, защищая персонал и останавливая процессы только при крайней необходимости.
- Физические ограждения: модульные сетчатые и сплошные перегородки, ограничивающие доступ в рабочую зону линии.
- Замки с блокировкой: удерживают двери защитных ограждений запертыми до тех пор, пока механизмы внутри полностью не остановятся.
- Интеграция со SCADA-системами: все защитные компоненты подключаются к общему контроллеру безопасности, который передаёт данные на верхний уровень диспетчеризации. Это позволяет оператору в реальном времени видеть статус всей линии, мгновенно локализовать место срабатывания защиты, вести учёт аварийных остановок и анализировать причины простоев.
Системы смены захвата
Это «руки» промышленных роботов и манипуляторов, которые отвечают за перемещение деталей, заготовок или готовой продукции.
- Автоматические устройства смены инструмента: позволяют роботу за секунды менять один захват на другой без участия оператора, что необходимо при перенастройке линии на новый тип продукции.
- Вакуумные и магнитные модули: применяются для бережного переноса плоских заготовок (листов металла, стекла, коробок) или деталей из ферромагнитных сплавов.
Станции загрузки и разгрузки
Это начальные и конечные узлы автоматизированной линии. Они отвечают за подачу исходных заготовок на конвейер и съём готовой продукции в конце цикла. Станции сводят к минимуму ручной труд и обеспечивают ритмичность работы всего производства.
Измерительные машины
- Координатно-измерительные машины (КИМ): контактные или лазерные системы, которые сканируют деталь и сравнивают её реальные размеры с 3D-моделью (CAD) для выявления отклонений с точностью до микронов.
- Лазерные профилометры: бесконтактно измеряют зазоры, перепады высот и сварные швы прямо во время движения конвейера.
Промышленные моющие машины
Очищают заготовки от технологических загрязнений (масел, смазочно-охлаждающих жидкостей, стружки, пыли) перед сборкой, окраской или упаковкой.
- Туннельные мойки конвейерного типа: детали проходят сквозь зоны струйной промывки, ополаскивания и сушки горячим воздухом непрерывным потоком.
- Ультразвуковые ванны: используются в составе линий для прецизионной очистки мелких деталей со сложными внутренними каналами.
- Камерные моечные машины: оборудование циклического действия, где корзина с деталями вращается внутри закрытой камеры под воздействием разнонаправленных струй моющего раствора.
Примеры внедрения промышленных роботов
Практика показывает, что эффективность проекта определяется качеством инженерных решений: интеграцией оборудования, программированием, разработкой оснастки и логики работы.
Роботизированный модуль для обработки деталей типа «Диск/Барабан»
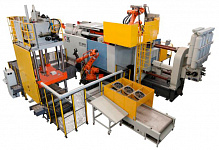
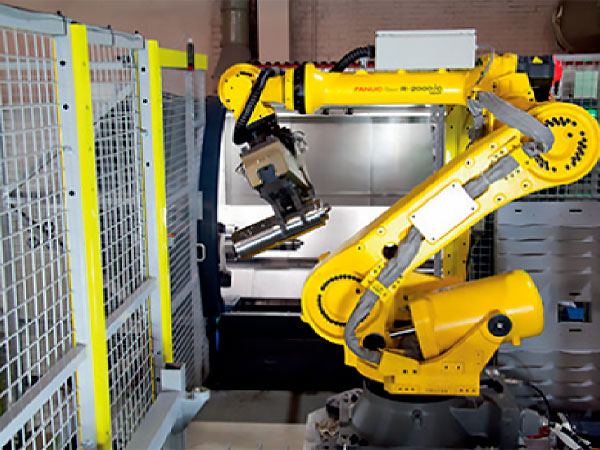
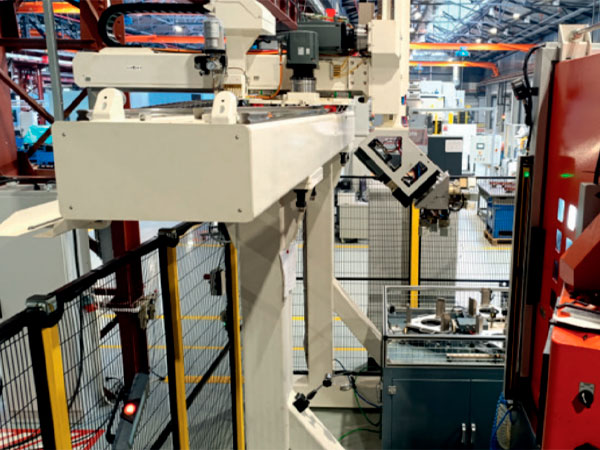
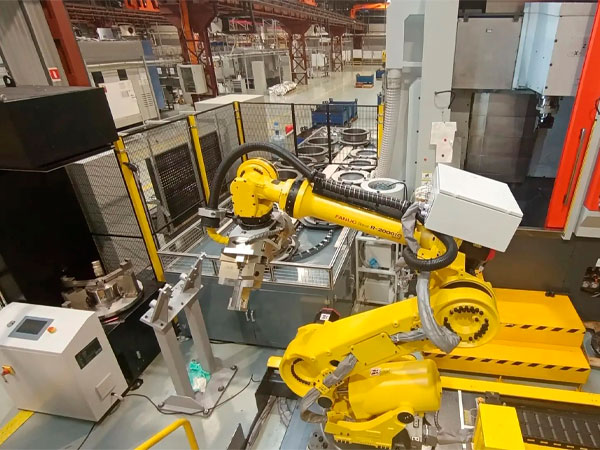
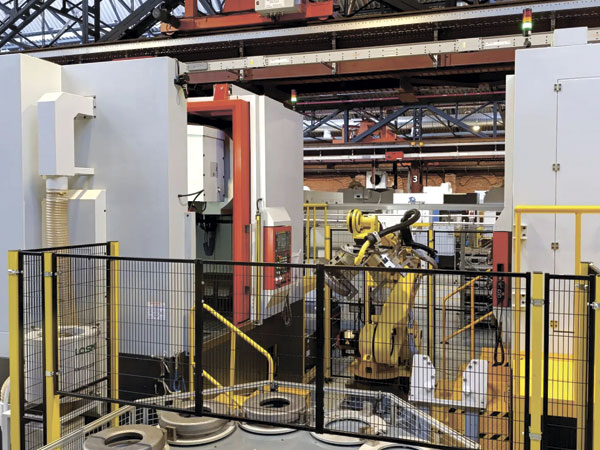
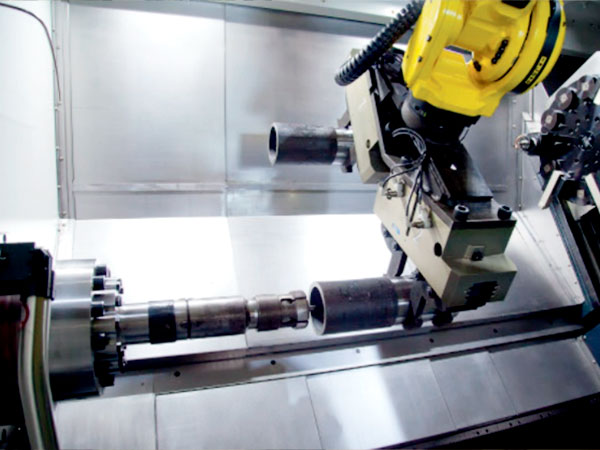
В состав модуля вошли вертикально-токарные обрабатывающие центры, промышленный робот с шестью управляемыми осями, магазин-накопитель заготовок и деталей карусельного типа, станция перехвата и периферийное ограждение.
Роботизированный модуль для обработки крупногабаритных корпусных деталей
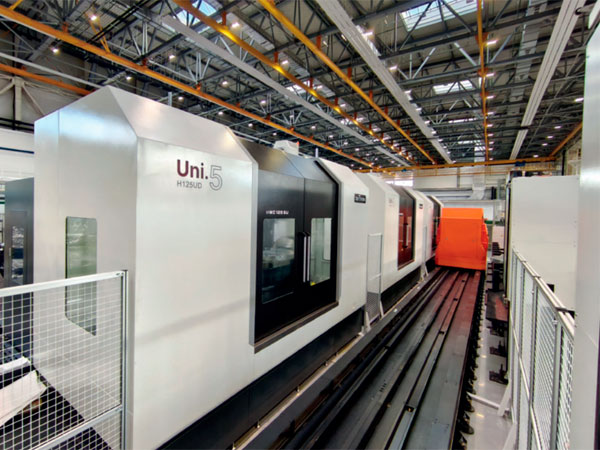
Комплекс включил пять пятикоординатных горизонтальных обрабатывающих центров с диаметром паллеты 1250 мм, систему автоматической смены, станции загрузки и выгрузки заготовок и готовых деталей, периферийное ограждение.
Роботизированный модуль для обработки деталей типа «Ступица дифференциала»
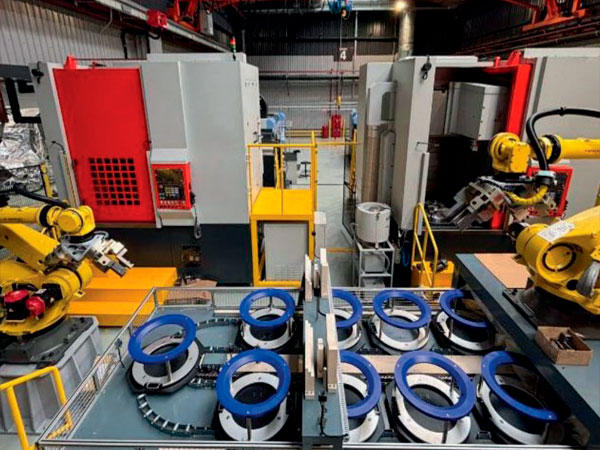
Состав: вертикально-токарный обрабатывающий центр, промышленный робот портального типа с четырьмя управляемыми осями, кольцевой магазин-накопитель заготовок и деталей, периферийное ограждение.
Роботизированный модуль для обработки деталей типа «Водило»
В состав вошли вертикально-токарные обрабатывающие центры, промышленный робот с семью управляемыми осями, кольцевой магазин-накопитель, станция перехвата, позиционирующая установка с интеллектуальным зрением и периферийное ограждение.
Роботизированный модуль для обработки деталей типа «Ступица»
Комплекс включил вертикально-токарные обрабатывающие центры, промышленные роботы с шестью управляемыми осями, кольцевой магазин-накопитель заготовок и деталей, периферийное ограждение.
Комплекс роботизированных модулей для выполнения механообрабатывающих операций деталей типа «вал»
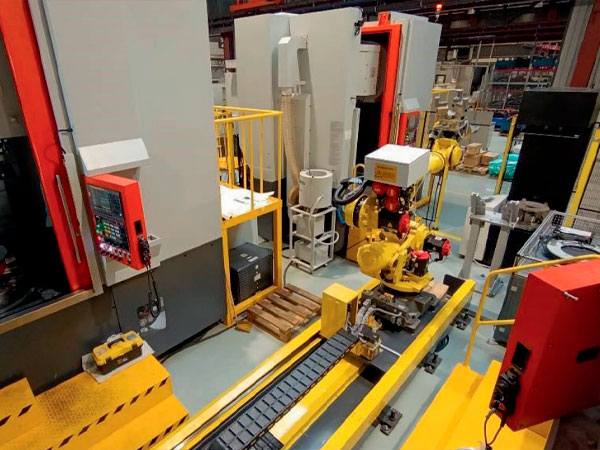
Состав: токарный обрабатывающий центр, промышленный робот с шестью управляемыми осями, линейный модуль перемещения робота, магазины-накопители заготовок и деталей на паллетах, накопитель для временного хранения заготовок и деталей в момент обслуживания станка оператором, станция универсального геометрического контроля деталей, периферийное ограждение.
Многоуровневое управление комплексом: архитектура системы управления автоматизированными модулями и комплексом в целом осуществляется на многоуровневом принципе управления. В составе комплекса — семь роботизированных производственных ячеек. Разработка проекта ведётся от чертежа детали до реализации, с полной конструкторско-технологической проработкой и внедрением деталей с обеспечением стойкости инструмента, времени обработки и времени работы без участия оператора.
Масштабный пример комплексной автоматизации
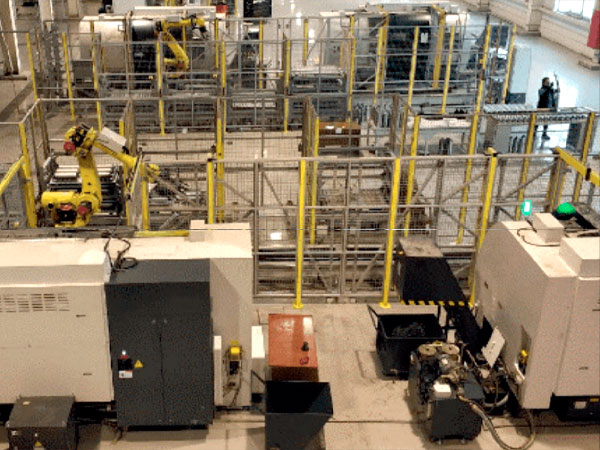
Показательный пример — внедрение 29 роботизированных ячеек для обслуживания станков с ЧПУ, объединённых в единую систему управления. Решение позволило автоматизировать новый механообрабатывающий цех с минимальным участием человека и обеспечить выпуск около 20 тысяч деталей в месяц. Работы велись около двух лет.
На этапе проектирования создавалась цифровая модель (симуляция) работы производственной системы. Это позволило ещё до изготовления оборудования проверить варианты компоновки, подобрать оптимальную комплектацию ячеек, просчитать логистику перемещения деталей, загрузку оборудования и возможные узкие места.
Помимо самих роботов, в проект вошли специально разработанные одинарные и двойные пневматические захваты для работы с различными типами деталей. Все комплексы интегрированы со станками с ЧПУ, конфигурация каждой ячейки подбиралась индивидуально под конкретные технологические операции.
Внедрение промышленных роботов на производство — это инженерный проект, который начинается с аудита технологической задачи и заканчивается сервисным сопровождением на годы вперёд. Преимущества внедрения роботов — рост производительности, стабильное качество, снижение травматизма и решение кадрового вопроса — достигаются только при системном подходе.
|
Спросить или записаться на курсы
|
Заказать услугу
|