Содержание
- Классификация и особенности применения двигателей в станках с ЧПУ
- Шаговый двигатель для станка с ЧПУ: принцип работы и ограничения
- Серводвигатель для станка с ЧПУ: замкнутый контур и динамика
- Асинхронный двигатель для станка: роль главного привода
- Как выбрать двигатель для фрезерного станка с ЧПУ по мощности и моменту
- Двигатель для сверлильного станка с ЧПУ: специфика выбора
- Двигатель для шлифовального станка: виброустойчивость и плавность
- Сравнение и критерии выбора: шаговый или серводвигатель?
- Расчет мощности двигателя для станка с ЧПУ
- Шпиндельный двигатель: особенности конструкции
Выбор силового агрегата для металлорежущего оборудования с числовым программным управлением (ЧПУ) является определяющим этапом при проектировании нового станка или модернизации существующего парка. От корректности подбора привода зависит не только производительность и точность обработки, но и ресурс механики, стабильность технологического процесса и себестоимость конечной продукции. В отличие от универсального оборудования, где оператор может корректировать режимы вручную, система ЧПУ требует строгого соответствия характеристик привода расчетным нагрузкам и кинематическим схемам.
В данном материале рассмотрены основные типы электрических машин, применяемых в качестве приводов главного движения и подач, а также приведены инженерные методики расчета для фрезерных, сверлильных и шлифовальных групп станков. Основной акцент сделан на практических аспектах выбора: от анализа удельных сил резания до учета инерционных характеристик подвижных узлов.
Классификация и особенности применения двигателей в станках с ЧПУ
Современный станок с ЧПУ представляет собой комплекс электромеханических узлов, где каждый тип привода выполняет строго определенную функцию. Нельзя рассматривать "двигатель для станка" как универсальный элемент: требования к приводу оси X и к шпиндельному мотору диаметрально противоположны. В общем случае все электрические машины, используемые в станкостроении, делятся на три большие группы: приводы подач (реализующие перемещения), приводы главного движения (обеспечивающие вращение инструмента или детали) и вспомогательные механизмы.
1.1 Шаговые двигатели
Шаговый двигатель преобразует дискретные электрические импульсы в угловые перемещения ротора. Управление ведется в разомкнутом контуре, без обратной связи по положению. При подаче тока на обмотки статора ротор стремится занять положение с минимальным магнитным сопротивлением, фиксируясь в определенной точке. Типовой угол шага для двухфазных моделей составляет 1,8° (200 шагов на оборот), для трехфазных — 1,2°.
- Область применения: гравировальные и малогабаритные фрезерные станки, обработка дерева, пластиков, мягких цветных металлов, учебное оборудование.
- Преимущества: низкая стоимость комплекта (двигатель + драйвер), простота настройки, высокий момент на низких оборотах, способность удерживать позицию при остановке за счет тока в обмотках.
- Недостатки: риск потери шагов при пиковых нагрузках, резкое падение момента с ростом частоты вращения, склонность к резонансным вибрациям, постоянный нагрев даже в состоянии покоя.
1.2 Серводвигатели
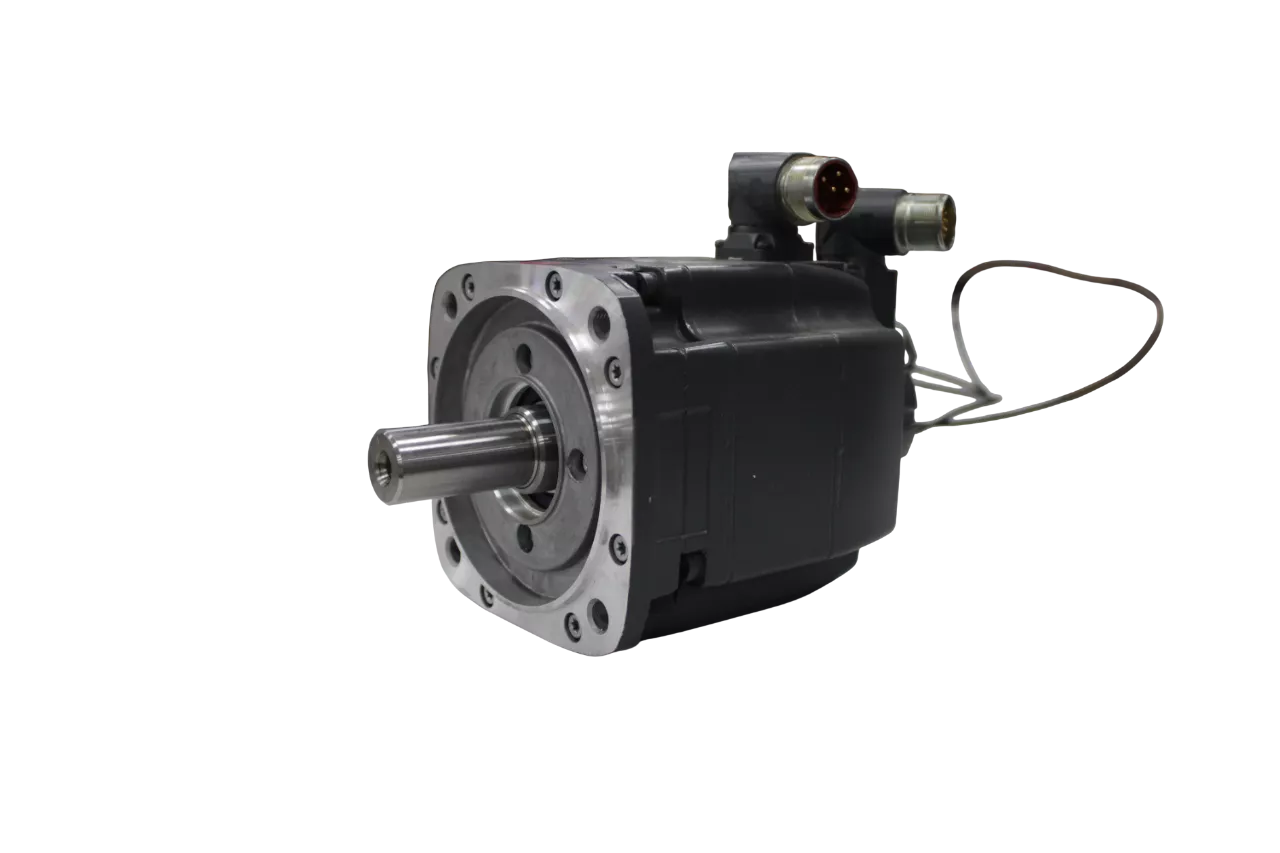
Серводвигатель работает в составе замкнутого контура: двигатель, датчик обратной связи (энкодер или резольвер) и сервоусилитель. Система непрерывно сравнивает заданное и фактическое положение вала, корректируя ток в обмотках. Это гарантирует высокую точность позиционирования и отсутствие "проскальзывания".
- Область применения: промышленные фрезерные и токарные обрабатывающие центры, прецизионное оборудование, работа с твердыми сплавами и сталями, где требуется точность до единиц микрон.
- Преимущества: стабильный крутящий момент во всем диапазоне скоростей, высокие ускорения, низкий уровень вибраций, энергоэффективность (ток пропорционален нагрузке).
- Недостатки: стоимость выше, пусконаладка требует навыков, необходимость качественного экранирования кабелей.
1.3 Линейные двигатели
Линейный двигатель создает поступательное усилие напрямую, без промежуточных механических передач (ШВП, рейка, ремень). Это устраняет люфты и упругие деформации, свойственные винтовым передачам.
- Область применения: высокоскоростные обрабатывающие центры, производство пресс-форм, шлифовальные станки высокой точности.
- Преимущества: максимальная динамика (ускорения до 2–3 G), отсутствие износа механических пар, высочайшая повторяемость.
- Недостатки: значительное тепловыделение, требующее жидкостного охлаждения, высокая стоимость, сложность интеграции в стандартные стойки ЧПУ.
1.4 Гибридные и специализированные решения
Гибридные шаговые двигатели оснащаются энкодером, который контролирует фактическое положение вала. Система работает как шаговая, но при обнаружении рассогласования останавливает процесс или корректирует положение, предотвращая брак.
Шпиндельные двигатели — это отдельный класс высокоскоростных электрических машин (асинхронных или синхронных), оптимизированных для вращения режущего инструмента с частотой от сотен до десятков тысяч оборотов в минуту. Они часто комплектуются принудительным жидкостным или воздушным охлаждением.
| Параметр | Шаговый | Гибридный | Серводвигатель | Линейный |
|---|---|---|---|---|
| Контур управления | Разомкнутый | Условно замкнутый | Замкнутый | Замкнутый |
| Точность позиционирования | Средняя (до 0.01 мм) | Выше средней | Высокая (до 0.001 мм) | Очень высокая (доли микрона) |
| Момент на высоких оборотах | Падает | Падает умеренно | Стабилен | Стабилен (усилие) |
| Стоимость | Низкая | Средняя | Высокая | Очень высокая |
| Сложность настройки | Минимальная | Низкая | Высокая | Экстремально высокая |
Шаговый двигатель для станка с ЧПУ: принцип работы и ограничения
Шаговый привод остается наиболее распространенным решением в бюджетном сегменте станкостроения благодаря своей архитектуре. Он является синхронной бесщеточной машиной, где ротор (чаще всего гибридный, сочетающий постоянные магниты и зубчатую структуру) перемещается дискретно при переключении фаз.
2.1 Механика работы и связь с ЧПУ
Драйвер получает от стойки ЧПУ два логических сигнала: STEP (шаг) и DIR (направление). Каждый импульс STEP инициирует переключение тока в обмотках, заставляя ротор повернуться на фиксированный угол. Режим микрошага позволяет делить основной шаг на дробные части (1/8, 1/16 и т.д.), что повышает плавность хода. Например, при шаге винта 5 мм и двигателе 200 шагов/оборот, один полный шаг дает перемещение 0.025 мм. С микрошагом 1/16 дискретность составляет 0.00156 мм, однако важно понимать, что это не гарантирует точность позиционирования под нагрузкой.
2.2 Анализ характеристик момента
Кривая момента шагового двигателя имеет ярко выраженную обратную зависимость от скорости. Максимальный момент (удержания) развивается на нулевых оборотах. С ростом частоты импульсов индуктивное сопротивление обмоток растет, ток не успевает достигать номинала, и момент резко падает. Поэтому для фрезерования металла с большим съемом стружки шаговые машины подходят плохо. Их удел — легкие и средние режимы: гравировка, раскрой листа, фрезеровка алюминия с малой глубиной реза.
Ключевой недостаток — разомкнутый контур. Если фреза встречает твердое включение или оператор ошибочно задал слишком большую подачу, ротор не проворачивается, а "срывается" в другое устойчивое положение. Система ЧПУ продолжает считать, что позиция достигнута, так как датчика обратной связи нет. Результатом становится геометрический брак детали.
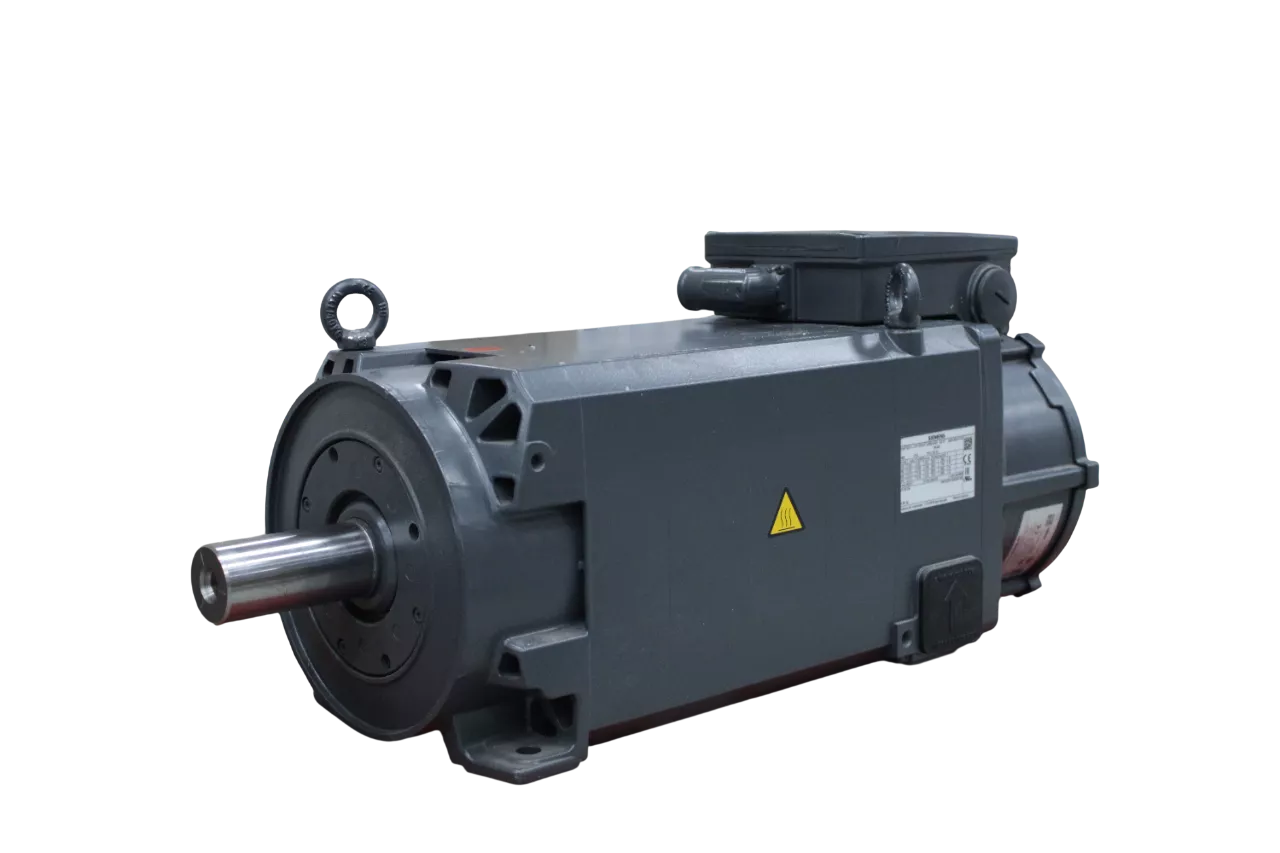
Серводвигатель для станка с ЧПУ: замкнутый контур и динамика
Сервопривод является стандартом для профессиональной металлообработки. Его принципиальное отличие от шагового заключается в наличии контура регулирования по положению, скорости и току.
3.1 Преимущества при силовой обработке
Серводвигатель способен кратковременно отдавать пиковый момент, в 2–3 раза превышающий номинальный. Это критически важно при фрезеровании стали, когда нагрузка на фрезу носит пульсирующий характер (вход и выход зуба). Контур обратной связи, работающий на частотах в несколько килогерц, компенсирует возникающие отклонения за миллисекунды.
3.2 Отличия от шагового привода
| Критерий | Шаговый | Серво |
|---|---|---|
| Контроль ошибки | Отсутствует | Постоянный |
| Потребление в покое | Полный ток удержания | Минимальный ток |
| Перегрузочная способность | Низкая (срыв) | Высокая (пиковый момент) |
| Резонансы | Выражены | Подавлены алгоритмически |
| Совместимость с ЧПУ | Mach3/4, DSP | Промышленные стойки (Fanuc, Siemens, Балт-Систем) |
Выбор в пользу сервопривода обязателен, если технологический процесс требует стабильной повторяемости при изменяющейся нагрузке, а также при обработке твердых материалов.
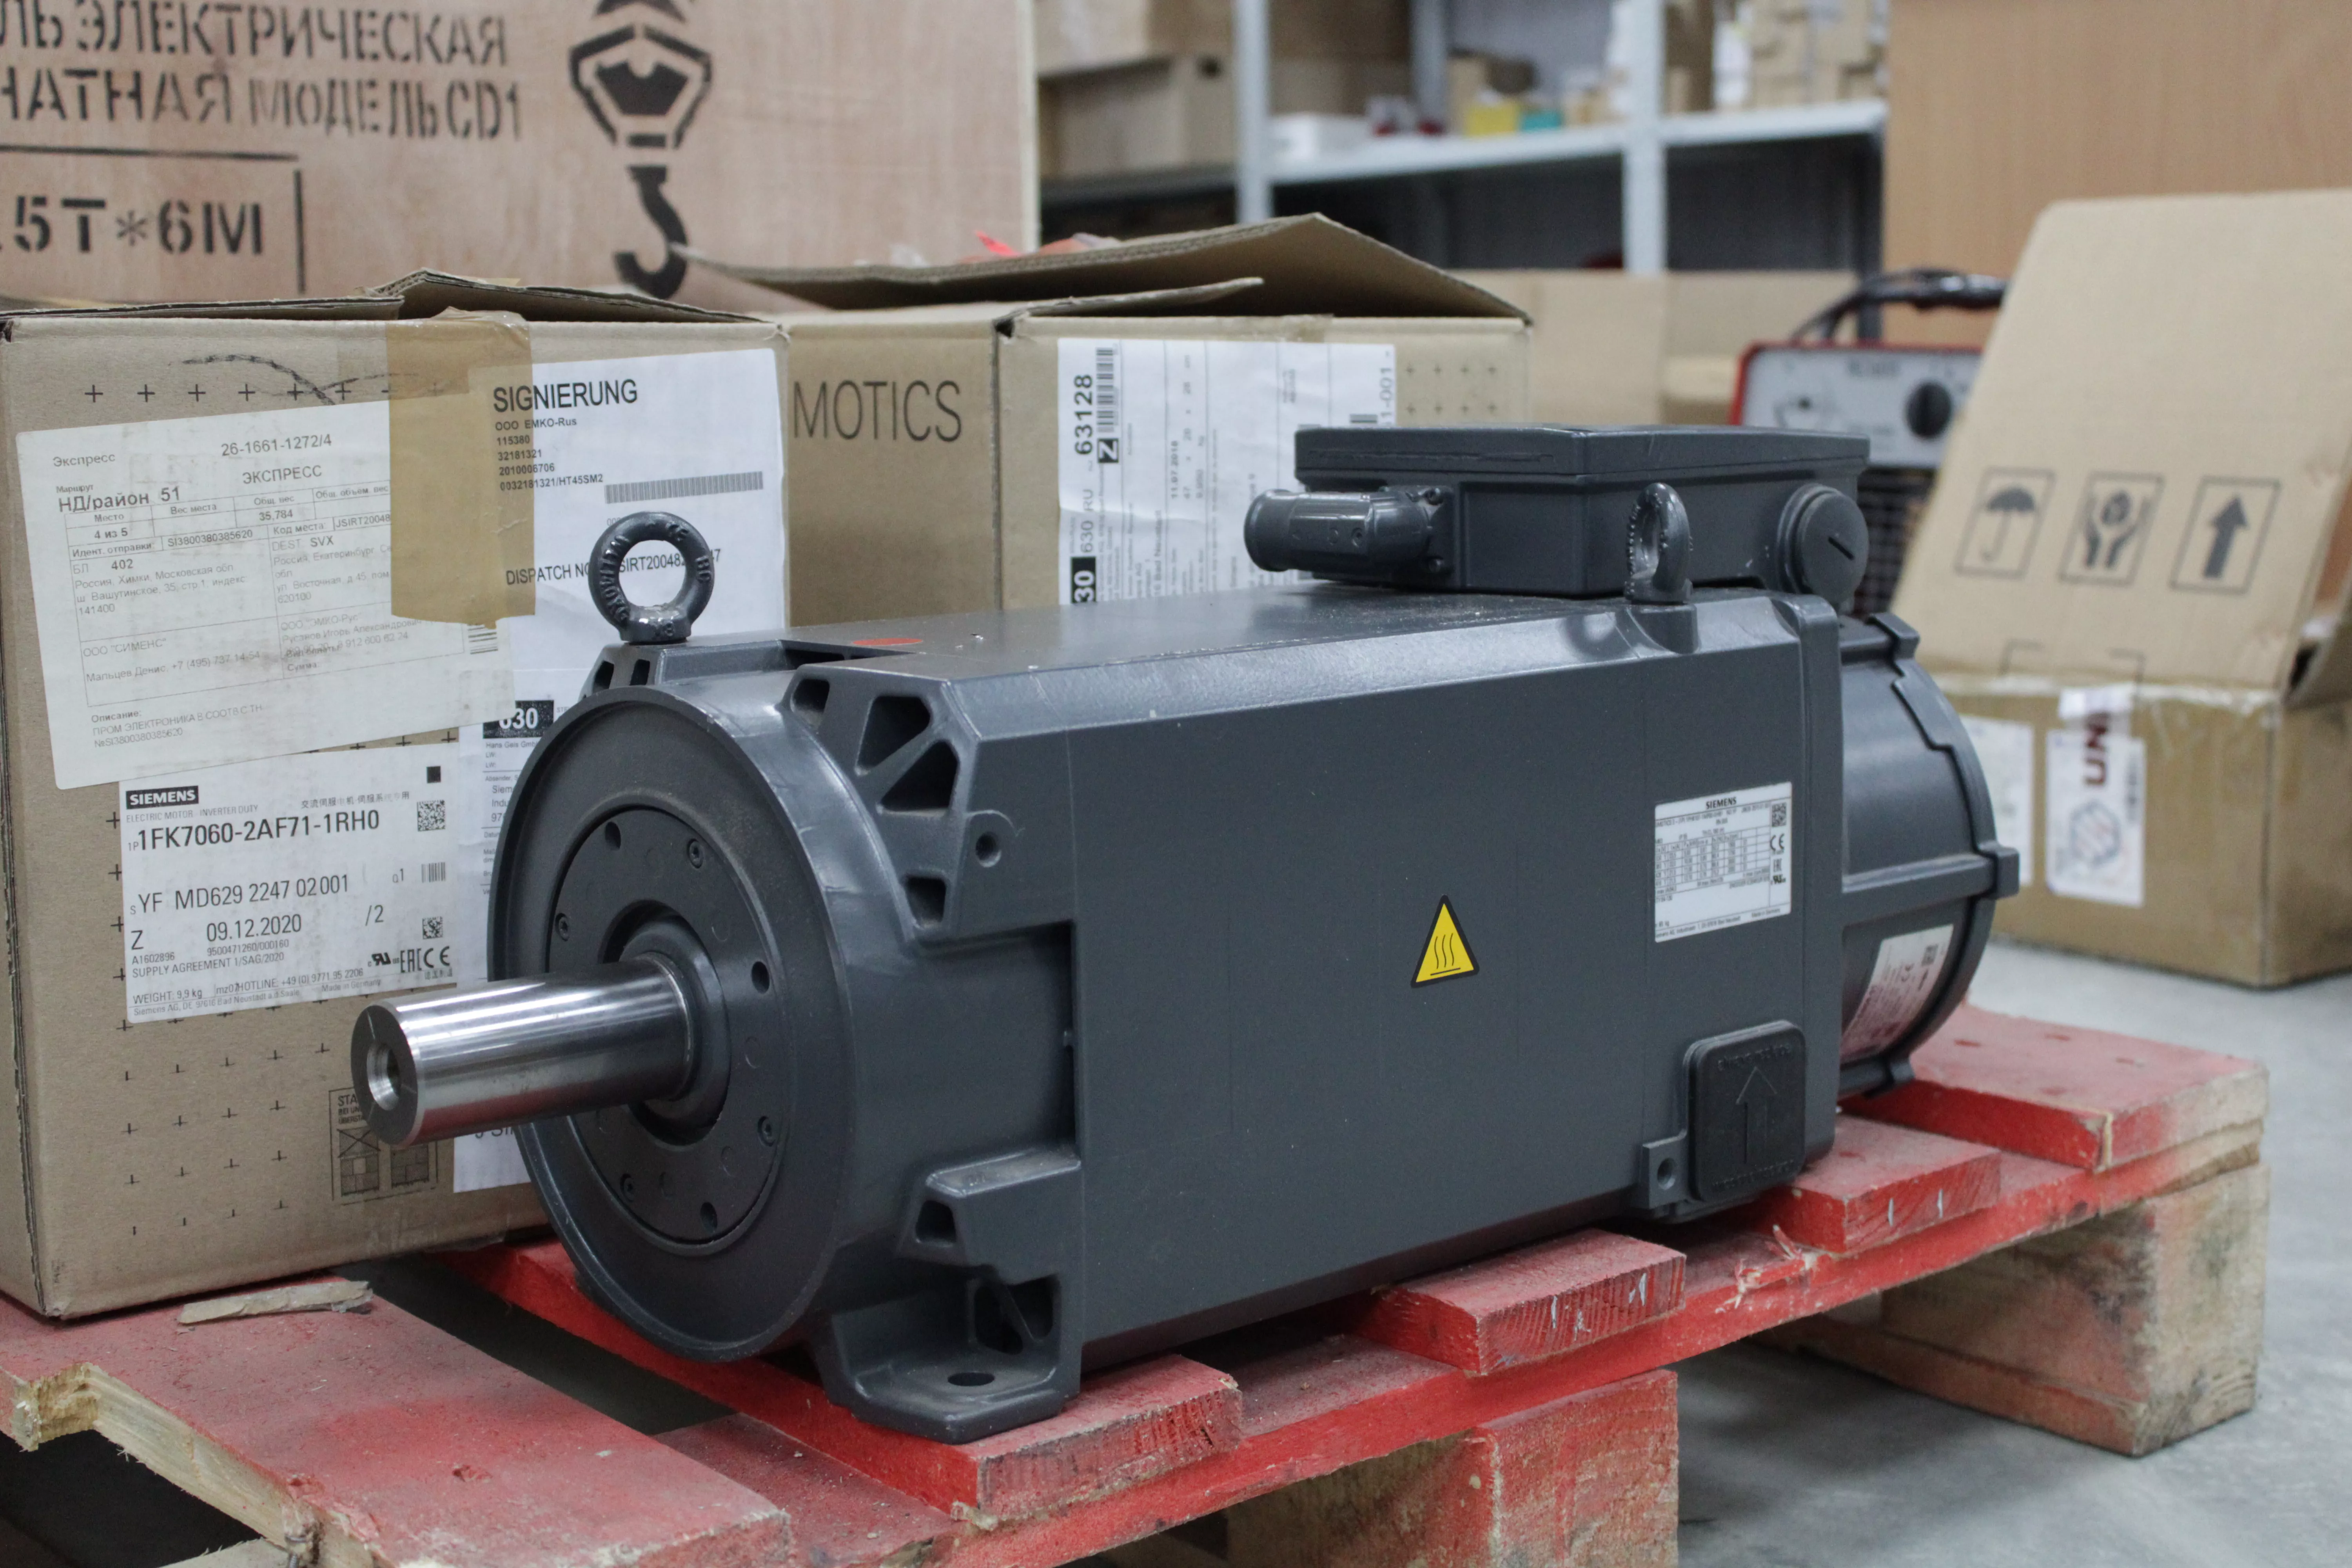
Асинхронный двигатель для станка: роль главного привода
Асинхронный двигатель, несмотря на развитие синхронных сервомашин, сохраняет прочные позиции в качестве привода шпинделя. Причина — в оптимальном соотношении мощности, надежности и стоимости.
4.1 Применение в шпиндельных узлах
В токарных и фрезерных станках (включая модернизируемые модели типа 16К20 или 16К25) асинхронный мотор в паре с векторным частотным преобразователем обеспечивает бесступенчатое регулирование скорости резания в диапазоне до 1:100 и выше. Использование энкодера на валу позволяет реализовать функцию угловой ориентации шпинделя (ось C), необходимую для резьбофрезерования и точной смены инструмента.
4.2 Векторное управление
Для металлообработки критично использование именно векторного режима управления, а не скалярного (V/f). Векторное управление позволяет независимо контролировать потокосцепление и момент, обеспечивая стабильные обороты при резких скачках нагрузки. Например, при врезании сверла большого диаметра в сталь скалярный привод может просесть по оборотам на 10–15%, в то время как векторный удержит отклонение в пределах 1–2%.
4.3 Вспомогательные приводы
Асинхронные машины также используются для привода насосов СОЖ, гидростанций, транспортеров стружки и систем смазки. В этих узлах требования к синхронности и позиционированию минимальны, а важна бесперебойная работа в длительном режиме S1.
Как выбрать двигатель для фрезерного станка с ЧПУ по мощности и моменту
Расчет привода фрезерного станка ведется раздельно для шпинделя и осей подач. Ошибка в расчете шпинделя приведет к поломке инструмента или невозможности снять припуск, а ошибка по осям — к браку или выходу из строя механики.
5.1 Расчет мощности шпинделя
Исходными данными являются параметры самого тяжелого режима резания: глубина реза (ap), ширина реза (ae), минутная подача (vf) и удельная сила резания (kc) для конкретного материала.
Формула мощности резания:
Pрез = (ap * ae * vf * kc) / (60 * 106) [кВт]
где:
- ap — глубина резания (мм)
- ae — ширина фрезерования (мм)
- vf — подача (мм/мин)
- kc — удельная сила резания (МПа). Для алюминия ~700, для стали ~2200, для чугуна ~1200.
Полученное значение делится на КПД передачи (η), который для ременной передачи составляет 0.90–0.95, и умножается на коэффициент запаса 1.3–1.5.
Пример: Обработка конструкционной стали (kc=2200 МПа) фрезой D=20 мм, ap=2 мм, ae=10 мм, подача vf=600 мм/мин.
Pрез = (2 * 10 * 600 * 2200) / (60 * 106) = 26,400,000 / 60,000,000 = 0.44 кВт.
С учетом КПД (0.92) и запаса (1.4): Pном = 0.44 / 0.92 * 1.4 ≈ 0.67 кВт. Однако на практике для подобного режима выбирают двигатель не менее 2.2 кВт, так как необходимо учитывать динамические пики и возможность работы с более глубоким проходом.
5.2 Крутящий момент на низких оборотах
Момент рассчитывается по формуле:
M = (9550 * P) / n [Н·м]
Важно проверять момент на минимальных рабочих оборотах. Двигатель, который развивает достаточно мощности на 6000 об/мин, может оказаться бессильным на 200 об/мин при обработке стали большой фрезой.
5.3 Выбор двигателей подач
Момент на валу двигателя подачи складывается из момента трения в направляющих, момента сопротивления ШВП и инерционного момента.
M = (F * p) / (2 * π * η) + Mтр
где F — суммарная сила (трение + инерция), p — шаг винта (м), η — КПД ШВП (0.9).
Для среднего фрезерного станка с массой подвижного стола 200 кг и ускорением 2 м/с² инерционная сила составит 400 Н. Если сила трения составляет 20 Н, то суммарная сила 420 Н. При шаге ШВП 5 мм требуемый момент:
M = (420 * 0.005) / (2 * 3.14 * 0.9) ≈ 0.37 Н·м
Для шагового двигателя необходимо брать запас минимум 2x (0.74 Н·м), для сервопривода — 1.5x. Часто конструкторы закладывают момент в 2–3 Н·м для оси Z, чтобы гарантировать удержание шпиндельной бабки.
Двигатель для сверлильного станка с ЧПУ: специфика выбора
Сверлильная группа станков предъявляет особые требования к главному приводу. В отличие от фрезерного, где инструмент работает в основном боковой поверхностью, сверло испытывает осевые и крутильные нагрузки одновременно.
6.1 Требования к частоте вращения
Диапазон оборотов напрямую зависит от диаметра обрабатываемых отверстий. Для сверления стали Ø12 мм сверлом из быстрореза с подачей 0.1 мм/об требуется около 1600 об/мин. Для сверления алюминия сверлом Ø3 мм требуется уже 12 000 об/мин и более. Следовательно, универсальный сверлильный станок с ЧПУ должен обеспечивать расширенный диапазон скоростей, желательно с постоянным моментом в нижней части.
6.2 Требования к точности и повторяемости
Двигатель для сверлильного станка должен обеспечивать стабильность оборотов под нагрузкой в пределах ±1–2%. При резьбонарезании метчиком синхронного типа требуется жесткая связь между подачей оси Z и углом поворота шпинделя. Это реализуется установкой энкодера высокого разрешения (1024–4096 имп/об) и сервоуправлением. Точность угловой ориентации должна быть не хуже 0.1°.
6.3 Типовые конфигурации
| Задача | Тип привода | Обоснование |
|---|---|---|
| Обычное сверление (сталь, чугун, D от 3 до 20 мм) | Асинхронный двигатель + ПЧ (вектор) | Достаточная мощность, широкий диапазон |
| Резьбонарезание, глубокая развертка | Сервопривод шпинделя | Точная синхронизация и ориентация |
| Микросверление (D < 1 мм) | Высокоскоростной мотор-шпиндель | Обороты до 24 000+ об/мин |
Двигатель для шлифовального станка: виброустойчивость и плавность
Шлифование предъявляет самые высокие требования к качеству вращения привода. Любая пульсация момента или биение ротора отражается на шероховатости поверхности в виде "дробления" или волнистости.
7.1 Критерии плавности хода
Двигатель для шлифовального станка должен обеспечивать:
- Девиацию частоты вращения не более ±0.1–0.5%.
- Отсутствие низкочастотных пульсаций момента (обеспечивается широтно-импульсной модуляцией с частотой выше 8–16 кГц).
- Плавные S-образные профили разгона и торможения.
- Минимальные тепловые деформации корпуса.
7.2 Борьба с вибрациями
Вибрации возникают из-за дисбаланса круга, резонанса шпиндельного узла и колебаний станины. Привод не должен возбуждать эти резонансы. В современных сервоусилителях применяются антирезонансные фильтры (Notch filter), вырезающие проблемные частоты из спектра управляющего сигнала. Использование прямого привода (мотор-шпинделя) исключает передачу вибраций через ременную передачу, что особенно важно для внутришлифовальных станков.
7.3 Рекомендации по применению
Для круглошлифовальных станков с кругом диаметром 400 мм и скоростью резания 35 м/с требуется частота вращения около 1670 об/мин. Для обеспечения стабильности скорости лучше всего подходит асинхронный двигатель с векторным управлением или синхронный сервопривод. Для профильного шлифования мелких деталей (втулки, плунжеры) рекомендуется использовать высокоскоростные мотор-шпиндели с жидкостным охлаждением, так как тепловой дрейф оси шпинделя напрямую влияет на размер детали.
Сравнение и критерии выбора: шаговый или серводвигатель?
Финальный выбор между шаговым и сервоприводом зависит от бюджета и требований технологического процесса. Ниже приведены практические сценарии, исключающие неоднозначность трактовки.
8.1 Когда оправдан шаговый привод
- Станок обрабатывает пластик, дерево, модельный воск или тонкий алюминий.
- Рабочее поле не превышает 600x400 мм, масса портала мала.
- Скорость подачи не превышает 3000–5000 мм/мин.
- Требования к шероховатости поверхности не критичны (не выше Ra 1.6).
- Бюджет проекта строго ограничен, а задачи не предполагают серийного выпуска сложных деталей.
8.2 Когда обязателен сервопривод
- Обработка сталей, титана, жаропрочных сплавов (силы резания велики).
- Требуемая точность контура — сотые и тысячные доли миллиметра.
- Необходима высокая производительность (ускорения выше 5 м/с²).
- Станок интегрирован в роботизированную ячейку, где любая ошибка позиционирования ведет к аварии.
- Требуется реализация сложных траекторий (3D-обработка, NURBS-интерполяция).
Расчет мощности двигателя для станка с ЧПУ
Расчет выполняется по следующему алгоритму:
9.1 Сбор исходных данных
Определяется перечень обрабатываемых материалов и наиболее типовые операции (черновая, чистовая). Для каждого материала берутся справочные значения удельной силы резания (kc).
9.2 Расчет эквивалентной мощности шпинделя
Pрез = (ap * ae * vf * kc) / (60 * 106)
Необходимо суммировать мощности для всех значимых режимов и выбрать наихудший сценарий. Частой ошибкой является расчет только под чистовую обработку, в то время как черновой съем припуска требует в 3–4 раза большей мощности.
9.3 Проверка момента двигателя оси
Для оси Z необходимо учитывать вес шпиндельной бабки. Если бабка весит 80 кг, для ее удержания без противовеса требуется момент:
M = (m * g * p) / (2 * π * η) = (80 * 9.81 * 0.005) / (2 * 3.14 * 0.9) ≈ 0.7 Н·м
Это только статический момент удержания. Для движения вверх с ускорением требуется момент в 2–3 раза больше. Поэтому на ось Z вертикальных фрезеров часто устанавливают тормозные серводвигатели или шаговые двигатели с электромагнитным тормозом, предотвращающим падение бабки при аварийном отключении питания.
9.4 Учет инерции
Соотношение инерции нагрузки (JL) к инерции ротора двигателя (JM) критично для динамики. Для сервоприводов допускается соотношение до 10:1, для шаговых — до 5:1. При превышении этих значений система становится склонной к перерегулированию и колебаниям. В таких случаях используется понижающий редуктор, который снижает эффективную инерцию нагрузки в квадрате передаточного отношения.
Шпиндельный двигатель: особенности конструкции
Шпиндельный узел является сердцем станка. Двигатель для станка данного типа часто интегрируется непосредственно в шпиндельный узел.
10.1 Мотор-шпиндели
В мотор-шпинделе ротор двигателя напрессован непосредственно на вал шпинделя, а статор расположен в корпусе. Это исключает ременную передачу, повышает жесткость и позволяет достигать частоты вращения 20 000–60 000 об/мин. Такие узлы требуют обязательного жидкостного охлаждения статора и подшипникового узла.
10.2 Ременный привод
Используется в станках с высоким крутящим моментом на низких оборотах. Асинхронный двигатель через поликлиновой ремень вращает шпиндель. Такая схема позволяет гибко подбирать передаточное отношение для смещения рабочего диапазона в зону низких или высоких оборотов. Недостатком является ограничение максимальной скорости (обычно до 8000–10000 об/мин из-за нагрева ремня) и наличие небольшого люфта.
10.3 Требования к балансировке
Шпиндельный двигатель и сопряженная оснастка (патроны, оправки) должны балансироваться по классу G2.5 (для высокоскоростных — G1.0). Остаточный дисбаланс вызывает вибрации, которые разрушают подшипники и ухудшают шероховатость поверхности.
Подбор двигателя для станка с ЧПУ — это инженерная задача, требующая анализа сил резания, инерции масс и требований точности. Двигатели для станков ЧПУ не выбираются "с запасом на глаз". Избыточная мощность шпинделя на слабой станине ведет к вибрациям, а недостаточный момент на шаговой оси — к браку.
Для бюджетных решений (гравировка, хобби, легкие работы) оптимален шаговый привод. Для профессиональной металлообработки (фрезеровка стали, точение, шлифование) безальтернативным является сервопривод в осях и мощный асинхронный или синхронный привод на шпинделе. Применение векторных преобразователей частоты и мотор-шпинделей с жидкостным охлаждением позволяет достичь максимальной производительности и точности на современном уровне развития техники.
|
Спросить или записаться на курсы
|
Заказать услугу
|