Содержание
Компания «Униматик», входящая в ТОП-30 интеграторов промышленных роботов по версии Tadviser, системно внедряет в производство передовое технологическое оборудование. Рассматривая роботизацию как инструмент достижения качественно нового уровня эффективности, мы опираемся на решения, доказавшие свою состоятельность в жестких условиях реальной металлообработки.
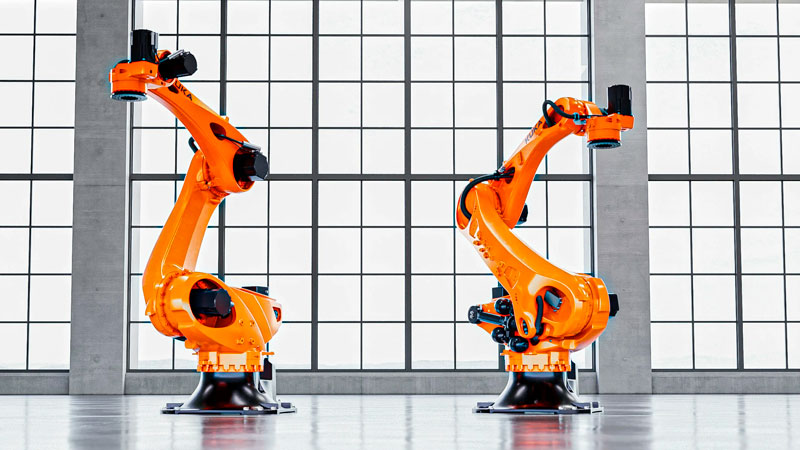
Промышленные роботы Kuka Robotics предлагают не просто механизмы для перемещения заготовок, а комплексную экосистему для построения киберфизических систем. В данном материале мы детально разберем конструктивные особенности, классификацию, методы управления и экономическую логику внедрения оборудования KUKA, опираясь на техническую документацию производителя и отраслевые стандарты.
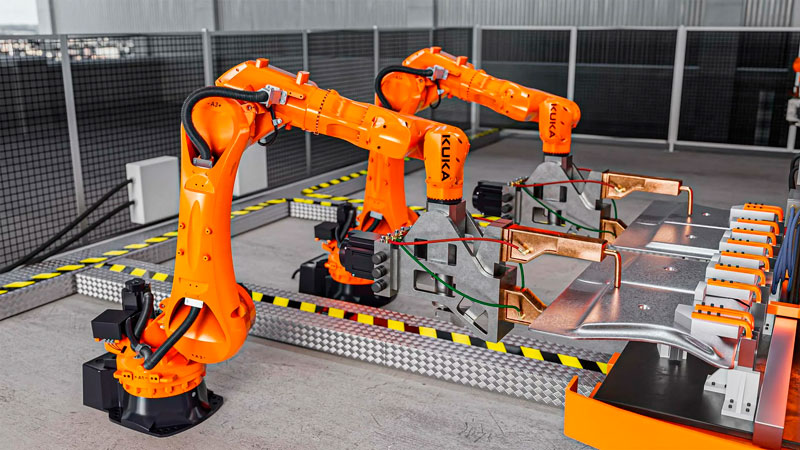
Источник: kuka.com
Отличительные характеристики и инженерная философия
Чтобы понять, чем обусловлено широкое распространение манипуляторов из Аугсбурга, необходимо обратиться к их технической родословной. В 1973 году компания представила FAMULUS — первый в мире манипулятор с шестью электромеханическими осями. Это решение предопределило вектор развития всей отрасли, закрепив отказ от гидравлики в пользу прецизионных сервоприводов.
Современные автоматизированные промышленные роботы Kuka Robotics базируются на нескольких фундаментальных принципах.
- Аппаратная избыточность и надежность. Межсервисные интервалы большинства моделей составляют до 20 000 моточасов. Это достигается применением закрытой архитектуры редукторов с масляной ванной и системами терморегуляции. Даже при пиковых нагрузках конструкция звеньев, выполненная из высокопрочного стального или алюминиевого литья, а в отдельных случаях — с применением углеволокна, сохраняет стабильность геометрии.
- Сенсорная адаптивность. В отличие от цикличных манипуляторов с жесткой логикой, производственные промышленные роботы Kuka Robotics оснащаются развитой периферией. Интеграция с интерфейсом RobotSensorInterface позволяет подключать системы технического зрения, силомоментные датчики и лазерные трекеры. Это переводит машину из разряда «повторителей» в разряд самоадаптирующихся узлов, способных корректировать траекторию в зависимости от допусков заготовки или ее положения.
- Экосистемный подход. Мы выделяем платформу KUKA как единую среду. Использование KUKA System Software (KSS) и облачной аналитики KUKA Connect позволяет реализовать предиктивное обслуживание. Контроллер анализирует токовую нагрузку на приводах и крутящий момент, прогнозируя износ редуктора до момента аварийной остановки. Это критически важно для предприятий, где внедрение промышленных роботов Kuka Robotics рассматривается как способ обеспечения бесперебойности цикла 24/7.
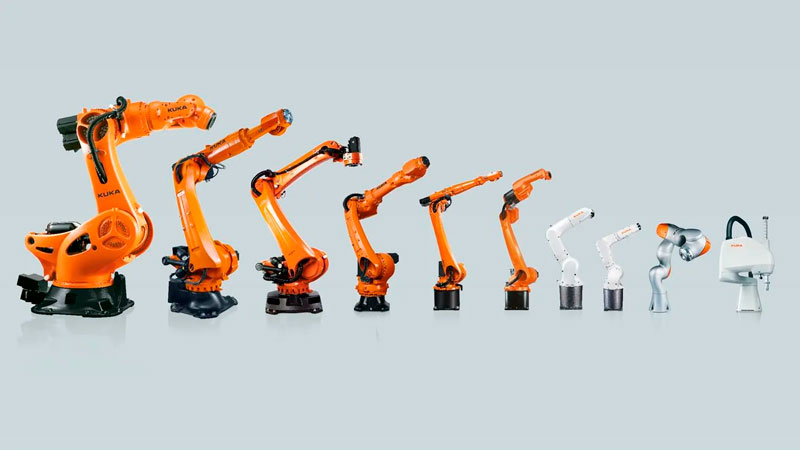
- Классификация и инженерный анализ серий. Типы промышленных роботов Kuka Robotics диверсифицированы настолько, что покрывают весь спектр задач металлообработки и смежных отраслей. Не существует абстрактной «универсальной» модели; вместо этого инженерам предлагается матрица выбора.
Таблица 1. Матрица выбора серии под технологическую задачу
| Серия | Тип полезной нагрузки | Ключевые технические особенности | Рекомендуемые технологические переделы |
| KR AGILUS | Легкий класс (3–10 кг) | Предельная динамика, компактное основание | Ускоренная сборка электронных плат, тестирование, операции Pick & Place |
| KR CYBERTECH | Средний класс (6–22 кг) | Высокая жесткость конструкции, плавность хода | Дуговая сварка, шлифование, полировка, деликатная герметизация |
| KR QUANTEC | Универсальный тяжелый класс (60–300 кг) | Значительный рабочий радиус, адаптация к инструменту | Лазерная резка, точечная сварка, обслуживание порталов ЧПУ |
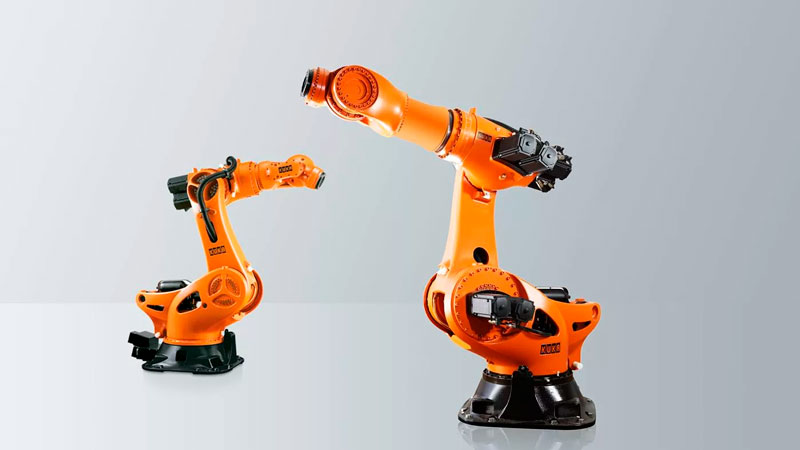
| KR FORTEC / TITAN | Сверхтяжелый класс (до 1300 кг) | Усиленные редукторы, виброустойчивость | Перемещение пресс-форм, литейной оснастки, паллетирование слябов |
| LBR iisy / iiwa | Коллаборативный (3–14 кг) | Моментные датчики в суставах, рекуперация энергии | Совместная сборка, логистические посты, лабораторные исследования |
В контексте механообработки серия QUANTEC представляет наибольший интерес. Эти виды промышленных роботов Kuka Robotics конструктивно оптимизированы для переноса мощных сварочных клещей или шпинделей. Манипулятор способен работать с G-кодом через модуль KUKA.CNC, что превращает его в полноценную 6-осевую систему фрезерования сложных алюминиевых корпусов или композитных материалов.
- Коллаборативные решения (LBR). Коботы LBR iiwa отличаются наличием встроенных датчиков крутящего момента в каждом из семи сочленений. Это обеспечивает безопасность промышленных роботов Kuka Robotics нового поколения: при контакте с оператором система не просто фиксирует столкновение (токовая петля), а чувствительно обходит препятствие, сохраняя заданный вектор усилия прижатия. Это востребовано при запрессовке подшипников или сборке прецизионных узлов, где требуется контролируемая деформация без разрушения детали.
Источник: kuka.com
Конструктивное устройство и кинематика
Для инженеров-наладчиков и специалистов АСУ ТП понимание внутренней архитектуры так же важно, как и знание конечных спецификаций. Устройство промышленного робота Kuka Robotics — это многозвенная замкнутая система с шестью степенями свободы.
Основные компоненты включают:
- Манипулятор (Кинематическая цепь): Звенья и шарниры серийного робота образуют антропоморфную структуру. В отличие от декартовых порталов, здесь применяется последовательная кинематика. Внутри литых звеньев проложены не только силовые кабели, но и пневмомагистрали для работы захватной оснастки.
- Сервоприводы и редукторы: Каждая ось оснащена синхронным серводвигателем переменного тока. Для передачи момента используются планетарные или циклоидальные редукторы, обеспечивающие номинальный ресурс при минимальном люфте.
- Система датчиков обратной связи: Вместо оптических энкодеров в индустриальных сериях часто применяются резольверы — аналоговые датчики угла, устойчивые к электромагнитным помехам, вибрациям и высоким температурам. Контроллер KR C4 осуществляет цифровую обработку сигналов резольвера, вычисляя абсолютное положение звена с точностью до угловых секунд.
- Контроллер (KR C4 / KR C5): Ядром системы управления промышленным роботом Kuka Robotics является шкаф управления на базе многозадачной ОС реального времени (Windows Embeded / VxWorks). Связь с осями осуществляется по высокоскоростной шине KSB (KUKA System Bus) на базе EtherCAT, что гарантирует синхронизацию перемещений.
Калибровка TCP и нагрузки
Точность позиционирования (±0.05 мм у ряда моделей) достигается за счет точного определения Tool Center Point (TCP) и динамической модели полезной нагрузки. При смене схвата оператор вводит массу и центр тяжести инструмента. Система управления компенсирует инерционные моменты и упругие деформации, предотвращая перерегулирование и вибрацию финишной части траектории.
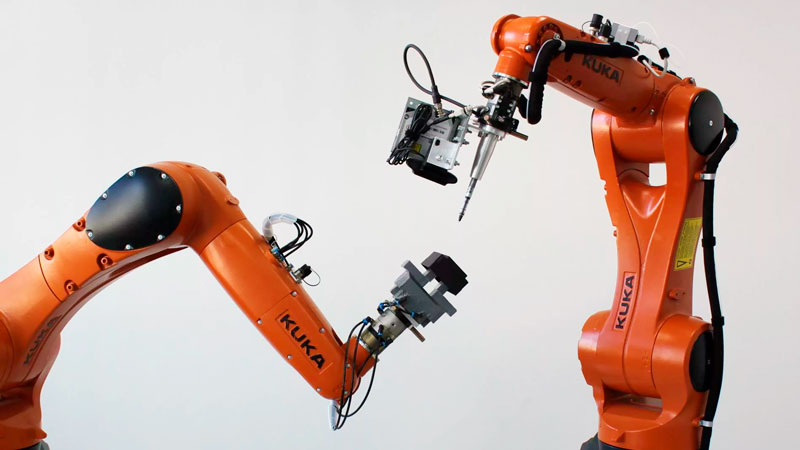
Источник: kuka.com
Системы управления и программирование
При рассмотрении вопроса, как осуществляется управление промышленным роботом Kuka Robotics, необходимо выделить три уровня взаимодействия.
- Интерактивный уровень (SmartPAD). Пульт KUKA SmartPAD — это промышленный планшет с антибликовым экраном и аппаратными кнопками безопасности. Программирование ведется в режиме T1 (пониженная скорость до 250 мм/с) методом «обучения» (Teach-In). Оператор подводит инструмент к реперным точкам и записывает их в память. Также с пульта осуществляется тонкая настройка операций: установка скорости $VEL.CP, коррекция ориентации инструмента.
- Системный уровень (KRL и WorkVisual). Язык KRL (Kuka Robot Language) является текстовым процедурным языком высокого уровня. Среда KUKA.WorkVisual позволяет осуществлять офлайн-программирование. Инженер загружает CAD-модель детали и оснастки, формирует траектории в виртуальном пространстве, проверяет их на коллизии, и только после верификации компилирует код для контроллера. Это сокращает время простоя станка при переналадке.
- Сетевой уровень (ПЛК и MES). Система управления промышленным роботом Kuka Robotics базируется на интеграции в цеховую сеть. Через функциональный блок KUKA.PLC mxAutomation оператор ЧПУ может запускать макросы робота прямо со стойки станка Siemens или Fanuc, не владея синтаксисом KRL. Обмен данными с MES-системами идет через OPC UA, что позволяет отслеживать OEE (общую эффективность оборудования) и формировать электронный паспорт каждой обработанной детали.
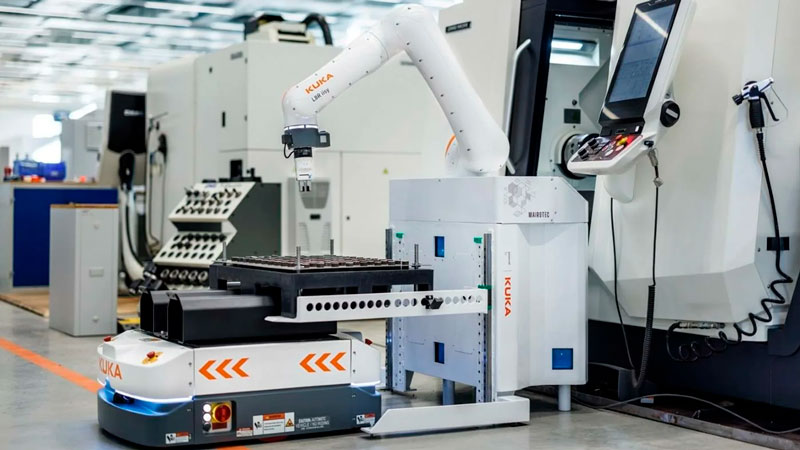
Источник: kuka.com
Сценарии применения в металлообработке
Применение промышленных роботов Kuka Robotics выходит далеко за пределы стандартной сварки. Мы рассматриваем робота как центральный трансферный механизм производственной ячейки.
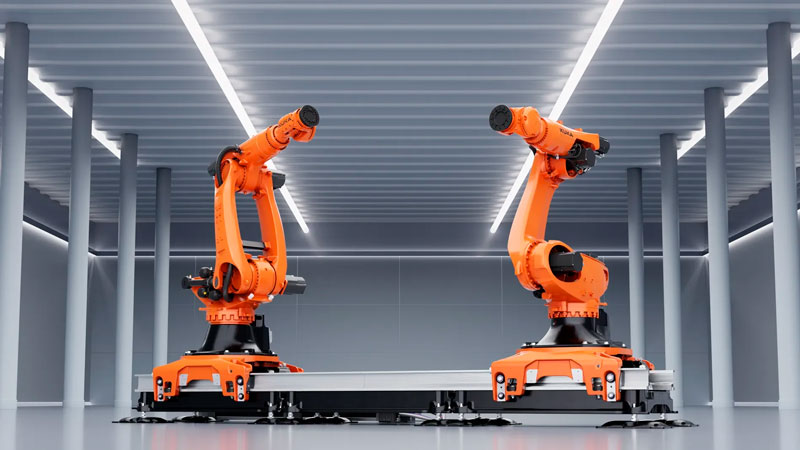
- Обслуживание обрабатывающих центров. Один из самых окупаемых сценариев использования промышленного робота Kuka Robotics — загрузка/выгрузка заготовок. Робот KR QUANTEC PA, оснащенный двойным пневматическим захватом, за 4 секунды меняет готовую деталь на новую заготовку в токарном патроне. При этом точность позиционирования исключает перекос детали и бой кулачков.
- Гибридная обработка. Интеграция высокомоментного шпинделя на фланец робота позволяет выполнять фрезеровку, сверление и снятие заусенцев на крупногабаритных корпусах. В отличие от портального станка, робототехника Kuka Robotics обеспечивает доступ к сложным поднутрениям. Однако здесь критично учитывать жесткость конструкции: при силовой обработке стали манипулятор может демонстрировать вибрации. Поэтому наша компания рекомендует данную схему для композитов, пластиков, алюминиевых сплавов и финишного шлифования.
- Контроль качества. В тандеме с лазерным сканером (например, от компании Nikon Metrology) робот выполняет 3D-контроль геометрии. Манипулятор обводит контур отливки с высокой скоростью, облако точек сравнивается с математической моделью, формируется карта отклонений. Это исключает попадание брака на дальнейшую механическую обработку, экономя ресурс дорогостоящего режущего инструмента.
- Экономический анализ и окупаемость. Инвестиции в промышленные роботы автоматизация Kuka Robotics требуют строгого технико-экономического обоснования (ТЭО). Наш опыт внедрения на предприятиях машиностроения позволяет привести усредненные показатели.
Источник: kuka.com
Формула расчета срока окупаемости (PP):
PP = I / (C_labor + C_quality + C_speed)
где:
I — стартовые инвестиции (оборудование, оснастка, интеграция, ПО);
C_labor — годовая экономия фонда оплаты труда (один манипулятор заменяет от 2 до 4 операторов в три смены);
C_quality — устранение убытков от брака (при пересортице или поломке инструмента);
C_speed — добавочная прибыль от роста выпуска.
Сокращение расхода материалов
При автоматической дуговой сварке робот обеспечивает точность катета шва. Это дает снижение расхода сварочной проволоки на 10–12% за счет исключения «переварки». При окрасочных работах экономия ЛКМ достигает 20% благодаря стабильному факелу распыла без человеческого фактора.
Источник: kuka.com
Обеспечение безопасности при эксплуатации
Безопасность промышленных роботов Kuka Robotics базируется на директиве ISO 10218-1/2 и функционале SafeOperation. Контроллер позволяет задавать до 16 виртуальных защитных зон. Выход инструмента за пределы разрешенной декартовой области приводит к немедленному отключению крутящего момента (категория останова 0 по МЭК 60204).
Для ячеек, где оператору необходим доступ в рабочую зону для дозагрузки заготовок, мы проектируем многоуровневую защиту:
- Лазерные сканеры SICK серии microScan3, образующие предупредительное и защитное поля;
- Контроль скорости SafeSpeed: при приближении человека скорость снижается до безопасной, момент ограничивается, полный останов не требуется;
- Аппаратный контур аварийного останова с двойной избыточностью каналов.
Стратегия технического обслуживания
Реализация эксплуатационного потенциала промышленных роботов Kuka Robotics предусматривает соблюдение регламентов сервиса. Мы выделяем планово-предупредительные работы (ППР) как основу долговечности.
Таблица 2. Типовой регламент ремонтных воздействий
| Интервал | Вид обслуживания | Содержание операций |
| Ежесменно | Операционный контроль | Визуальная проверка целостности кабелей, отсутствия течей масла, продувка радиаторов. |
| 3 500 моточасов | ТО-1 | Смазка направляющих осей A1-A3, контроль натяжения ремней, проверка люфтов в редукторах. |
| 10 000 моточасов | ТО-2 | Полная замена масла в редукторах (шестерни A1-A6), замена батарей резервного питания энкодеров, метрологическая поверка осей. |
| 20 000 моточасов | Капитальный ремонт | Дефектовка кинематики, замена подшипниковых узлов, тестирование тормозных систем, обновление ПО контроллера. |
Профессиональный сервисный контракт включает удаленную диагностику через защищенный VPN-туннель, что позволяет нашим инженерам превентивно выявлять деградацию тормозных моментов или рост виброакустических показателей.
Источник: kuka.com
Анализируя классификацию промышленных роботов Kuka Robotics, их устройство и методы интеграции, можно сделать однозначный вывод: это интеллектуальные узлы современного «цифрового завода».
Компания «Униматик» строит свою работу на связке «станок с ЧПУ — робот — система управления», гарантируя заказчику реализацию технологического решения под ключ. Глубокое понимание архитектуры, кинематики и тонкостей настройки позволяет нам обеспечивать баланс, который и определяет рентабельность современного предприятия.
|
Спросить или записаться на курсы
|
Заказать услугу
|