Содержание
- Инженерная специфика и ключевые особенности
- Основные аспекты технической уникальности:
- Типы и виды промышленных роботов Robotech: структура модельного ряда
- Универсальные шестиосевые манипуляторы серии RX
- Специализированные промышленные роботы
- Конструктивное устройство промышленного робота Robotech
- Система управления промышленным роботом Robotech: архитектура и программирование
- Применение промышленных роботов Robotech: отраслевой охват и технологические кейсы
- Методология внедрения: аудит, интеграция и пилотные проекты
- Технико-экономическое обоснование и преимущества автоматизации
- Обеспечение промышленной безопасности
- Эксплуатационный потенциал и регламентное обслуживание
- Эксплуатационный ресурс
Модернизация производственных мощностей с применением роботизированных комплексов является одним из ключевых факторов повышения операционной эффективности предприятий. В рамках данного материала проведен детальный разбор технических характеристик, архитектуры, принципов управления и экономической целесообразности внедрения промышленных роботов Robotech.
Инженерная специфика и ключевые особенности
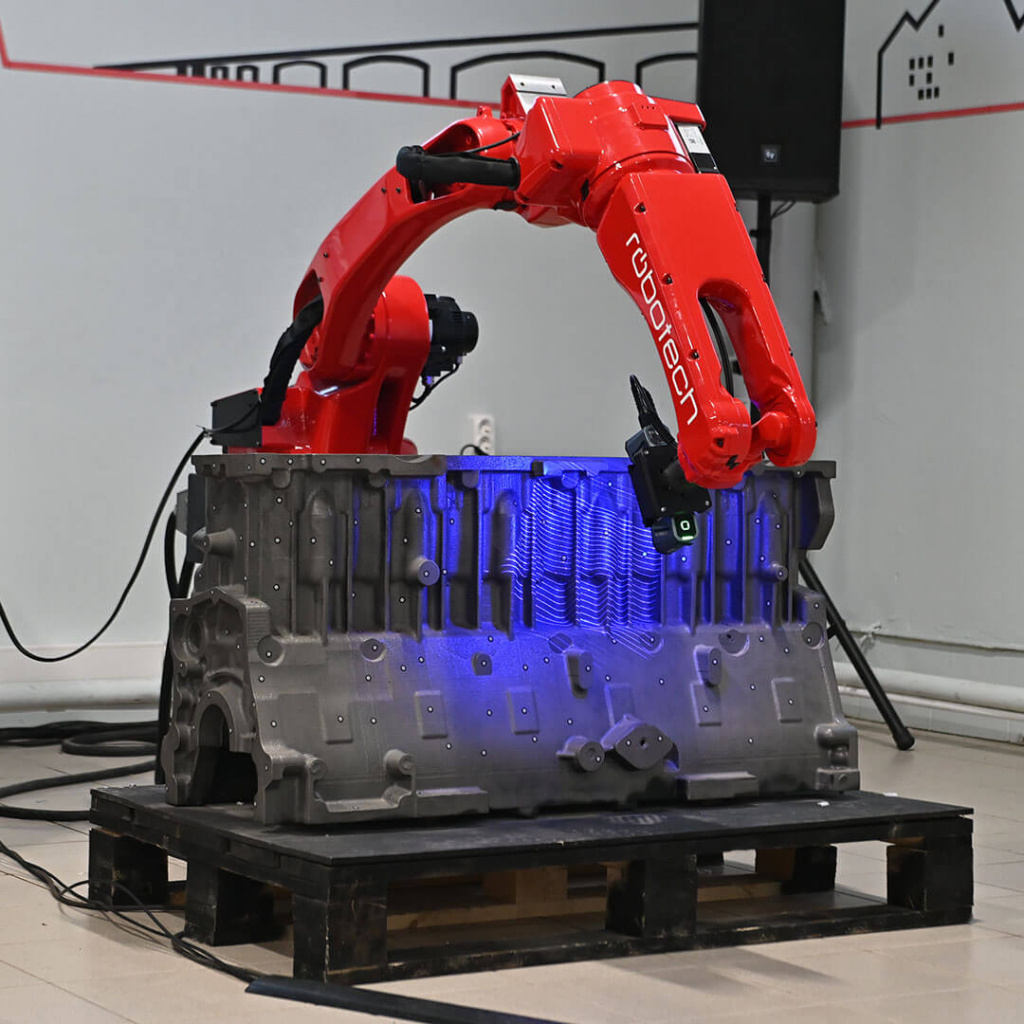
Рассматривая производственные промышленные роботы Robotech, необходимо выделить ряд конструктивных и технологических отличий, обусловленных моделью собственной разработки (Original Design Manufacturer). Компания не ограничивается компоновкой серийных узлов сторонних вендоров, а реализует полный цикл создания мехатронных изделий, включая самостоятельное проектирование управляющего программного обеспечения и критически важных компонентов трансмиссии.
Основные аспекты технической уникальности:
- Собственная компонентная база и механика. В конструкциях манипуляторов используются разработанные компанией волновые и планетарно-цевочные редукторы. Данный подход позволяет обеспечить не только высокие показатели крутящего момента и кинематической точности, но и гибкость в конфигурировании кинематических схем. Полный цикл производства, включающий литейное производство в Лысьве и механообрабатывающие мощности в Перми, дает возможность контролировать качество металла звеньев и геометрию посадочных мест на всех этапах, что особенно важно для классификации промышленных роботов Robotech как оборудования индустриального класса.
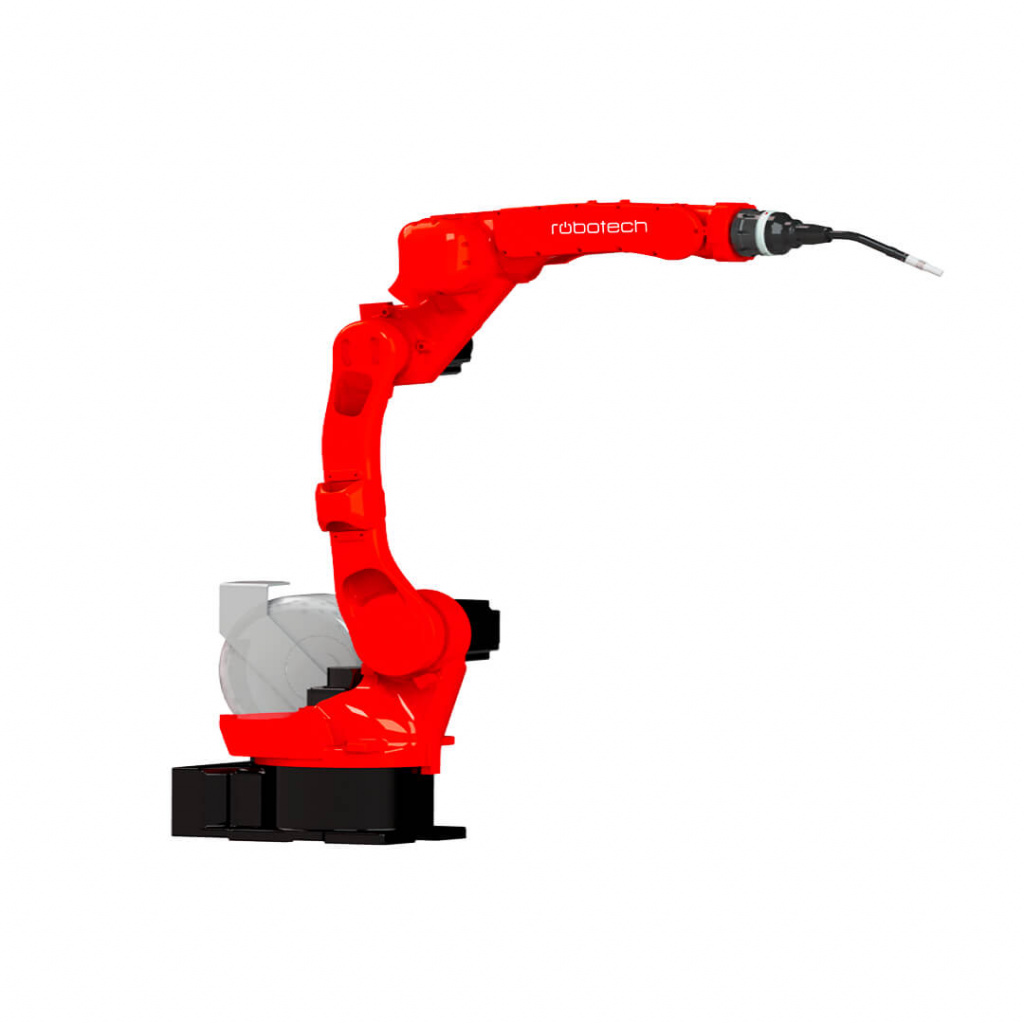
- Кинематическая адаптивность универсальных моделей. Шестиосевые роботы серии RX обладают архитектурой, позволяющей путем смены управляющей программы и оконечного инструмента (End-of-Arm Tooling) быстро переходить между технологически несвязанными операциями. Один и тот же блок может выполнять точечную сварку, лазерную или плазменную резку, абразивную обработку, нанесение покрытий, транспортировку деталей или контроль геометрии с применением лазерных триангуляционных датчиков. Программирование осуществляется в среде собственной разработки.
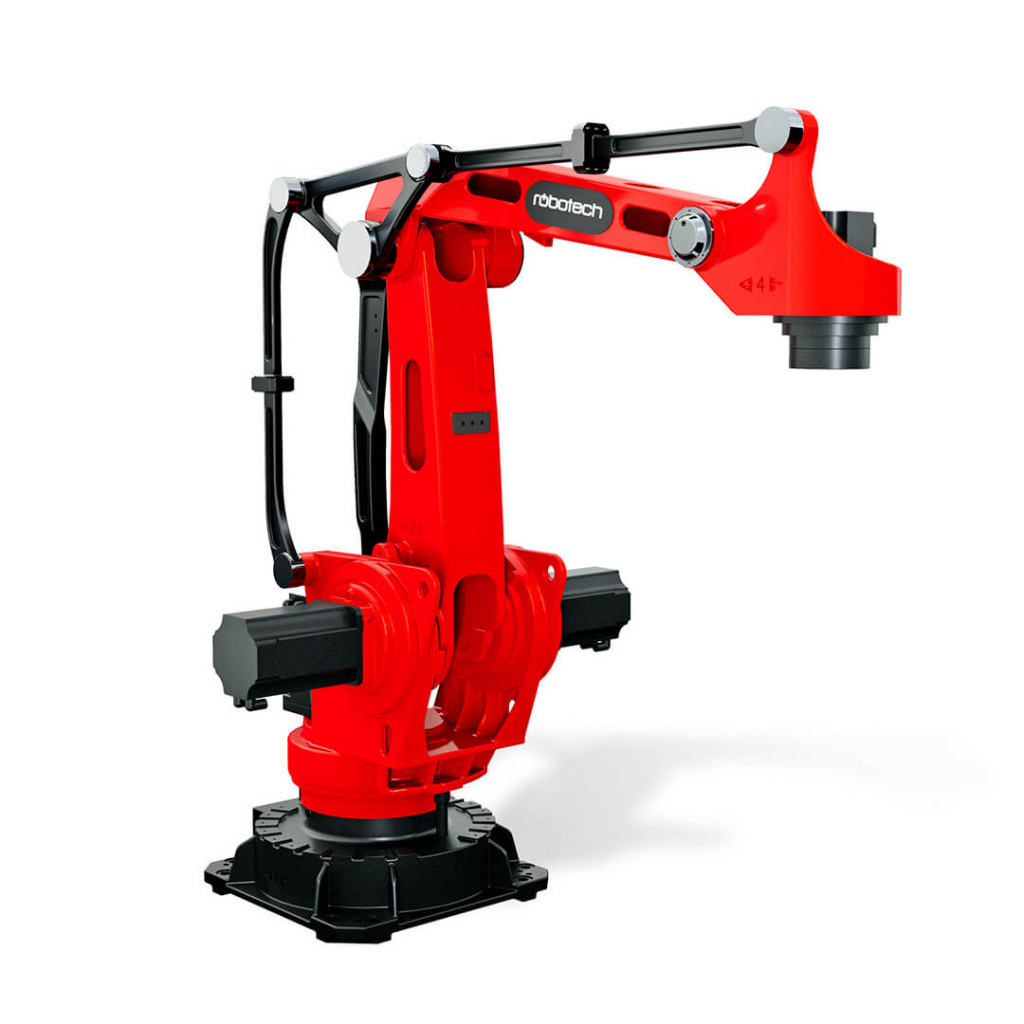
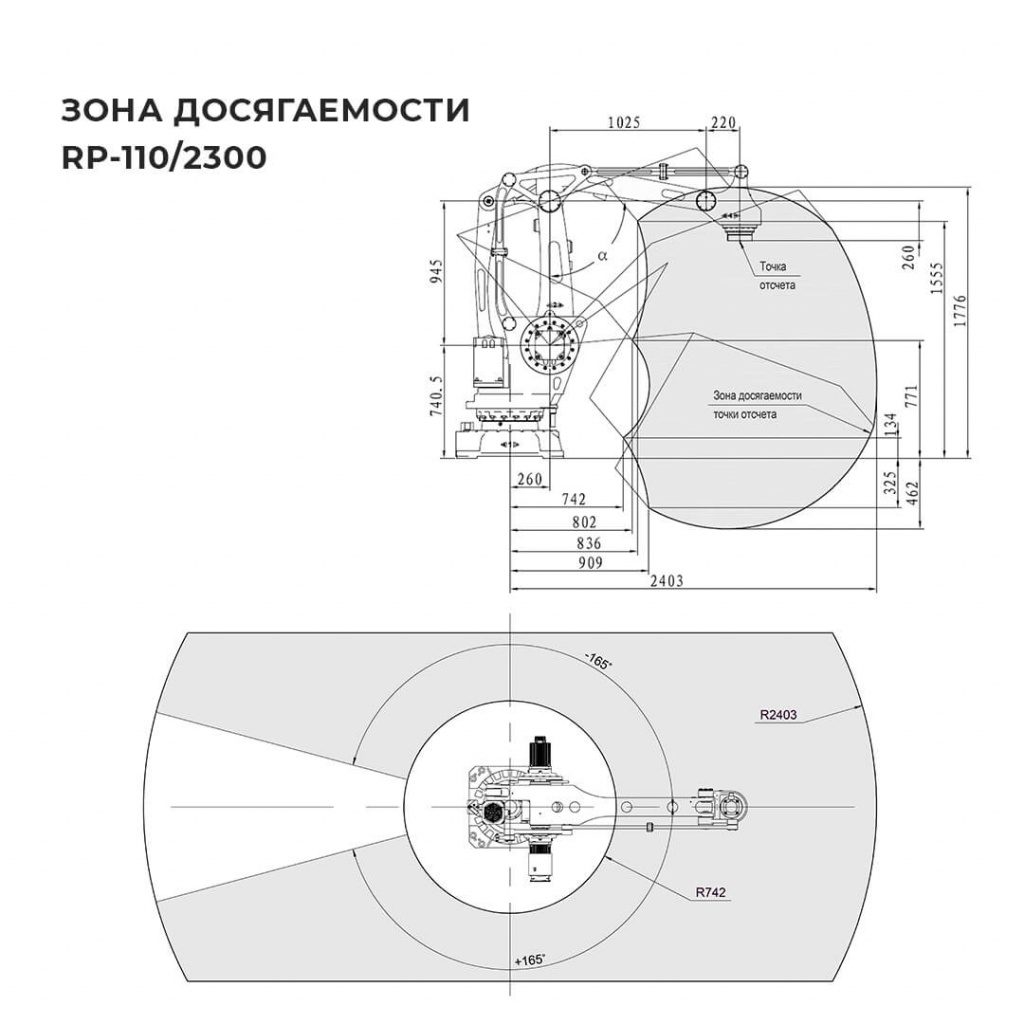
- Специализированные кинематические решения. Помимо универсальной антропоморфной архитектуры, в номенклатуре присутствуют узкопрофильные роботы. Паллетайзеры RP-110M используют параллельную кинематику с четырьмя степенями свободы, оптимизированную для вертикальных перемещений и укладки грузов различной геометрии (коробки, мешки, бутыли, блоки). Такая архитектура обеспечивает высокую жесткость конструкции и точность позиционирования на максимальных скоростях цикла.
- Технологическая синергия с Industry 4.0. Автоматизированные промышленные роботы Robotech проектируются как элементы киберфизических систем. Штатно предусмотрена интеграция с машинным зрением для распознавания объектов, поиска поверхностных дефектов и адаптивной коррекции траектории. Дополнительно реализована связка с аддитивными установками для 3D-печати песчано-полимерных литейных форм методом Binder Jetting, что позволяет в рамках одной ячейки реализовать цифровую технологию литья.
- Многоступенчатая система верификации. На производственной площадке действует многоуровневый контроль качества: от входного анализа материалов до стендовых испытаний каждого собранного манипулятора под номинальной нагрузкой с проверкой траекторных характеристик. Это формирует высокий уровень надежности, свойственный основным группам оборудования данной группы.
- Полный инжиниринговый цикл. Поставка оборудования сопровождается комплексным пакетом услуг: от предпроектного аудита технологических процессов и 3D-моделирования ячейки до пусконаладки и постгарантийного сервисного сопровождения. В лаборатории робототехники и искусственного интеллекта (ИИ) заказчики имеют возможность верифицировать концепцию автоматизации на тестовых образцах изделий.
- Стратегическое развитие и экосистема. Компания включена в реестр малых технологических компаний и обладает статусом резидента «Сколково». Экспортные поставки осуществляются на производственные площадки в Республике Беларусь, Казахстане и Индии, что подтверждает соответствие международным техническим нормам.
Типы и виды промышленных роботов Robotech: структура модельного ряда
Для понимания того, какие возможности предлагаются рынку, их номенклатура разделена на две основные категории: универсальные манипуляторы с антропоморфной кинематикой и специализированные технологические модули.
Универсальные шестиосевые манипуляторы серии RX
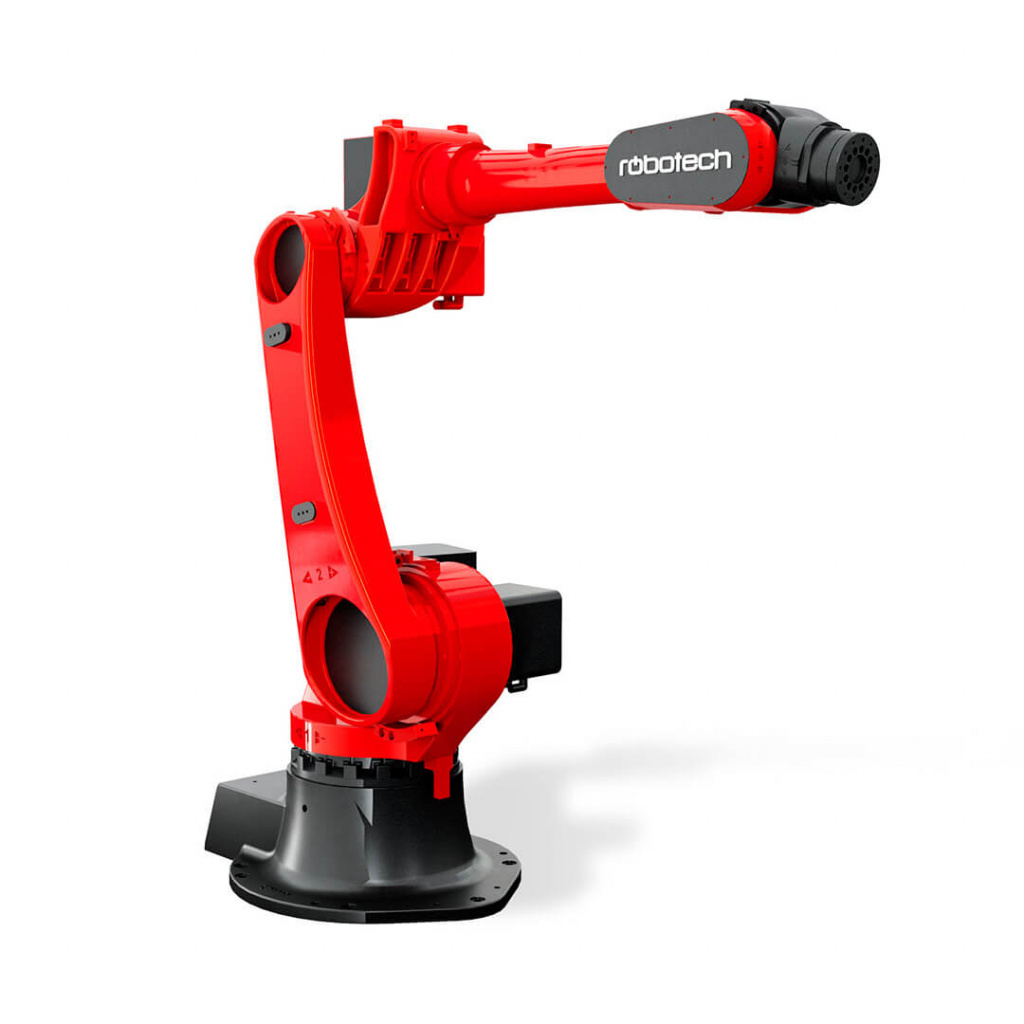
Данные виды промышленных роботов Robotech относятся к классу антропоморфных машин с последовательной кинематикой. Отличительной чертой является возможность переназначения рабочего инструмента и смены алгоритмов функционирования.
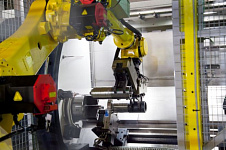
- RX-5: Модель легкого класса. Модификации варьируются по длине радиального охвата (700 мм, 900 мм, 1400 мм) при полезной нагрузке до 7 кг. Применение оборудования этой серии характерно для точной механообработки, обслуживания станков с ЧПУ (загрузка/выгрузка), а также метрологических операций.
- RX-10: Средняя категория с увеличенной грузоподъемностью до 10–12 кг и радиусом действия до 2010 мм. Выпускаются специализированные модификации для дуговой сварки сложных пространственных конструкций (MIG/MAG).
- RX-20 / RX-25: Манипуляторы с допустимой статической нагрузкой 20 и 25 кг соответственно при досягаемости около 1700 мм. Подходят для операций с более массивным инструментом или деталями.
- RX-50: Версия с полезной нагрузкой до 50 кг и горизонтальным вылетом до 2180 мм. Архитектура оптимизирована для высокомоментных задач: лазерной резки толстолистового металла или механической обработки.
- RX-70 / RX-90 / RX-120: Тяжелая линейка с грузоподъемностью от 70 до 280 кг. Предназначены для манипулирования тяжелыми заготовками или крупногабаритной оснасткой в машиностроении.
Специализированные промышленные роботы
Данная классификация промышленных роботов Robotech ориентирована на строго определенные циклические задачи, где требуется высокая пропускная способность, а не гибкость траектории.
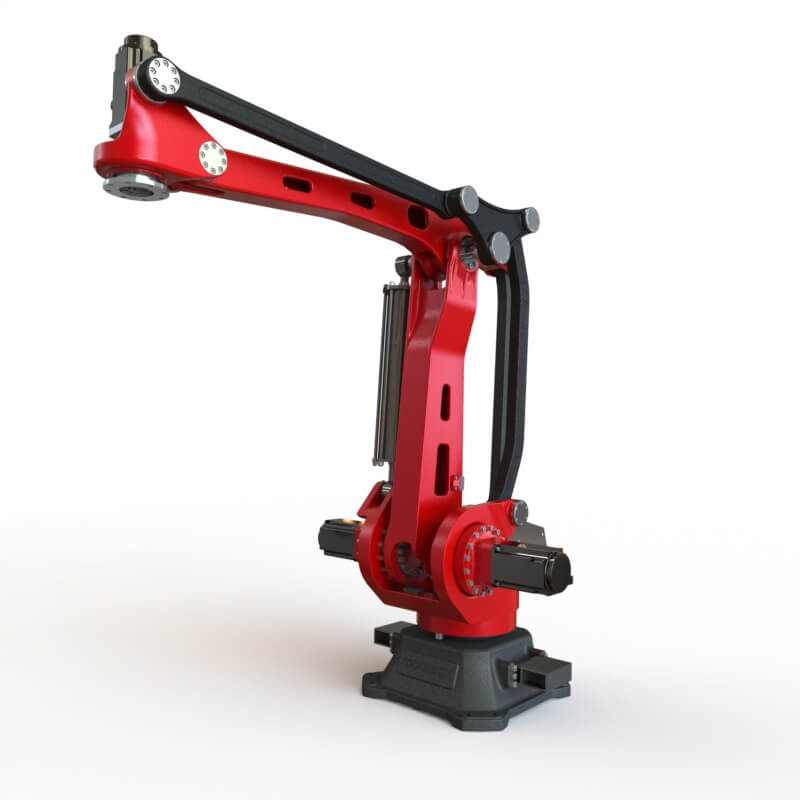
- RP-65M: Четырехосный паллетайзер с полезной нагрузкой до 65 кг и радиусом рабочей зоны до 2300 мм. Использование механизмов модели RP-65M нацелено на автоматизацию логистических узлов: укладку и снятие коробов, мешков, канистр с паллет.
- RP-110M: Усиленная модель паллетайзера, работающая с грузами до 110 кг. Кинематическая схема на базе параллелограммного механизма обеспечивает сохранение вертикальной ориентации инструмента без дополнительных алгоритмических компенсаций.
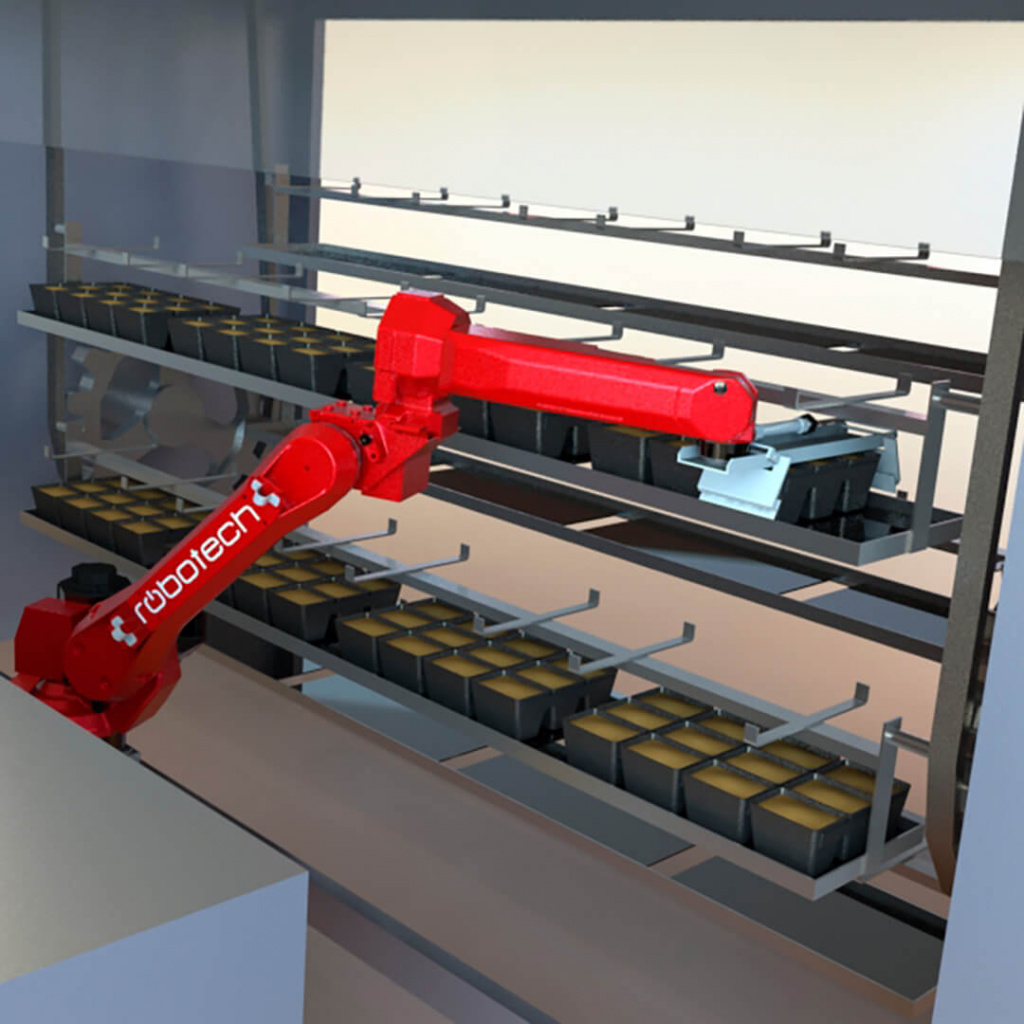
- PR65: Технологический робот, заточенный под операции со штучными строительными материалами. Грузоподъемность в 65 кг позволяет манипулировать блоками и кирпичом. Конструкция адаптирована под быструю смену захватов: вакуумных, магнитных или фрикционных кулачковых.
Конструктивное устройство промышленного робота Robotech
При детальном рассмотрении устройства оборудования становится очевидной модульная концепция, разделяющая систему на механическую подсистему, приводную часть и интеллектуальный контур управления.
- Механическая подсистема. Основа конструкции звеньев изготавливается методом точного алюминиевого или чугунного литья. В шестиосевых моделях соединения звеньев образуют открытую кинематическую цепь с шестью вращательными парами V класса, что обеспечивает полную маневренность в рабочем конверте. Специализированные модели используют замкнутые кинематические группы для повышения жесткости. Особое внимание уделено запястному узлу (wrist), где применяются конструкции с защитой класса IP65/IP67, позволяющие работать в среде абразивной пыли и смазочно-охлаждающих жидкостей.
- Приводная система. В сочленениях установлены синхронные серводвигатели переменного тока (AC Servo) с высоким разрешением обратной связи. Передача момента осуществляется через разработанные «Роботех» прецизионные редукторы с малой угловой погрешностью. Повторяемость позиционирования достигает ±0,05–0,06 мм на фланце инструмента, что гарантирует стабильность выполнения технологических операций.
- Производственные особенности. Полный цикл изготовления оборудования данной группы подразумевает, что литые заготовки звеньев проходят термическую обработку для снятия внутренних напряжений, а затем обрабатываются на многоосевых обрабатывающих центрах с ЧПУ. Это минимизирует люфты в узлах сочленения и продлевает ресурс механической части.
Система управления промышленным роботом Robotech: архитектура и программирование
Управление реализовано через программно-аппаратную платформу RMCS (Robotech Motion Control System). Это мультипроцессорная система реального времени, объединяющая функции контроллера перемещений, программируемого логического контроллера (ПЛК) и блока обработки сенсорных данных.
Основные функциональные элементы:
- Центральный контроллер RMCS. Отвечает за решение прямой и обратной задач кинематики, интерполяцию движения осей, динамическое управление моментом и обмен данными по полевым шинам. Архитектура контроллера позволяет управлять конфигурациями до 8 осей с расширением по каналам внешних энкодеров.
- Пульт обучения (Teach Pendant). Переносной терминал с сенсорным дисплеем и элементами тактильного ввода. Используется для ручного манипулирования, обучения по точкам (Teach-in) и ввода технологических команд. Реализованы графические интерфейсы визуализации состояния узлов и диагностических логов.
Программный стек
Система управления промышленным роботом Robotech поддерживает несколько парадигм разработки:
- Обучение по точкам: Оператор задает узловые точки траектории с фиксацией конфигурации осей.
- Онлайн-программирование: Написание скриптов на робототехническом языке RoboScript (структура близка к Pascal и стандартному KRL/TP), содержащем команды интерполяции (MOVEJ, MOVEL), управления инструментом (OPEN, CLOSE) и логические операторы.
- Офлайн-программирование (OLP): Создание рабочего цикла в симуляционной среде на ПК без отрыва оборудования от производственного процесса. Это позволяет верифицировать траектории на предмет коллизий и оптимизировать тайминг цикла.
- Визуальное блочное программирование: Интерфейс drag-and-drop для операторов, не владеющих синтаксическими языками.
Режимы работы:
- Teach Mode: Ограниченная скорость с активированными периметрами безопасности.
- Auto Mode: Полный автоматический цикл с номинальной производительностью.
- Step Mode: Последовательное исполнение операторов для отладки.
Интеграционные интерфейсы
Управление обеспечивает бесшовную интеграцию с цеховой сетью через протоколы EtherNet/IP, PROFINET, Modbus TCP/RTU. Наличие аналоговых и дискретных входов/выходов (I/O) позволяет напрямую подключать датчики, клапаны захватов и сопрягать контроллер с системами верхнего уровня (MES/SCADA).
Применение промышленных роботов Robotech: отраслевой охват и технологические кейсы
Применение охватывает широкий спектр отраслей, где критичны точность, стабильная повторяемость и снижение человеческого фактора.
-
Металлообработка и машиностроение. Технологические ячейки строятся по принципу «станок-робот-накопитель».Применение в данной сфере включает:
- электродуговую и плазменную сварку;
- финишную абразивную обработку;
- обслуживание токарных и фрезерных обрабатывающих центров.
- Литейные технологии. В связке с промышленными 3D-принтерами SandPro роботизированные ячейки реализуют полный цифровой цикл изготовления отливок. Манипулятор участвует в задачах формовки, заливки металла и удаления облоя. Технология Binder Jetting в сочетании с роботом исключает стадию проектирования дорогостоящей модельной оснастки.
- Деревообработка. В проектах реализована автоматизированная дефектация шпона. Робот, оснащенный системой машинного зрения и ИИ-алгоритмами, идентифицирует дефекты (сучки, трещины) и осуществляет высечку с последующей вставкой заплаток.
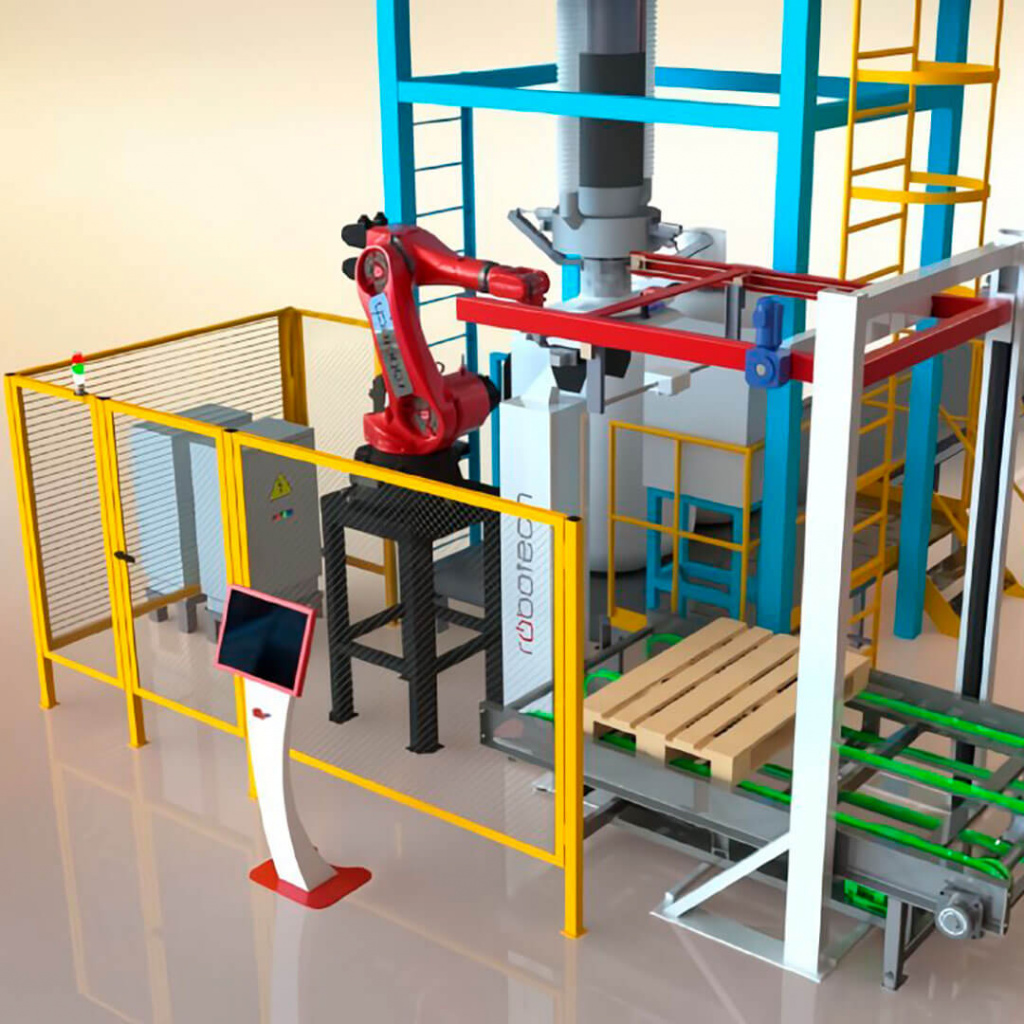
- Логистика и финишная упаковка. Модели робототехники RP-110M и RP-65M эффективно применяются для построения комплексов паллетирования. Оборудование интегрируется с системами обвязки, весового контроля и маркировки.
Методология внедрения: аудит, интеграция и пилотные проекты
Внедрение решений не является разовой продажей единицы оборудования, а представляет собой инжиниринговый проект. Процесс разбит на последовательные итерации.
- Технологический аудит. Инженеры анализируют такт выпуска, диаграмму спагетти и уровень дефектности на участке для выявления узких мест и расчета потенциала автоматизации.
- Проектирование ячейки. Разрабатывается компоновочное решение, включая нестандартные захватные устройства, позиционеры и ограждения. 3D-моделирование подтверждает досягаемость манипулятора во всех критических точках.
- Интеграция «в железе» и ПО. Аппаратная часть сопрягается со смежным оборудованием. На этом этапе настройка системы управления промышленным роботом Robotech включает в себя настройку протоколов связи и калибровку датчиков технического зрения для синхронизации с конвейером.
- Опытно-промышленная эксплуатация (ОПЭ). Проверка стабильности работы под нагрузкой, внесение корректировок в алгоритмы адаптивного управления для компенсации люфтов или вариативности заготовок.
- Сопровождение. Удаленный мониторинг состояния приводов, прогнозная аналитика на отказ и регламентное обслуживание.
Технико-экономическое обоснование и преимущества автоматизации
Использование промышленного робота Robotech формирует экономический эффект за счет совокупности влияния нескольких факторов.
- Снижение себестоимости операции. Происходит прямое замещение ручного труда. Внедрение 29 роботизированных ячеек на одном из машиностроительных заводов позволило снизить число задействованных в производственном процессе операторов с 74 до 6. Годовая экономия на фонде оплаты труда значительно ускоряет возврат инвестиций.
- Компенсация брака. Применение алгоритмов машинного зрения в связке с автоматическими механизмами позволяет распознавать дефекты размером от 1 мм. Это минимизирует передел брака и утилизацию неликвидной продукции.
- Фискальные преференции. Оборудование включено в реестры Минпромторга, позволяя заказчикам применять повышающий коэффициент амортизации и претендовать на субсидирование до 50% стоимости робота в рамках программ импортозамещения.
- Стабильность выхода. Повторяемость технологического процесса исключает вариативность, свойственную человеческому фактору, гарантируя стабильные показатели качества на протяжении всей серии.
Обеспечение промышленной безопасности
Безопасность промышленных роботов Robotech закладывается на этапе кинематического анализа и оценки рисков по методологии ISO 10218.
- Конструктивные меры защиты. Корпуса звеньев имеют степень защиты IP54, а критически важные вращающиеся элементы запястья — IP65/IP67, предотвращая проникновение токопроводящей пыли и СОЖ. Программный комплекс RMCS сертифицирован по стандартам функциональной безопасности, исключая самопроизвольный запуск приводов при нештатной логике.
- Периферийная система защиты. Автоматизация производственных процессов с применением данного оборудования предусматривает использование многоуровневого периметра: световые завесы, лазерные сканеры зон доступа и контроллеры безопасности. При пересечении луча завесы или открытии двери происходит контролируемый останов с удержанием момента (Servo Lock) без обесточивания логики контроллера.
- Нормативная документация. Соответствие требованиям технического регламента Таможенного союза ТР ТС 010/2011 подтверждается детальным «Обоснованием безопасности», содержащим расчет надежности цепей аварийного отключения.
Эксплуатационный потенциал и регламентное обслуживание
Эксплуатационный потенциал промышленных роботов Robotech определяется продолжительным жизненным циклом, поддерживаемым строгим графиком профилактики.
Стратегия технического обслуживания:
- Малое ТО (периодичность: 5000 моточасов или 1 год): Включает очистку теплообменников шкафов управления, контроль целостности кабель-каналов, диагностику параметров силовых цепей, подтяжку резьбовых соединений и создание резервных копий данных.
- Большое ТО (периодичность: 10 000 моточасов или 2 года): Расширенный регламент с анализом виброакустических характеристик редукторов, полной заменой пластичной смазки в трансмиссионных узлах, заменой буферных батарей энкодеров, проверкой статической жесткости и моментов трения в шарнирах.
Эксплуатационный ресурс
При соблюдении карты регламентных работ механический ресурс базовых узлов позволяет эксплуатировать оборудование в интенсивном режиме (24/7) со стабильными показателями точности. Поддержка облачной инфраструктуры дает возможность проводить предиктивную аналитику, прогнозируя износ кинематических пар до наступления отказа.
Промышленные роботы Robotech представляют собой технологическую платформу, сочетающую высокую механическую жесткость, прецизионность собственных редукторов и глубину цифровой интеграции.
В отличие от сборных решений, полный контроль над производством компонентов и разработкой управляющего программного обеспечения позволяет реализовывать действительно уникальные конфигурации ячеек и осуществлять глубокую доработку систем управления под специфические требования технологических процессов заказчиков.
Как показывает практика, рациональный инжиниринговый подход к внедрению типов промышленных роботов Robotech ведет не просто к замещению персонала, а к кратному повышению коэффициента использования оборудования и переходу на качественно новый уровень производственной культуры с гарантированным экономическим эффектом.
|
Спросить или записаться на курсы
|
Заказать услугу
|