Содержание
- Специфика и ключевые особенности роботов Fanuc
- Классификация промышленных роботов Fanuc
- Устройство промышленных роботов Fanuc
- Управление и программирование промышленных роботов Fanuc
- Отраслевое применение промышленных роботов Fanuc
- Внедрение промышленных роботов Fanuc в производственный процесс
- Преимущества промышленных роботов Fanuc
- Экономический эффект от внедрения
- Обеспечение безопасности промышленных роботов Fanuc
- Обслуживание промышленных роботов Fanuc
- Эксплуатационный потенциал и жизненный цикл
Специфика и ключевые особенности роботов Fanuc
Рассматривая промышленные роботы Fanuc, необходимо выделить принципиальные инженерные решения, определяющие их востребованность в производственных циклах.

Дифференциация линеек под технологические задачи
В отличие от концепции «универсального манипулятора», инженерная школа Fanuc придерживается строгой специализации серий. Это позволяет исключить компромиссы при подборе оборудования под конкретную операцию:
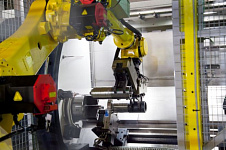
- LR Mate: компактные шарнирные манипуляторы, оптимизированные для прецизионных операций в ограниченном пространстве. Типовой сценарий — обслуживание токарных и фрезерных обрабатывающих центров (загрузка/выгрузка деталей).
- ARC Mate: специализированное решение для сварочных технологий (дуговая, точечная, лазерная). Конструкция манипулятора адаптирована к агрессивным средам с защитой от брызг расплавленного металла, а встроенное программное обеспечение содержит инструменты для формирования траекторий шва.
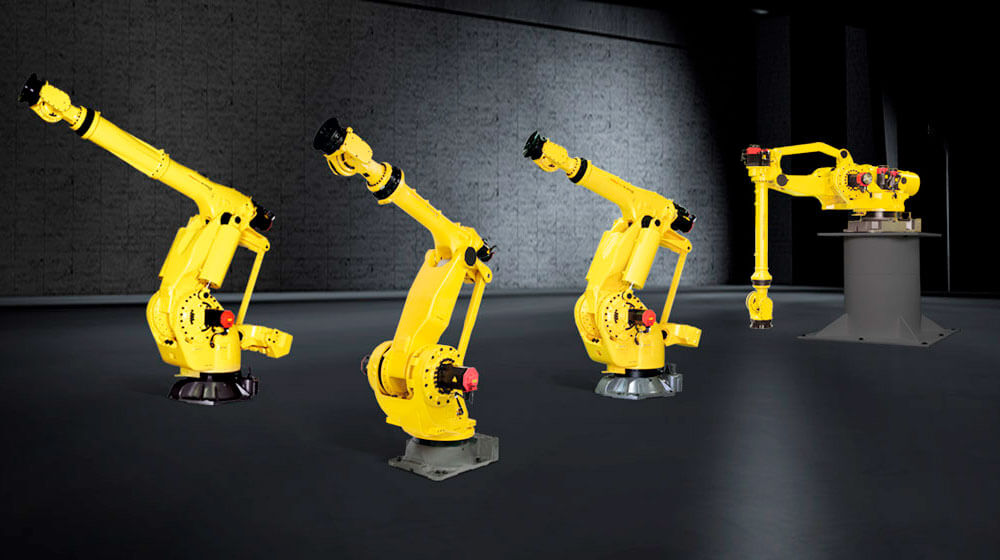
- M-410 и аналоги: серия для паллетирования, где приоритетом является кинематика, обеспечивающая быструю и точную укладку грузов с высокой полезной нагрузкой.
- CRX: коллаборативная серия, конструктивно рассчитанная на безопасное взаимодействие с персоналом без необходимости монтажа стационарных ограждений благодаря встроенным сенсорам автоматического останова при контакте.
Надежность за счет вертикальной интеграции
Ключевым фактором эксплуатационной стойкости является то, что компания самостоятельно разрабатывает и производит критически важные компоненты. Это сервоприводы, контроллеры и программное обеспечение. Такой подход обеспечивает тотальный контроль качества на всех этапах. Результат выражается в объективных показателях: наработка на отказ (MTBF) для многих моделей превышает порог в 80 000 часов непрерывного функционирования. В пересчете на производственный цикл это соответствует более чем девяти годам работы без внеплановых простоев.
- Масштабируемость и технологическая гибкость. Архитектура роботов предусматривает возможность наращивания функциональности за счет «умных» опций. Промышленный робот управление роботом Fanuc может быть расширено системой технического зрения iRVision, которая позволяет манипулятору идентифицировать объекты в рабочей зоне и адаптировать траекторию. Подключение силомоментных датчиков обеспечивает тонкий контроль усилий при зачистке или полировке. Кроме того, функция Learning Vibration Control задействует акселерометр для компенсации низкочастотных вибраций, что напрямую сокращает время цикла при движении с высокими скоростями и ускорениями.
- Унификация и преемственность управления. Все типы промышленных роботов Fanuc работают на единой программно-аппаратной платформе управления. Оператору не требуется изучать различные интерфейсы при переходе от сварочной ячейки к загрузочной стойке. Пульт iPendant Touch с графическим интерфейсом iHMI интуитивно понятен, что позволяет инженеру в сжатые сроки создавать программы перемещения. Для предварительной симуляции без отвлечения реального оборудования используется программный пакет ROBOGUIDE, позволяющий смоделировать кинематику ячейки и верифицировать управляющий код.
- Адаптивные алгоритмы и безопасность. В современных контроллерах реализованы элементы машинного обучения, позволяющие роботу автономно подстраиваться под изменяющиеся условия среды без вмешательства наладчика. Параллельно с этим функционирует система Dual Check Safety (DCS), которая осуществляет дублированный программно-аппаратный контроль положения и скорости звеньев в заданных пространственных зонах.
Классификация промышленных роботов Fanuc
Чтобы точно ответить на вопрос, какие промышленные роботы Fanuc применимы для решения конкретной производственной задачи, необходимо четко разграничивать их по кинематической схеме и функциональному назначению.

Разделение по типу кинематики
Классификация промышленных роботов Fanuc по типу механизма включает три основные группы:
- Шарнирные (антропоморфные): Наиболее массовый класс, конструкция которого имитирует биомеханику руки с несколькими вращательными сочленениями. К данному виду относятся серии M-10, M-20, M-710, R-2000. Область применения практически безгранична: от обслуживания станков до сварки и покраски.
- Дельта-роботы (параллельная кинематика): К ним относятся серии M-1, M-2, M-3 и DR-3. Отличаются высокой динамикой за счет «треугольной» ферменной конструкции. Они незаменимы для скоростной сортировки и перекладки мелкоштучных изделий (pick-and-place).
- SCARA: Модели SR-3iA и SR-6iA, обеспечивающие компромисс между скоростью дельта-роботов и жёсткостью шарнирных систем. Оптимальны для сборочных операций, требующих высокой повторяемости в горизонтальной плоскости.
Разделение по технологической специализации
Основные промышленные роботы Fanuc четко сегментированы по назначению:
- Сварочные (ARC Mate): Защищенная проводка, герметизированные узлы, специализированные алгоритмы интерполяции шва.
- Паллетирующие (M-410): Усиленные звенья, оптимизированные для работы с инерционными нагрузками при перемещении тары.
- Покрасочные (Paint Mate, P-серия): Герметичное искробезопасное исполнение, плавные безрывковые траектории для нанесения ЛКМ.
- Коллаборативные (CRX): Датчики крутящего момента в сочленениях, тактильные кромки, ограничение скорости до нормативных 250 мм/с в режиме совместной работы.
- Тяжелые (M-2000): Грузоподъемность достигает 2300 кг, что позволяет манипулировать крупногабаритными заготовками (корпуса редукторов, литые станины).

Устройство промышленных роботов Fanuc
Понимание устройства промышленного робота Fanuc требует детального анализа его подсистем, начиная от механической структуры и заканчивая программной логикой.
Механическая структура (Манипулятор)
- Основой является шарнирный манипулятор с преимущественно шестиосевой конфигурацией (J1–J6), хотя встречаются модели и с избыточными 7 осями для работы в сложном окружении.
- Оси и сочленения: J1 реализует поворот основания, J2 — подъем плеча, J3 — сгибание локтя, а оси J4–J6 формируют движения запястья (вращение, наклон и ротацию фланца инструмента).
- Приводная система: На каждое сочленение установлен высокомоментный серводвигатель переменного тока. Передача усилия осуществляется через прецизионные редукторы. Для базовых осей (J1–J3), где доминируют высокие изгибающие моменты, применяют циклоидные редукторы (типа Nabtesco RV), а для кинематики запястья — волновые передачи (Harmonic Drive), исключающие люфты.
- Конструкционные особенности: В моделях типа M-20iA применяется технология полого запястья и предплечья. Это позволяет проложить кабельный пакет внутри корпуса, защищая его от абразивного износа стружкой и смазочно-охлаждающей жидкостью (СОЖ).
Система управления (Контроллер)
Устройство промышленного робота Fanuc немыслимо без контроллера серии R-30iB. Это многоядерный вычислительный комплекс на базе ОС реального времени, интегрирующий сервоусилители, модули ввода-вывода и сетевые интерфейсы. Контроллер решает задачи планирования траектории, кинематических трансформаций, детекции столкновений и коммуникации по промышленным протоколам (PROFINET, EtherNet/IP).
Сенсорика и энергоэффективность
В обратной связи используются высокоразрешающие абсолютные энкодеры, не требующие перепривязки нуля после выключения питания. В цепях питания двигателей задействованы регенеративные резисторы, рассеивающие энергию торможения, что снижает тепловыделение в шкафу управления.
Интерфейс оператора и периферия
Обучение и настройка ведутся через портативный терминал iPendant. Исполнительным органом служит сменный инструмент (EOAT), подключаемый через полевые шины. Архитектурно система управления промышленным роботом Fanuc построена модульно, позволяя заменять кабельные пакеты и платы без демонтажа всего манипулятора.
Управление и программирование промышленных роботов Fanuc
Рассматривая управление промышленным роботом Fanuc, важно отметить многоуровневую архитектуру, позволяющую встраивать манипулятор как в ручные пусконаладочные процессы, так и в полностью автоматизированные линии.

Режимы функционирования и безопасность
Пульт iPendant предоставляет три штатных режима:
- AUTO: Автоматический цикл на производственной скорости.
- T1 (Teach): Режим обучения с принудительным ограничением скорости до безопасного порога (обычно 250 мм/с).
- T2: Тестовый прогон на полной скорости без замыкания защитного контура.
Аппаратная защита обеспечивается грибовидной кнопкой E-Stop и переключателем Deadman, который обесточивает приводы при разжатии оператором курка пульта.
Координатные системы и кинематика движений
Траекторное управление базируется на трех системах координат: мировой (World), привязанной к детали (User Frame) и инструментальной (Tool Frame). Перемещения интерполируются тремя способами:
- Joint (J): Быстрое перемещение по степеням подвижности (нелинейная траектория в декартовом пространстве).
- Linear (L): Линейная интерполяция инструмента, критичная для сварки и лазерной резки.
- Circular (C): Движение по дуге окружности для обработки радиусных сопряжений.
Настройка точности позиционирования в точках осуществляется переключением опций CNT (непрерывное движение со сглаживанием) и FINE (жесткая остановка с подтверждением позиции).
Языковые средства и логика
На нижнем уровне используется язык KAREL для написания сложных алгоритмов, драйверов и обработки прерываний. На уровне пользовательского программирования применяется скриптовый язык TP, использующий регистры позиций (PR), числовые регистры ® и флаги (F). Эта логика коррелирует с концепцией макропеременных в стойках ЧПУ.
Интеграция с источниками ЧПУ
Обмен сигналами организуется через дискретные входы/выходы (I/O), где робот отправляет команды-копии M-функций: «цикл завершен», «шпиндель остановлен», «дверь открыта». При использовании iRVision робот способен компенсировать погрешность базирования заготовки в патроне, передавая корректирующие смещения в контроллер станка.

Отраслевое применение промышленных роботов Fanuc
Применение промышленных роботов Fanuc охватывает широкий спектр технологических переделов. В контексте машиностроительного завода можно выделить ключевые зоны загрузки.
- Автоматизация механообработки. Это базовый сценарий для производственных промышленных роботов Fanuc. Манипуляторы типа M-10iA или LR Mate выступают в роли автооператоров, обслуживая токарные и фрезерные центры. Робот подает заготовку в зону обработки, зажимает, дает сигнал на начало цикла, после чего снимает готовую деталь и укладывает в накопитель. При мультистаночном обслуживании один робот способен загружать последовательно 2-3 станка.
- Сварочные и покрасочные технологии. В заготовительном и сборочном цехах использование промышленного робота Fanuc серии ARC Mate позволяет стандартизировать качество швов. Роботы Paint Mate, благодаря точному соблюдению дистанции и угла наклона факела, решают проблему неравномерного слоя покрытия на сложных корпусных изделиях.
- Сортировка и финишные операции. Дельта-роботы и SCARA используются для высокоскоростной сортировки метизов и мелких деталей после термической или абразивной обработки. При оснащении силомоментными датчиками шарнирный робот превращается в гибкий обрабатывающий центр для зачистки заусенцев, полировки лопаток и шлифовки криволинейных поверхностей.
- Транспортная логистика и тяжелое машиностроение. В конце линии применение промышленных роботов Fanuc серии M-410 обеспечивает автоматизированную укладку готовых узлов на паллеты. Для перемещения крупнотоннажных заготовок задействуют модели M-2000, способные безопасно кантовать и позиционировать отливки в гидроабразивных камерах или прессах.

Внедрение промышленных роботов Fanuc в производственный процесс
Внедрение промышленных роботов Fanuc — это многоэтапный инжиниринговый проект, требующий анализа и симуляции.
- Предпроектное обследование. Интегратор проводит анализ номенклатуры деталей, такта выпуска, конфигурации станочного парка. Изучается планировка: оценивается несущая способность пола для монтажа робота, точки подключения сжатого воздуха и электрики, наличие помех в зоне досягаемости.
- Проектирование и моделирование. Ключевой этап — создание цифрового двойника в среде ROBOGUIDE. На нем робототехника промышленные роботы Fanuc симулирует циклограмму работы. Инженеры выверяют зоны досягаемости, исключают коллизии с ограждениями и шпинделем станка, вычисляют точное время цикла.
- Сборка и программирование. После согласования планировки изготавливается оснастка (базирующие призмы, кассеты). Инженеры-программисты пишут код, настраивают протоколы связи (PROFINET/FL-net) с ПЛК линии и контроллером ЧПУ. На этом этапе интегрируются системы технического зрения, если номенклатура деталей широка, а заготовки поступают неориентированными.
- Пусконаладка и обучение. После монтажа проводят серию тестов на пониженной скорости (T1). Калибруется инструментальная база (Tool Frame) и пользовательская система координат (User Frame). Критически важной точкой является синхронизация сигналов «рукопожатия» с ЧПУ, чтобы исключить попытку загрузки при неостановленном шпинделе. Персонал предприятия проходит обучение основам работы с iPendant и методам быстрого восстановления после аварийных остановок.

Преимущества промышленных роботов Fanuc
Промышленные роботы автоматизация Fanuc обеспечивает производству устойчивые технико-экономические выгоды.
- Точность и повторяемость. Автоматизированные промышленные роботы Fanuc демонстрируют стабильность позиционирования на уровне ±0.02–0.03 мм на протяжении всего жизненного цикла. Это исключает брак, связанный с усталостью человека при укладке деталей в станочные приспособления.
- Непрерывность цикла. В отличие от человека, робот не снижает темп к концу смены, что критически важно для реализации концепции «безлюдного производства» в третью (ночную) смену. Это радикально повышает коэффициент загрузки дорогостоящих обрабатывающих центров.
- Адаптивность и ресурс. Виды промышленных роботов Fanuc с сенсорным оснащением (Force Sensing, iRVision) заменяют ручной труд на операциях, требующих тактильной обратной связи. Использование оригинальных сервоприводов собственного производства гарантирует долгий срок службы и наличие запчастей на горизонте более 25 лет.
- Энергетическая эффективность. Система рекуперации энергии торможения снижает суммарное тепловыделение и нагрузку на питающую сеть цеха, что особенно заметно при работе манипуляторов с высокими моментами инерции.

Экономический эффект от внедрения
Инвестиции в промышленные роботы Fanuc анализируются через призму совокупной стоимости владения (TCO).
Прямые факторы экономии
- Сокращение ФОТ: В зависимости от серийности, высвобождение операторов позволяет перекрыть стоимость робота в среднесрочной перспективе. Эффект усиливается при работе в три смены, где вместо трех операторов достаточно одного наладчика на всю линию.
- Снижение уровня брака: Исключение человеческого фактора на монотонных операциях снижает количество технологических потерь материала и переделок до 50–70%.
- Рост выпуска продукции: Жесткая тактовая дисциплина робота минимизирует микро-простои станка, увеличивая фактический выпуск деталей в единицу времени.
Косвенные выгоды
Снижение травматизма на опасных участках минимизирует риски внеплановых остановок и издержек, связанных с охраной труда. Кроме того, компактная роботизированная ячейка часто занимает меньше полезной площади, чем рабочее место с аналогичной пропускной способностью, обслуживаемое человеком с использованием мостового крана.
Обеспечение безопасности промышленных роботов Fanuc
Безопасность промышленных роботов Fanuc строится на трехуровневой архитектуре защиты.
- Нормативная база и физические барьеры. Оборудование сертифицировано в соответствии со стандартами ISO 10218 (части 1 и 2) и ГОСТ Р ИСО 10218. В автоматическом режиме (AUTO) рабочая зона классических (неколлаборативных) роботов обязательно изолируется сварными ограждениями. Двери доступа оснащаются замками с принудительным размыканием (interlock), интегрированными в цепь безопасной остановки EAS.
- Аппаратно-программные функции. Функция Dual Check Safety (DCS) позволяет инженеру настраивать виртуальные стены и зоны в трехмерном пространстве, ограничивая вылет звеньев за пределы заданного периметра. При активации DCS контроллер дублирует расчеты положения, гарантируя немедленное обесточивание в случае нарушения границ. Функция Motion guard (HSCD) обеспечивает высокочувствительное обнаружение столкновений, минимизируя повреждения инструмента.
- Коллаборативный режим. Роботы серии CRX спроектированы для безопасного взаимодействия. Силомоментные датчики в шарнирах регистрируют усилие контакта и при превышении заданного порога (обычно не более 150 Н) мгновенно останавливают движение, снимая кинетическую энергию до травмобезопасных значений.

Обслуживание промышленных роботов Fanuc
Эксплуатационная надежность робота напрямую зависит от соблюдения регламентных интервалов. Обслуживание классифицируется на оперативное, периодическое и предиктивное.
Регламентные операции
- Замена смазки: Для редукторов осей J1–J6 интервал составляет в среднем 12 000–15 000 часов работы. Используются строго рекомендованные спецификациями составы (например, VigoGrease RE0). Замена производится в строго определенных сервисных позах для равномерного распределения материала.
- Замена резервных батарей: Осуществляется ежегодно при поданном питании контроллера для сохранения данных абсолютных энкодеров. После замены обязателен полный бекап образа системы (IMG) и управляющих программ.
- Обслуживание шкафа управления: Каждые 3–6 месяцев необходима очистка плат и радиаторов сервоусилителей от металлической пыли во избежание пробоя компонентов.
Предиктивная аналитика
Контроллер R-30iB осуществляет непрерывный мониторинг вибраций, токоприема и температуры двигателей. Трендовый анализ этих данных позволяет технической службе предприятия прогнозировать износ редуктора или нарушение изоляции кабелей еще до возникновения критической неисправности, синхронизируя внеплановый ремонт с технологическими окнами в работе цеха.
Эксплуатационный потенциал и жизненный цикл
Запас по эксплуатационному потенциалу у оборудования Fanuc объективно высок. Паспортный ресурс при соблюдении карты технического обслуживания составляет 15–20 лет физического износа механики. Производитель гарантирует доступность запасных частей на срок более четверти века, что является критическим фактором для планирования модернизации станочного парка.
Интеграция роботов в цифровую среду предприятия (MES/ERP) через открытые промышленные протоколы превращает манипулятор в активный источник данных. Заказчик получает не просто исполнительный механизм, а элемент киберфизической системы, способный к быстрой перенастройке на новую номенклатуру за счет смены захватов и загрузки новой библиотеки позиций из ROBOGUIDE.
Рассмотрев техническую архитектуру и сценарии использования, можно сделать вывод, что Fanuc предлагает законченную инжиниринговую экосистему. Для предприятия, эксплуатирующего металлообрабатывающие станки с ЧПУ, внедрение таких роботов означает переход к качественно иному уровню организации производства — с гарантированной повторяемостью, прозрачным сервисным циклом и возможностью масштабирования мощностей без пропорционального роста штата операторов.
|
Спросить или записаться на курсы
|
Заказать услугу
|