Содержание
- Ключевые конкурентные преимущества
- Классификация по кинематике и условиям
- Модельный ряд и технические характеристики
- Архитектура и устройство
- Система управления и интеграция
- Промышленные протоколы и логика взаимодействия
- Применение в металлообработке
- Отраслевая специфика
- Процесс внедрения
- Экономическая эффективность
- Безопасность
- Техническое обслуживание и сервис
- Эксплуатационный потенциал и ресурс
Современное металлообрабатывающее производство требует последовательного внедрения высокотехнологичного оборудования, способного обеспечить стабильность технологических процессов и повышение производительности.
Промышленные роботы RusRobot представляют собой закономерный этап развития автоматизации, предлагая российским предприятиям локализованные решения с высоким уровнем технической готовности.
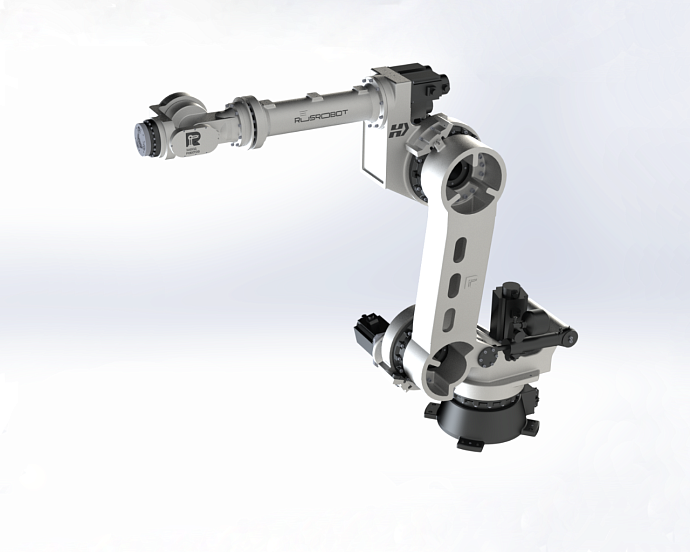
Источник: https://rusrobot.ru/
В данной статье последовательно рассмотрены технические характеристики, архитектура, особенности управления и экономическая целесообразность внедрения роботов RusRobot в контексте обслуживания станков с ЧПУ и автоматизации дискретных производственных процессов.
Ключевые конкурентные преимущества
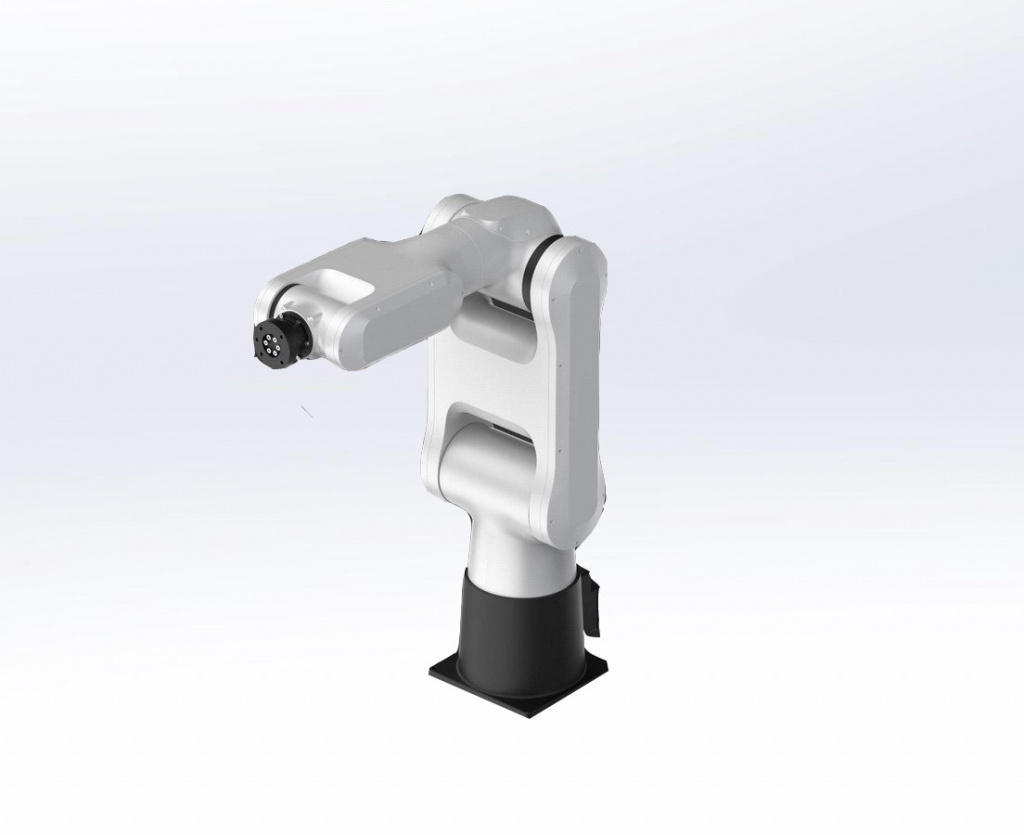
При рассмотрении вопроса, какие промышленные роботы RusRobot предлагает рынку, выделяется не только их техническая сторона, но и инженерная философия, ориентированная на решение специфических производственных задач. Серийный выпуск позволил сформировать линейку, диверсифицированную под различные сценарии загрузки.
- Пространственная оптимизация. Консольно-портальная модель GR‑40 перемещается по потолочным направляющим над станками, устраняя ограничения традиционной боковой загрузки. Это уплотняет расстановку оборудования и делает рентабельной автоматизацию участков с длительным циклом (свыше 10 минут).
- Адаптация к высоким температурам. Модификация Forge на базе RR‑120‑2900 обладает термостойким лакокрасочным покрытием и корпусными элементами, устойчивыми к тепловым нагрузкам. Стабильная работа обеспечивается в средах от 200 °C, вплоть до контакта с заготовками, разогретыми до 1300 °C.
- Локализация. Русскоязычный интерфейс и включение ряда моделей в реестр промышленной продукции Минпромторга РФ упрощают внедрение и открывают доступ к мерам государственной поддержки.
Источник: https://rusrobot.ru/
Классификация по кинематике и условиям
Классификация промышленных роботов RusRobot строится на основе грузоподъёмности, кинематической схемы и условий эксплуатации. Выделяют:
- Шестиосевые манипуляторы (R-серия) — универсальные машины для перемещения объектов и обслуживания станков.
- Термостойкие модификации (Forge) — специализированное исполнение для горячих цехов.
- Консольно-портальные системы (GR-серия) — решение для многостаночного обслуживания с потолочным креплением.
Модельный ряд и технические характеристики
Шестиосевые манипуляторы
- RusRobot RR 60‑2100
- Грузоподъёмность: 60 кг.
- Радиус досягаемости: 2100 мм.
- Назначение: автоматизация перемещения объектов, обслуживание станков с ЧПУ, интеграция в автоматизированные ячейки.
- Особенности: пресс-масленки (тавотницы) для ускоренной смазки редукторов, совместимость с промышленными сетевыми протоколами.
- RusRobot RR 120‑2900
- Грузоподъёмность: 120 кг.
- Радиус досягаемости: 2900 мм.
- Назначение: перемещение тяжёлых и крупногабаритных заготовок, обслуживание листогибочных прессов, кантование деталей.
- Специализированное термостойкое исполнение
- RusRobot Forge RR 120‑2900
- Пакет модификаций базовой модели, обеспечивающий функционирование приводов и системы управления в условиях интенсивного теплового излучения.
- Применение: кузнечно-прессовые и литейные цеха.
- Консольно-портальная система
- RusRobot GR‑40
- Кинематика: консольно-портальная, потолочный монтаж.
- Грузоподъёмность: варьируется от 40 до 70 кг в зависимости от вылета захвата.
- Конструктивная особенность: модульная ось X (шаг секций 2,7 м), позволяющая гибко настраивать длину портала под планировку участка.
- Производительность: одновременный перенос двух заготовок, обслуживание до 4–5 станков.
Сводная таблица параметров
| Модель | Тип | Грузо-подъёмность, кг | Рабочий радиус / вылет, мм | Условия эксплуатации | Особенности |
| RR 60‑2100 | Шестиосевой манипулятор | 60 | 2100 | Стандартные цеховые | Тавотницы, русскоязычное ПО |
| RR 120‑2900 | Шестиосевой манипулятор | 120 | 2900 | Стандартные цеховые | Усиленная конструкция, контроллер и пульт в комплекте |
| Forge RR 120‑2900 | Термостойкий манипулятор | 120 | 2900 | От +200 °C, заготовки до 1300 °C | Термозащита корпуса и наддув воздуха |
| GR‑40 | Консольно-портальный | 40–70 | Модульная ось X (шаг 2,7 м) | Стандартные цеховые | Потолочное крепление, автоматическая смазка |
Архитектура и устройство
Анализируя устройство промышленного робота RusRobot, выделяют гармонизацию механической подсистемы, приводной группы и электронной архитектуры управления.
Механическая подсистема
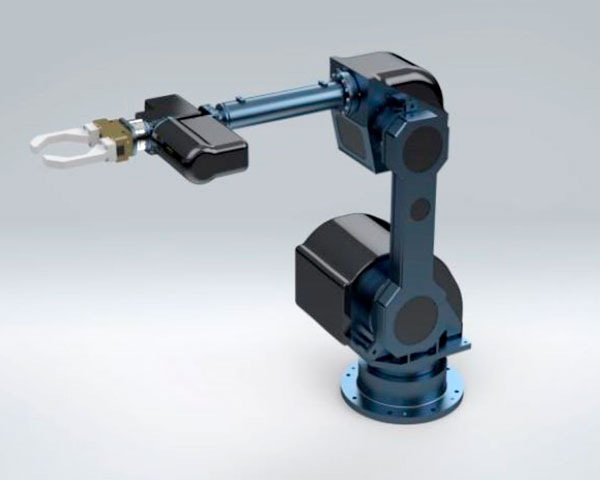
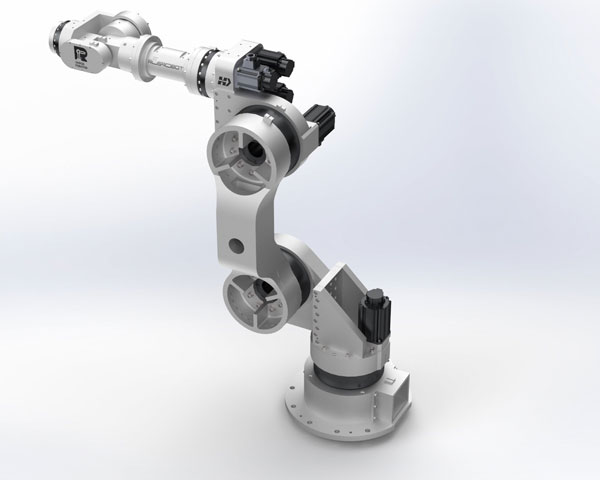
- Кинематика. Шестиосевые манипуляторы (RR-серия) реализуют последовательное соединение звеньев через вращательные сочленения с шестью степенями свободы, обеспечивая произвольную ориентацию инструмента. Консольно-портальный GR‑40 работает в трёх линейных координатах.
- Редукторы и смазка. В конструкцию осей встроены пресс-масленки (тавотницы) — отверстия для оперативной подачи смазочных материалов без демонтажа узлов. Это решение упрощает регламентные работы и продлевает ресурс.
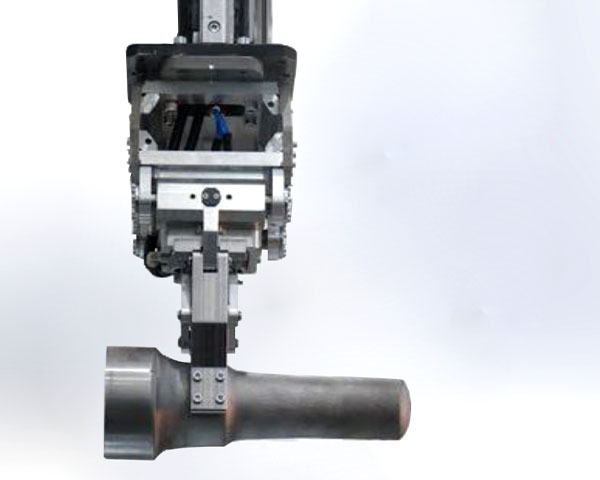
- Захватный инструмент. На интерфейсном фланце устанавливаются сменные схваты: трёхкулачковые, специализированные кузнечные клещи или рычажные механизмы с быстросменными элементами под конкретную деталь.
Приводная группа
Движение обеспечивается электрическими сервоприводами переменного тока с датчиками обратной связи (энкодерами) на каждой оси. Такая архитектура исключает люфты и гарантирует высокую динамику разгона/торможения при сохранении точности траектории.
Защита и вспомогательные системы
- Класс защиты. Для ряда компонентов заявлен IP54 (IEC 60529) — устойчивость к пыли и брызгам СОЖ.
- Термозащита. В версии Forge реализован наддув воздуха для создания избыточного давления, препятствующего проникновению окалины, а также применены термостойкие корпусные материалы.
- Автоматическая смазка. Модель GR‑40 оснащается системой автоматической подачи смазки к направляющим, что критически важно при интенсивной эксплуатации.
Источник: https://rusrobot.ru/
Система управления и интеграция
Система управления промышленным роботом RusRobot базируется на программно-аппаратном комплексе, разработанном ООО «Русский Робот» и включённом в реестр отечественного ПО.
Аппаратная платформа
В базовый комплект поставки входят:
- Контроллер робота — вычислительное ядро, реализующее алгоритмы интерполяции и кинематических преобразований.
- Сенсорный пульт оператора — интерфейс для ручного управления и отладки, выполненный на русском языке.
- Комплект кабелей и разъёмов для подключения к полевым шинам и периферии.
Режимы управления
Промышленный робот управление роботом RusRobot реализует через несколько режимов:
- Ручной (Jog). Покадровое перемещение инструмента по осям или в декартовой системе координат для привязки к оснастке и верификации досягаемости.
- Обучение (Teach‑in). Последовательное сохранение опорных точек траектории в память контроллера с последующим формированием управляющей программы. Используется при быстрой переналадке на новую номенклатуру.
- Автоматический. Циклическое исполнение загруженной программы с контролем точности позиционирования. Скорость и ускорение регулируются в зависимости от масс-инерционных характеристик груза.
- Интеграционный. Робот функционирует как подчинённый узел распределённой системы управления (PLC/MES). Обмен данными ведётся по промышленным протоколам.
Промышленные протоколы и логика взаимодействия
Для бесшовной стыковки со станками с ЧПУ поддерживаются EtherCAT и Modbus. Типовой сценарий обмена:
- Станок завершает цикл резания → выдаёт сигнал «готов».
- Контроллер робота инициирует цикл разгрузки/загрузки.
- По завершении робот возвращает разрешение на пуск обработки.
Особенности управления для разных кинематик
- RR‑60‑2100, RR‑120‑2900. Управление строится вокруг планирования траекторий, контроля скоростей и ускорений, компенсации вибраций, характерных для манипуляторов с вращательными сочленениями.
- GR‑40. Алгоритмы адаптированы под синхронизацию перемещений по линейным координатам с координатной системой обслуживаемых станков. Важна точная привязка к позициям загрузки/выгрузки.
- Forge‑модификации. В ПО добавлены проверки состояния: контроль внутренней температуры, мониторинг герметичности, алгоритмы безопасного поведения при отклонениях параметров среды.
Источник: https://rusrobot.ru/
Применение в металлообработке
Применение промышленных роботов RusRobot охватывает широкий спектр технологических операций, где требуется стабильность повторения циклов и исключение человеческого фактора. Использование промышленного робота RusRobot наиболее рационально в составе роботизированных технологических комплексов (РТК).
Типовые сценарии по моделям
- RR 60‑2100. Загрузка/выгрузка токарных и фрезерных обрабатывающих центров; межоперационное паллетирование и сортировка.
- RR 120‑2900. Обслуживание листогибочных прессов, кантование тяжёлых поковок, работа с крупногабаритным оборудованием.
- Forge RR 120‑2900. Подача заготовок в печи, выгрузка раскалённых деталей, работа в зонах термической обработки.
- GR‑40. Многостаночное обслуживание участков с длительным временем резания. Один робот последовательно обслуживает до 5 станков, перемещая заготовки «над уровнем оборудования» и обеспечивая безлюдную работу в третью смену.
Отраслевая специфика
Производственные промышленные роботы RusRobot востребованы в металлообработке, машиностроении, кузнечных и литейных производствах, автомобильной промышленности и на предприятиях по выпуску металлоконструкций.
Примеры операций с привязкой к станкам ЧПУ
- Токарно-винторезные станки. Робот загружает пруток/штучную заготовку, снимает готовую деталь (валы, втулки, фланцы), укладывает в тару, при необходимости поворачивает для контроля.
- Зенкерование/развёртывание. Подача корпусных деталей, позиционирование под инструмент, удержание при обработке, передача на контроль.
- Обработка отверстий на ЧПУ. Подача и кантование плит, кронштейнов, рычагов, корпусов редукторов — деталей с несколькими отверстиями, требующими многопереходной обработки.
- Контроль качества. Робот подносит деталь к измерительному посту (камера технического зрения или датчик), а затем производит сортировку на годную продукцию и брак.
Автоматизированные промышленные роботы RusRobot встраиваются в единую технологическую цепочку: накопитель → робот → станок → контроль → сортировка.
Процесс внедрения
Внедрение RusRobot требует методологического подхода, начинающегося с аудита действующего производства.
Этапы реализации проекта
- Обследование и анализ. Верификация технологической карты, замер фактических простоев, оценка соответствия заготовок требованиям роботизации.
- Подбор решения. Выбор модели робота (RR 60‑2100, RR 120‑2900, Forge, GR‑40), разработка или подбор захватного устройства, конвейерных систем и элементов логистики.
- Проектирование. Разработка компоновки ячейки, расчёт зон досягаемости, проектирование архитектуры связи с ЧПУ и PLC, экранирование зон безопасности.
- Разработка и настройка ПО. Адаптация алгоритмов, настройка человеко-машинного интерфейса, реализация логики взаимодействия всех элементов линии.
- Монтаж. Установка робота, периферийного оборудования, шкафов управления, прокладка коммуникаций.
- Пусконаладка и тестирование. Калибровка систем координат робота относительно нулевой точки станка, проверка аварийных алгоритмов, тестирование на нештатные ситуации.
- Ввод в эксплуатацию и сопровождение. Обучение персонала, мониторинг работы, корректировка программ при изменении технологического процесса.
Источник: https://rusrobot.ru/
Типичные сложности и методы их преодоления
- Неподготовленность процессов. Технологическая цепочка должна быть адаптирована под роботизацию, иначе возникают дисбалансы по производительности.
- Интеграция. Требуется грамотная настройка обмена данными и синхронизации со станками с ЧПУ и конвейерами.
- Кадры. Необходима переподготовка операторов и наладчиков; интерфейс на русском языке частично снимает этот барьер.
- Локализация для господдержки. Для получения субсидий важно, чтобы модель была включена в реестр Минпромторга РФ.
Экономическая эффективность
Экономическая модель внедрения RusRobot базируется на мультипликативном эффекте:
- Снижение фонда оплаты труда. Высвобождение персонала от монотонных погрузочно-разгрузочных операций и перевод его на функции контроля и наладки. Один оператор может контролировать несколько ячеек.
- Рост OEE (Overall Equipment Effectiveness). Робот нивелирует технологические паузы, связанные с ожиданием оператора. При многостаночном обслуживании (особенно с GR‑40) время цикла робота накладывается на машинное время, практически исключая простои обрабатывающих центров.
- Экономия материалов и энергии. Исключение перекосов при установке снижает перерасход сырья и износ инструмента.
- Оптимизация пространства. Потолочное крепление GR‑40 позволяет плотнее размещать оборудование без расширения производственных площадей.
Ориентировочные показатели окупаемости
- Для консольно-портального GR‑40 при обслуживании группы станков с длительными циклами срок окупаемости может достигать 6–8 месяцев.
- Для универсальных ячеек на базе RR 60‑2100 показатель варьируется в пределах 1,5–2,5 лет в зависимости от серийности и стоимости нормо-часа.
- При использовании мер государственной поддержки сроки сокращаются дополнительно.
Важно: при расчёте ROI необходимо закладывать инвестиции не только в робота, но и в периферию (захваты, конвейеры, ограждения), а также учитывать, что реальная загрузка всегда ниже 100% из-за переналадок и обслуживания.
Безопасность
Безопасность промышленных роботов RusRobot закладывается на архитектурном уровне в соответствии с требованиями ГОСТ Р 60.1.2.1‑2016 и ISO 10218.
- Конструктивная защита. Подвижные элементы (валы, передачи) закрыты постоянными или съёмными кожухами с блокировками, исключающими движение при открытии.
- Управление энергией. Предусмотрены средства для контролируемого рассеивания накопленной энергии в пневматике, пружинах или конденсаторах.
- Электромагнитная совместимость. Конструкция исключает опасные движения из-за электромагнитных помех.
Программные функции и организация рабочей зоны
- Режимы безопасности. Поддерживаются функции безопасного мониторинга скорости и положения (SSM — Speed and Separation Monitoring) и контролируемой остановки (SMS — Safety-rated Monitored Stop).
- Периметр ячейки. Оснащается световыми завесами или лазерными сканерами; при пересечении границы робот переходит в состояние защитного останова.
- Доступ для наладки. Разрешён только в ручном режиме с пониженной скоростью (T1/T2) при нажатой клавише разрешения (Enabling Device).
- Специфика Forge. Дополнительно контролируется герметичность корпуса и внутренняя температура для исключения отказа изоляции при работе с раскалёнными поковками.
Техническое обслуживание и сервис
Ресурс промышленных роботов RusRobot напрямую зависит от соблюдения планово-предупредительных работ:
- Ежесменное. Визуальный осмотр, проверка защитных кожухов и кнопок аварийного останова, контроль отсутствия посторонних шумов и утечек.
- Ежемесячное. Контроль уровня и состояния смазки, проверка натяжения ремней (при наличии), очистка датчиков, диагностика сервоприводов.
- Квартальное. Инструментальная проверка точности позиционирования, контроль люфтов в редукторах, проверка герметичности и класса защиты IP.
- Годовое ТО. Полная ревизия: замена смазки, ревизия пневматики (при наличии), обновление ПО, полная проверка функций безопасности.
Упрощение ТО за счёт конструкции
- Тавотницы. В моделях RR 60‑2100 и RR 120‑2900 предусмотрены точки для быстрой смазки без разборки узлов.
- Автоматическая смазка направляющих. Интегрирована в GR‑40, что особенно важно в среде с абразивной пылью.
- Модульная ось X (GR‑40). При ремонте можно заменить отдельный сегмент, а не всю балку.
- Термозащита Forge. Продлевает межсервисный интервал в горячих цехах.
Сервисная поддержка
Производитель и интеграторы обеспечивают:
- Выезд сервисных инженеров в течение 48 часов.
- Наличие запчастей на региональных складах.
- Услугу «подменный робот» на время капитального ремонта, чтобы линия со станками не простаивала.
- Контракты жизненного цикла, включающие регулярные ТО, обновления ПО и приоритетную поддержку.
Эксплуатационный потенциал и ресурс
Эксплуатационный потенциал RusRobot определяется способностью сохранять паспортные характеристики на длительном временном горизонте в реальных производственных условиях. Ключевым показателем выступает стабильность динамических характеристик при изменении теплового режима приводов и износе кинематических пар.
Использование промышленного робота RusRobot в многономенклатурном производстве раскрывает свой потенциал через гибкость переналадки: быстросменные захваты с пневмофиксацией позволяют переходить с обработки одной детали на другую за время смены управляющей программы станка. Потенциал интеграции в цифровые экосистемы реализуется через протоколы EtherCAT и Modbus TCP, что даёт возможность передавать данные о состоянии приводов в MES-системы для расчёта OEE и прогнозирования остаточного ресурса узлов.
Наибольший эффект достигается на операциях, где требуется вынос персонала из опасной или вредной зоны (термообработка, обильное выделение аэрозолей СОЖ), а также на участках с высокой потребностью в прослеживаемости продукции.
Промышленные роботы RusRobot представляют собой комплекс инструментов для автоматизации производств, ориентированных на обработку металлов резанием и давлением. Наличие в типаже высокотемпературных модификаций, пространственно-эффективных портальных систем и универсальных шестиосевых манипуляторов позволяет закрыть большинство задач, возникающих при модернизации механообрабатывающих цехов.
Продуманная архитектура системы управления и ориентация на российскую нормативную базу в части безопасности и программного обеспечения делают данные производственные единицы рациональным выбором для предприятий, нацеленных на повышение операционной эффективности без зависимости от нестабильности внешних цепочек поставок программных обновлений и комплектующих.
|
Спросить или записаться на курсы
|
Заказать услугу
|