Содержание
- Что такое компьютерное (машинное) зрение и как оно работает на участке ЧПУ
- Зачем внедрять компьютерное зрение на производстве металлообработки
- Какие задачи контроля качества решает машинное зрение на станках с ЧПУ
- Обзор типовых дефектов, которые выявляет система технического зрения
- Аппаратное обеспечение
- Программное обеспечение и алгоритмы обработки изображений
- Интеграция системы vision с управляющей программой станка (обратная связь)
- Реальные варианты внедрения
- Система ЧПУ GNC62 — фундамент для интеграции
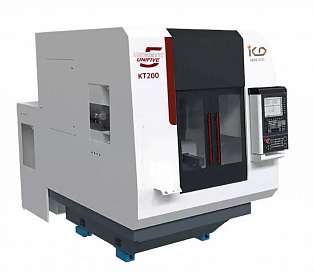
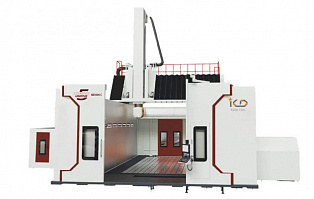
- Модели UNIFIVE и их потенциал для интеграции с машинным зрением
- Уже реализованные интеграции — подтверждение технической готовности
- Сводная таблица: модели и задачи зрения
- Ограничения и сложности при внедрении
- Перспективы развития
Системы машинного зрения становятся неотъемлемым компонентом современного металлообрабатывающего производства. На участках со станками ЧПУ они решают задачи, которые ранее требовали ручного вмешательства или были вовсе невыполнимы: от автоматической привязки заготовки до обнаружения микродефектов поверхности. В данной статье рассматриваются принципы работы, аппаратное и программное обеспечение, методы интеграции с системами ЧПУ, реальные варианты внедрения автоматизации и перспективы развития технологии применительно к фрезерной и токарно-фрезерной обработке.
Что такое компьютерное (машинное) зрение и как оно работает на участке ЧПУ
Компьютерное (машинное) зрение — это технология автоматического анализа изображений и видео, которая позволяет системе «понимать» визуальную сцену: распознавать объекты, измерять их параметры, выявлять дефекты, определять положение и ориентацию. В промышленности это не просто «камера», а связка оборудования и алгоритмов, которая выдаёт данные для управления процессом — например, для ЧПУ-станка.
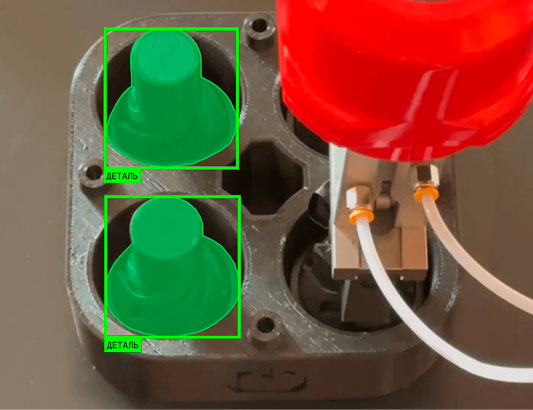
Источник: robotech.digital
Как машинное зрение работает на участке ЧПУ: общий принцип
Работа строится по циклу: захват изображения → обработка → принятие решения → действие.
- Захват изображения. Над рабочей зоной или рядом с инструментом устанавливают промышленные камеры (часто с высокой частотой кадров), плюс обязательно продумывают освещение: коаксиальное, кольцевое, стробоскопическое и т. п., чтобы убрать блики и тени и сделать контраст стабильным.
- Передача и предварительная обработка. Изображение поступает на промышленный ПК или встроенный модуль, где его нормализуют, корректируют искажения объектива, выделяют область интереса.
- Анализ алгоритмами. Применяют классические методы (поиск границ, шаблоны, измерение по пикселям) либо нейросетевые детекторы (YOLO, U‑Net и др.) для распознавания сложных дефектов и форм.
- Расчёт координат и параметров. Система переводит пиксели в реальные размеры (через калибровку) и выдаёт смещения, углы, отклонения от допуска.
- Интеграция с ЧПУ. Результаты передаются в систему управления станком (через API, макросы, M‑коды, внешние PLC) для автоматической коррекции: смещения нулевой точки, изменения траектории, остановки при дефекте и т. д.
Конкретные применения на участке ЧПУ
- Позиционирование заготовки и привязка нуля. Камера находит реперные точки или характерные кромки детали и автоматически пересчитывает нулевую точку. Это особенно полезно при серийном производстве втулок, валов, корпусных деталей: исключаются ошибки ручной привязки и сокращается время наладки.
- Контроль инструмента. Визуальная проверка резцов, фрез, адаптеров и цанговых оправок: наличие, правильность установки, износ режущей кромки, сколы. При критическом износе система может заблокировать цикл или выдать предупреждение.
- Проверка заготовки до обработки. Выявление дефектов сырья (трещины, раковины, кривизна), чтобы не тратить ресурс станка и инструмента на заведомо бракованную заготовку.
- Мониторинг процесса (в том числе косвенно). Наблюдение за стружкой, состоянием зоны резания, смещением заготовки. В комбинации с тепловизором — контроль перегрева и аномалий резания.
- Контроль после обработки. Проверка наличия и геометрии элементов: шпоночных пазов, фасок, канавок, резьбы, отверстий. Измерение размеров в микронном диапазоне (при правильной калибровке) и сравнение с допусками.
- Дефектоскопия поверхности. Поиск заусенцев, царапин, следов от инструмента, которые критичны для ответственных деталей (например, посадочных поверхностей втулок).
- Автоматизация сортировки и учёта. Распознавание типа детали, считывание маркировки/QR‑кодов, подсчёт количества, распределение по лоткам.
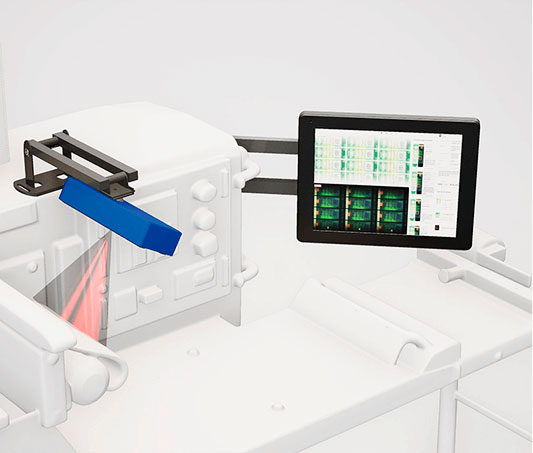
Источник: robotech.digital
Зачем внедрять компьютерное зрение на производстве металлообработки
Прямые производственные выгоды
- Снижение брака и переделок. Система выявляет дефекты заготовки до обработки (трещины, раковины, кривизну) и брак после операции (заусенцы, отклонения размеров, сколы). Это критично, например, при изготовлении втулок или фрезеровании шпоночных пазов: если геометрия паза не в допуске, система остановит цикл до следующей операции.
- Исключение человеческого фактора. Усталость оператора, субъективная оценка «вроде нормально» — всё это уходит. Машинное зрение даёт повторяемый результат в каждой смене и на каждом станке.
- 100 % контроль вместо выборочного. Ручной контроль часто делают по выборке. Камеры могут проверять каждую деталь в потоке без потери скорости, что важно для серийного выпуска.
Технологические преимущества
- Автоматическое позиционирование и привязка нуля. Камера находит реперные точки, кромки или отверстия и пересчитывает нулевую точку. Это сокращает время наладки и уменьшает ошибки при переустановках, особенно на многоосевых станках.
- Контроль инструмента. Визуально проверяется наличие фрезы/резца, правильность установки в цанговой оправке или патроне, а также износ и сколы режущей кромки. При критическом износе система может заблокировать цикл или выдать предупреждение — это бережёт дорогостоящую оснастку и детали.
- Проверка сложных операций. Для фрезерования криволинейных поверхностей, 3D‑профилей и многоосевой обработки 3D‑системы зрения (лазерная триангуляция, структурированный свет) дают объёмную картину и позволяют сравнивать деталь с CAD‑моделью.
- Контроль критических элементов. Шпоночные пазы, фаски, канавки, резьбы, посадочные поверхности проверяются по ширине, глубине, параллельности и чистоте кромок. Это именно те операции, где ручной контроль трудоёмок, а цена ошибки высока.
Экономический эффект
- Экономия инструмента и материала. Не тратится ресурс станка и инструмента на заведомо дефектные заготовки или на обработку до поломки фрезы.
- Сокращение времени на контроль. Автоматический визуальный контроль в разы быстрее ручного, плюс не требуется отдельный пост ОТК для типовых проверок.
- Меньше рекламаций и возвратов. Стабильное качество снижает риски претензий от заказчиков и повторных работ.
- Прозрачная статистика и анализ причин брака. Система фиксирует фото, координаты и параметры дефекта, сохраняет данные в цифровом виде. По этим данным технолог может быстро найти причину (например, систематический уход глубины паза из‑за люфта или износа инструмента).
Интеграция в автоматизацию участка ЧПУ
- Передача данных в ЧПУ. Результаты измерений (смещения, коррекции) могут передаваться в систему управления станком через макросы, переменные, M‑коды или внешние PLC. Это позволяет автоматически корректировать траекторию или останавливать цикл.
- Связь с MES/ERP/SCADA. Данные о качестве, количестве деталей и типах дефектов уходят в производственную систему, чтобы управлять планом, сроками и ресурсами.
- Цикл «измерение — коррекция — повтор». Для высокоточных деталей (втулки, валы, корпуса) это даёт замкнутый контур качества: промеряли, скорректировали, проверили снова — без участия оператора.
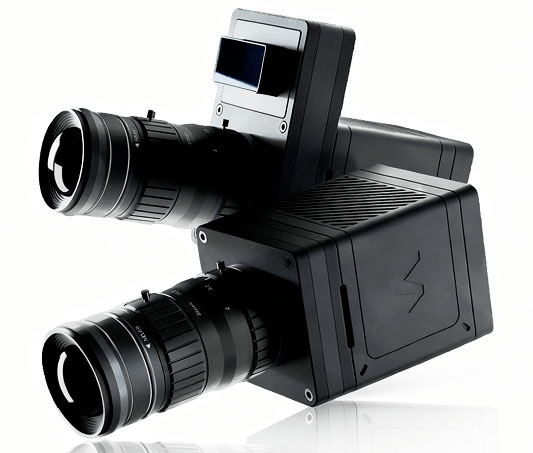
Источник: robotech.digital
Практические примеры
- Производство втулок. Камера перед обработкой выравнивает нулевую точку по кромке, после фрезерования шпоночного паза измеряет ширину, глубину и параллельность, проверяет отсутствие заусенцев. Если параметры вне допуска — деталь маркируется как брак, а отчёт с фото сохраняется для анализа.
- Работа с резцами и фрезами. Перед запуском цикла система проверяет, правильно ли установлен резец в державке, нет ли сколов на кромке, корректно ли сидит цанга. При несоответствии — блокировка цикла и сигнал оператору.
- Многоосевая и 3D‑обработка. После фрезерования сложного профиля 3D‑сканер сравнивает деталь с CAD‑моделью, подсвечивая отклонения цветом. Технолог сразу видит, где превышены допуски, и корректирует программу.
Дополнительные эффекты: ускорение освоения новых изделий, упрощение работы менее опытного персонала, цифровая история каждой детали.
Какие задачи контроля качества решает машинное зрение на станках с ЧПУ
Входной контроль (до обработки)
- Выявление дефектов заготовки: трещины, раковины, расслоения, сильная кривизна.
- Проверка геометрии сырья: диаметры прутка, плоскостность плит, отклонения формы.
- Идентификация типа и ориентации заготовки: распознавание марки/размера, положения «как лежит», чтобы автоматически выбрать нужную программу и нулевую точку.
Контроль позиционирования и привязки (на этапе наладки)
- Автоматическое нахождение нулевой точки по кромкам, отверстиям, пазам или реперным меткам.
- Контроль установки в патроне/на столе: деталь зажата ровно, без перекоса.
- Привязка по характерным элементам, например, по первому отверстию или торцу.
Контроль инструмента и оснастки (перед и во время цикла)
- Наличие и правильность установки инструмента: в гнезде стоит нужная фреза/резец, а не пустая оправка или инструмент не того типа.
- Контроль посадки в цанге/патроне: выявление перекоса, неполной затяжки, несоосности.
- Оценка состояния режущей кромки: сколы, наросты, сильный износ.
- Контроль длины и вылета инструмента.
Операционный контроль (в процессе или между переходами)
- Мониторинг зоны резания: стружка, смещение детали, аномалии (например, «затирание» вместо нормального резания).
- Промежуточная проверка критических размеров, например, после чернового фрезерования шпоночного паза.
- Контроль последовательности переходов, особенно при длинных программах на многоосевых станках.
Выходной контроль (после обработки)
- Геометрические измерения: ширина, глубина и параллельность шпоночного паза; размеры канавок, фасок, радиусов; межосевые расстояния отверстий.
- Контроль сложных поверхностей: для криволинейных и 3D‑профилей применяют 3D‑системы и сравнивают с CAD‑моделью.
- Проверка чистоты кромок и заусенцев.
- Контроль резьбы и мелких элементов.
- Дефектоскопия поверхности: царапины, следы от инструмента, микротрещины.
Идентификация и прослеживаемость
- Считывание маркировки, QR‑кодов, гравировки.
- Автоматическая сортировка: разделение годных/брак, по типоразмерам, по группам допусков.
- Формирование цифрового паспорта детали.
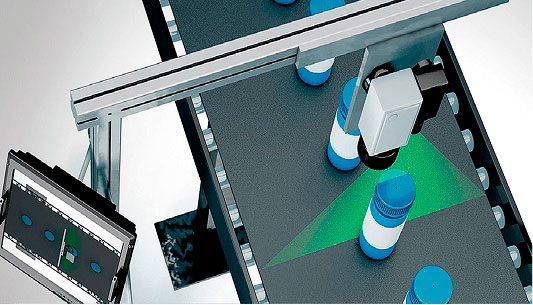
Источник: robotech.digital
Обзор типовых дефектов, которые выявляет система технического зрения
Дефекты заготовки (входной контроль)
- Трещины и расслоения — линейные разрывы структуры, особенно критичны в ответственных зонах (посадочные поверхности, зоны концентрации напряжений).
- Раковины и поры — локальные пустоты в материале; для втулок и валов это риск преждевременного разрушения.
- Закаты, плены, шлаковые включения — поверхностные дефекты проката, которые при резании могут вызывать выкрашивание и ускоренный износ инструмента.
- Кривизна и коробление — отклонение формы прутка/плиты от прямолинейности.
- Сильные забоины и вмятины — механические повреждения, из‑за которых деталь может не войти в допуск.
Дефекты позиционирования и установки (наладка)
- Перекос детали в патроне/на столе — непараллельность оси детали и оси шпинделя.
- Неправильная ориентация (например, деталь установлена «не той стороной»).
- Выступ детали за безопасные габариты — риск столкновения инструмента с кулачками или ограждением.
- Ошибки привязки нуля — зрение автоматически находит кромку/отверстие и пересчитывает смещение.
Дефекты инструмента и оснастки
- Отсутствие инструмента в гнезде или установка не того типоразмера.
- Перекос посадки в цанге/патроне — ведёт к биению, вибрациям.
- Сколы и выкрашивание режущей кромки.
- Износ кромки сверх допуска.
- Наросты и налипание стружки.
- Неправильный вылет инструмента.
Геометрические дефекты после обработки
- Отклонение размеров (диаметр, длина, толщина стенки).
- Несоосность и эксцентриситет — важно для втулок, валов и посадочных мест.
- Овальность и конусность — часто возникают из‑за люфтов, вибраций или неравномерного зажима.
- Отклонения формы (бочкообразность, седлообразность).
- Углы и фаски вне допуска.
Дефекты элементов (пазы, канавки, резьбы)
- Ширина шпоночного паза вне допуска.
- Глубина паза и отклонение дна.
- Параллельность паза относительно оси.
- Смещение паза по углу (угловая несоосность).
- Заусенцы и сколы на кромках паза.
- Несоответствие профиля канавки/радиуса.
- Дефекты резьбы (срывы, неполный профиль, разный шаг).
Дефекты сложных и 3D‑поверхностей
- Отклонение 3D‑профиля от CAD‑модели.
- Подрезы и «ступеньки» — характерны для черновой 3D‑обработки концевой фрезой.
- Недорезы и пропуски — участки, где инструмент не дошёл до целевой поверхности.
- Волнистость и следы от фрезы.
Поверхностные дефекты (дефектоскопия)
- Царапины и риски.
- Вмятины и забоины.
- Следы от инструмента (задиры, налипание).
- Коррозия и окисление.
Операционные и технологические аномалии
- Аномальная стружка (слишком толстая, сливная, «путанная»).
- Смещение детали в зажиме.
- Попадание посторонних предметов (остатки стружки, обломок пластины).
Что влияет на надёжность выявления дефектов: тип системы (2D или 3D), освещение, калибровка, контраст и текстура поверхности.
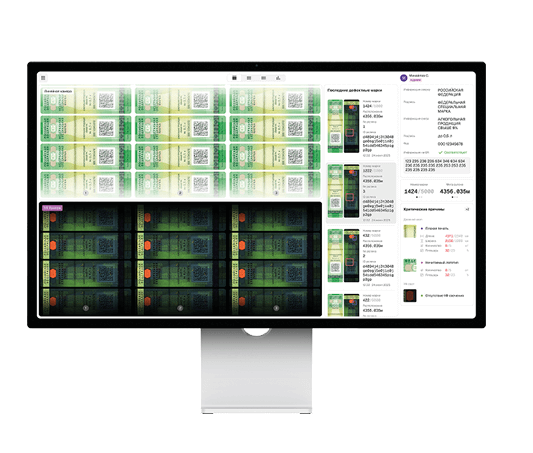
Источник: robotech.digital
Аппаратное обеспечение
Камеры
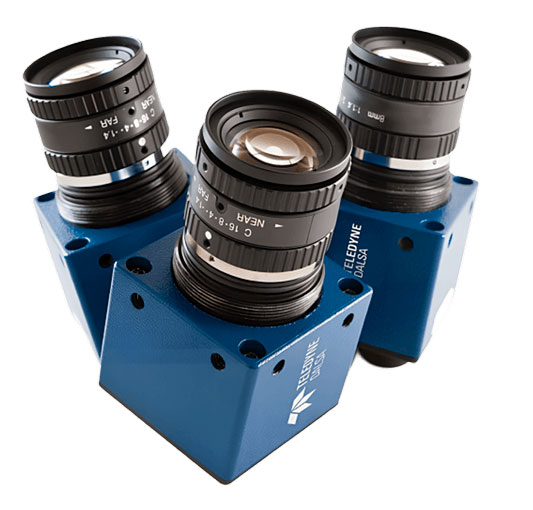
Матричные (area‑scan) — для 2D‑контроля: кромки, пазы, фаски, контуры, наличие/отсутствие инструмента.
- Разрешение: от 5–12 Мп для контроля шпоночных пазов и мелких элементов; 20+ Мп — для микронных допусков.
- Затвор: глобальный (global shutter) обязателен, чтобы не было «смаза» при быстрых перемещениях и вибрациях.
- Интерфейсы: GigE Vision, USB3 Vision — стандарт для промышленных систем; Camera Link — для высокоскоростных задач.
Линейные (line‑scan) — если нужна высокая скорость и длинная зона контроля (например, валы, длинные профили).
3D‑камеры и сканеры — для контроля криволинейных и 3D‑профилей, верификации по CAD:
- Структурированный свет — хорошо для матовых/полуматовых поверхностей.
- Лазерная триангуляция — устойчивее к бликам, подходит для контроля глубины пазов, подрезов, ступенек.
- Стереокамеры — для объёмной локализации заготовки и ориентации перед обработкой.
Для типовых задач: 2D‑камера с глобальным затвором и телецентрической оптикой — база для контроля пазов/кромок; 3D‑сканер — для сложных профилей.
Оптика (объективы и аксессуары)
- Телецентрические объективы — критичны для точных измерений: убирают перспективные искажения.
- Стандартные промышленные объективы (C‑mount/CS‑mount) — для задач локализации, поиска реперов.
- Фильтры: поляризационные (убирают блики от металла), узкополосные, нейтральные.
- Защитные стёкла/окна с продувкой или воздушными ножами — чтобы стружка и туман СОЖ не закрывали оптику.
Освещение
В металлообработке без правильного света камера почти бесполезна из‑за отражений и теней.
- Кольцевое освещение — универсально для контуров, кромок, пазов.
- Коаксиальное — оптимально для глубоких пазов, канавок, резьбы.
- Низкоугловое (dark field) — подчёркивает рельеф: царапины, заусенцы, следы инструмента.
- Задняя подсветка (backlight) — для силуэтного контроля: габариты, отверстия.
- Стробоскопическое — синхронизируется с экспозицией камеры, «замораживает» движение.
Для контроля шпоночного паза часто используют комбинацию: коаксиальный свет для дна паза + кольцевой для кромок.
Вычислительная платформа и ускорители
- Промышленный ПК с виброзащитой, герметизацией, пассивным охлаждением.
- GPU — если используются нейросети (детекция дефектов, классификация).
- FPGA/встраиваемые модули — для жёсткого реального времени и низкой задержки.
- Edge‑устройства (граничные вычисления) — чтобы не передавать сырые кадры по сети, а сразу отдавать координаты и статусы.
Механическая интеграция и защита
- Кронштейны и демпферы — жёсткая фиксация с компенсацией вибраций.
- Герметичные корпуса по IP65/IP67, продувка, избыточное давление.
- Автоматические шторки/заслонки — закрывают оптику во время активной резки.
- Воздушные ножи на защитных окнах — сдувают туман СОЖ и мелкую пыль.
Интерфейсы и интеграция с ЧПУ и MES
- Цифровые входы/выходы (I/O) — для подачи сигналов «стоп», «продолжить», «брак».
- Промышленные протоколы: OPC UA, Profinet, EtherCAT, Modbus — для передачи координат и статусов в ЧПУ/PLC.
- API и макросы ЧПУ — чтобы система зрения напрямую писала переменные смещения, корректировала нулевую точку.
- Сетевые интерфейсы для передачи данных в MES/SCADA.
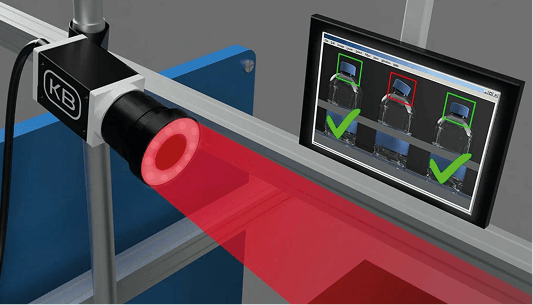
Источник: robotech.digital
Программное обеспечение и алгоритмы обработки изображений
Программный стек машинного зрения делится на три уровня: библиотеки алгоритмов (ядро), интегрированные платформы (готовый софт с интерфейсом и связью с оборудованием) и обвязка (драйверы камер, интеграция с ЧПУ и MES).
Классические (правила) алгоритмы обработки изображений
Это базовый слой, где дефект или параметр описывается математическим правилом — геометрией, контрастом, шаблоном. Для задач типа «ширина паза вне допуска», «отверстие отсутствует», «инструмент не того типа» этого достаточно.
Предобработка
- Бинаризация (thresholding) — перевод изображения в чёрно-белое для выделения объекта от фона. В условиях металлообработки часто нужны адаптивные методы (Otsu, локальный порог).
- Морфологические операции — удаление «дырок» и «выступов» на бинарном изображении (open, close, erode, dilate).
- Коррекция дисторсии — устранение «рыбьего глаза» объектива, чтобы прямые кромки детали оставались прямыми.
- Перспективное преобразование — восстановление ортогонального снимка по перспективному. Нужно, когда камера смотрит на деталь под углом.
Поиск и измерение
- Поиск границ (edge detection) — Canny, Sobel, Laplacian. Основа для измерения ширины паза, диаметров, межосевых расстояний. В промышленных библиотеках реализован субпиксельный поиск границ с точностью до 1/20 пикселя.
- Template matching (поиск по шаблону) — сравнение изображения с эталоном. Используется для проверки наличия инструмента, поиска реперных меток, привязки нуля.
- Blob analysis (анализ связных областей) — поиск и классификация объектов по площади, периметру, соотношению сторон.
- Caliper-функции — измерение расстояний, пересечений линий, проекций.
- Калибровка «пиксель → мм» — через эталонные меры. Без неё все измерения бессмысленны. Телецентрический объектив плюс калибровка дают стабильные результаты по всему полю.
Когда классика достаточна: измерение размеров, проверка наличия/отсутствия элемента, поиск реперных меток, чтение штрих-кодов и QR-кодов, контроль правильности установки инструмента по контуру. Если дефект можно описать правилом — классические алгоритмы работают быстрее, дешевле и предсказуемее нейросетей.
Интеграция системы vision с управляющей программой станка (обратная связь)
Интеграция зрения с ЧПУ — это построение замкнутого контура: камера получает изображение → алгоритм вычисляет отклонение → результат передаётся в систему ЧПУ → станок корректирует траекторию или останавливается.
Три уровня обратной связи
| Уровень | Что передаётся | Как передаётся | Скорость | Пример |
|---|---|---|---|---|
| Сигнальный | «годен / брак / стоп» | Цифровые I/O (сухие контакты, 24 В) | Миллисекунды | Остановка цикла при обнаружении дефекта |
| Координатный | Смещения по X/Y/Z, угол поворота | Макро-переменные ЧПУ, G10, Ethernet | Десятки миллисекунд | Автопривязка нуля по реперным точкам |
| Адаптивный | Коррекция подачи, параметров резания, перегенерация траектории | OPC UA, API CAM-системы, PLC | Сотни миллисекунд | Подстройка подачи при аномалиях, коррекция 3D-профиля |
Механизмы передачи данных в ЧПУ
1. Коррекция смещения нуля через G10 и макропеременные
Самый распространённый способ передать результат измерений от зрения в ЧПУ — записать вычисленное смещение в таблицу рабочих смещений (work offsets G54–G59). Это делается прямо из управляющей программы через G10.
G10 L2 P1 X-12.700 Y-8.400 Z-15.250
Где L2 — режим абсолютной записи, P1 — номер смещения (P1 = G54, P2 = G55 и т. д.), X/Y/Z — вычисленные значения. После этого станок работает с обновлённой нулевой точкой.
Альтернативный путь — запись через макропеременные (Fanuc-совместимые системы):
#5221 = #100 (запись X-смещения G54 из переменной #100, куда зрение записало результат)
#5222 = #101 (запись Y-смещения G54)
#5223 = #102 (запись Z-смещения G54)
В PLC-процедурах и макросах ЧПУ можно организовать проверку и логику: если измеренное смещение превышает допуск — выдать ошибку и остановить цикл.
2. Измерительные циклы ЧПУ (на примере GNC62)
Система ЧПУ GNC62 имеет встроенные измерительные циклы, которые умеют принимать данные от внешних измерительных устройств и корректировать программу. Примеры циклов: 920 (одиночное касание), 923 (круглый выступ), 924 (прямоугольный карман), 925 (прямоугольный выступ), 961 (коррекция положения по двум касаниям), 962 (коррекция положения по двум отверстиям), 1004 (угол наклона плоскости).
Результаты измерений автоматически передаются в управление инструментом — реализован замкнутый цикл: обработка → измерение → коррекция → продолжение обработки. Машинное зрение подключается по тому же принципу: вместо щупа Renishaw данные приходят от камеры, но механизм коррекции не меняется.
3. M-коды для управления камерой (на примере myCNC)
Система myCNC реализовала прямую интеграцию зрения через M-коды, встроенные в G-code. Например: M397 — запуск камеры, M399 — захват изображения, поиск маркера, запись координат в массив, M398 — вычисление смещения, поворота и искажения; коррекция G-code; запуск исправленной программы.
Логика: в DXF-файле маркеры задаются как кружки ~6 мм в отдельном слое. При импорте в myCNC макросы автоматически вставляются в G-code. Станок перемещает камеру к ожидаемым позициям маркеров, находит их, корректирует смещение/поворот и запускает основную обработку. Резка не начнётся, пока не найдены все маркеры.
4. OPC UA — промышленный стандарт обмена данными
OPC UA — рекомендованный протокол для интеграции систем машинного зрения с контроллерами ЧПУ. Существуют специализированные спецификации: OPC-40100 (Machine Vision) и OPC-40502 (CNC Systems). Через OPC UA система зрения передаёт в ЧПУ не только бинарный статус, но и структурированные данные: координаты дефектов, измеренные размеры, смещения, углы.
Архитектура замкнутого контура: от простого к сложному
Уровень 1: Сигнальная обратная связь (брак-стоп)
Камера → ПО зрения → результат «брак» → цифровой выход (I/O 24 В) → вход ЧПУ «внешняя остановка» → M00/M01 → станок стоп. Применение: контроль наличия заготовки, грубый контроль брака. Реализуется за день.
Уровень 2: Координатная коррекция (автопривязка нуля)
Камера → ПО зрения → координаты кромки/отверстия → Ethernet/OPC UA → запись в макропеременную ЧПУ → G10 L2 P1 X[#100] Y[#101] → обновлённое смещение G54 → продолжение программы. Применение: автопривязка нуля, компенсация смещения заготовки.
Уровень 3: Межоперационная коррекция (компенсация износа)
Обработка → останов → камера измеряет размер → сравнение с номиналом → вычисление отклонения Δ → коррекция смещения инструмента → чистовой проход → повторное измерение. Применение: компенсация износа фрезы, коррекция глубины паза.
Уровень 4: Адаптивная коррекция в реальном времени
Камера непрерывно (30+ fps) → ПО зрения → мониторинг зоны резания → OPC UA → ЧПУ → коррекция подачи/скорости в реальном времени → при аномалии остановка. Требует низких задержек (<50 мс).
Уровень 5: CAM-интеграция (перегенерация траектории)
Зрение (3D-скан) → облако точек → сравнение с CAD → карта отклонений → API CAD/CAM → перегенерация G-code → загрузка новой УП в ЧПУ. Применение: адаптивная обработка сложных 3D-профилей, отливок с переменным припуском.
Типовые проблемы и решения
| Проблема | Причина | Решение |
|---|---|---|
| Блики на металле искажают распознавание | Отражающая поверхность | Поляризационные фильтры, коаксиальный свет, тёмное поле |
| Ложные окружности (шум) | Плохое освещение, тени | Предобработка: размытие, цветовые фильтры, адаптивный порог Оцу |
| Рассинхронизация камеры и цикла ЧПУ | Камера снимает во время движения | Стробосвет, глобальный затвор, синхронизация по M-коду остановки |
| G-code нельзя изменить на лету | Буфер ЧПУ уже загружен | Использовать коррекцию смещений (G10/макропеременные), а не правку G-code |
| Износ оптики в цехе | Стружка, СОЖ, пыль | Защитные стёкла с продувкой, шторки, регулярная перекалибровка |
Реальные варианты внедрения
В данном разделе мы рассматриваем практические сценарии на основе нашего оборудования и опыта.
Система ЧПУ GNC62 — фундамент для интеграции
Все наши станки UNIFIVE работают на GNC62 — русифицированной системе ЧПУ от Kede CNC. Это ключевой фактор, определяющий возможность подключения внешних систем, включая машинное зрение:
- Интерфейсы: Ethernet, USB — позволяют подключить внешний ПК с системой зрения и передавать данные.
- Поддержка датчиков и измерительных систем: GNC62 напрямую работает с измерительными щупами Renishaw RMP60, имеет встроенные измерительные циклы (920–925, 961–962, 1004) и умеет автоматически корректировать программу по результатам измерений.
- Многоканальное управление и компенсация: система поддерживает компенсацию геометрических и тепловых ошибок, объёмную компенсацию VCS — то есть готова принимать внешние коррекции.
- Полевая шина GLINK (100 Мбит/с): обеспечивает высокоскоростной обмен данными между контроллером и периферией.
Это значит, что GNC62 технически способна принимать данные от внешней системы зрения через Ethernet/USB и использовать их для коррекции траекторий, смещения нуля или остановки цикла.
Модели UNIFIVE и их потенциал для интеграции с машинным зрением
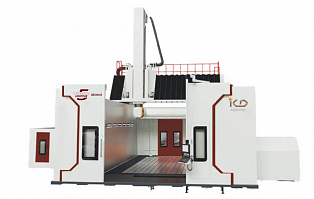
Пятиосевые вертикально-фрезерные центры (серия U)
UNIFIVE 400U / 600U / 800U / 1000U — пятиосевые центры с наклонно-поворотным столом, прямым приводом, точностью позиционирования 0,005–0,008 мм.
- Большое рабочее пространство (Ø450–1100 мм) — есть место для установки камер и освещения.
- Наклонно-поворотный стол (ось A ±130°, ось C 360°) — позволяет менять ориентацию детали для контроля с разных ракурсов.
- Минеральное литьё станины — гасит вибрации, что важно для чёткости снимков.
- Уже комплектуются измерительными щупами Renishaw в стандартной поставке (на некоторых моделях) — значит, интеграционный путь «датчик → ЧПУ → коррекция» уже отработан.
Задачи зрения: контроль сложных 3D-профилей после фрезерования, проверка пазов и канавок, автопривязка нуля по кромкам/отверстиям, верификация по CAD.
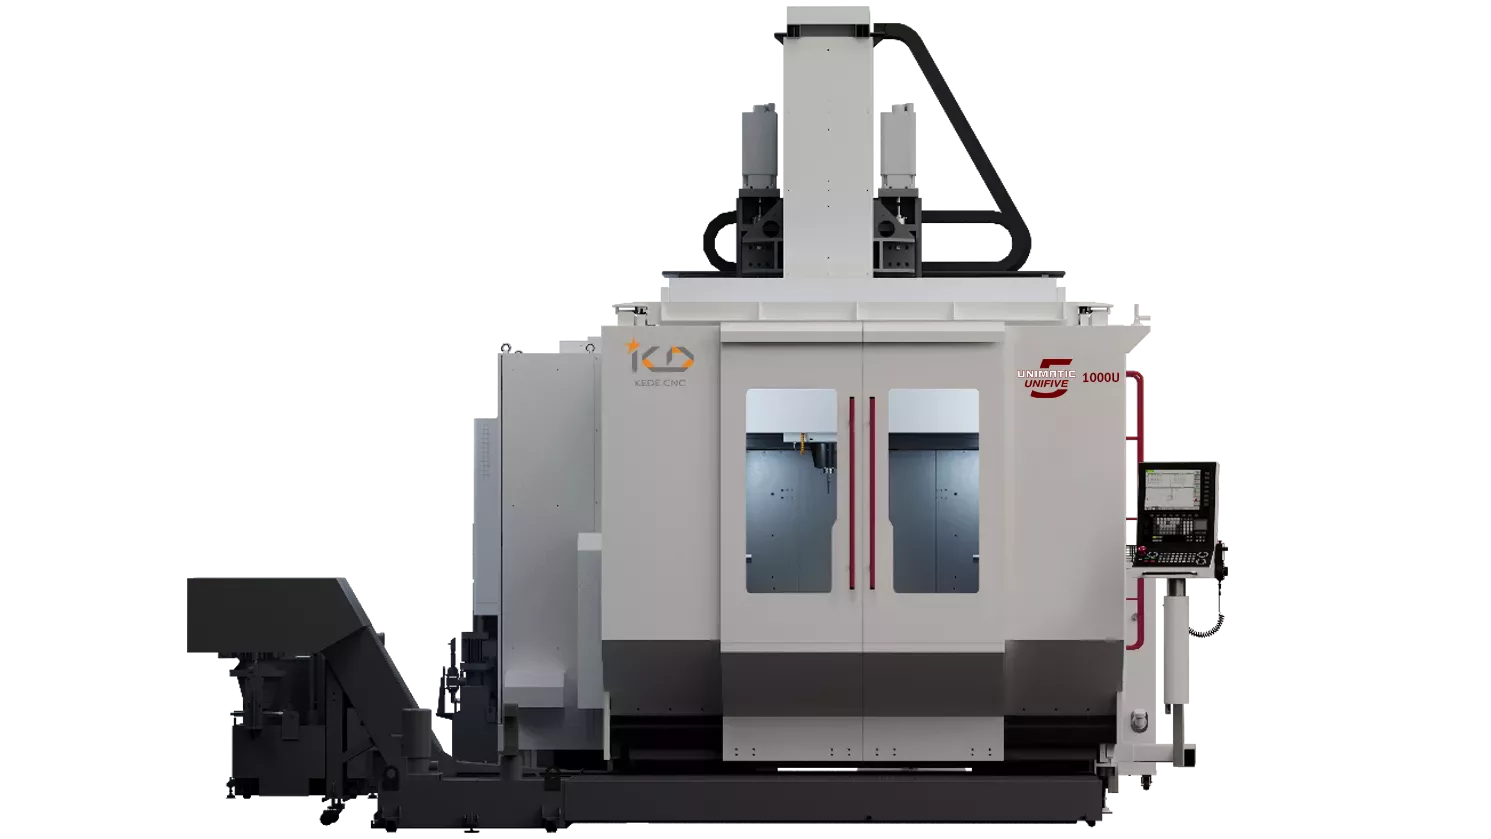
UNIFIVE 1250UT (с токарной обработкой)
Крупногабаритный пятиосевой центр: ход X/Y/Z = 1200/1425/1000 мм, Ø заготовки до 1400 мм, вес до 3000 кг (фрезерование) / 2000 кг (точение), мощность шпинделя 62 кВт.
- Совмещает фрезерные и токарные операции — зрение может контролировать как фрезерованные, так и токарные поверхности.
- Огромная рабочая зона — удобно размещать 3D-сканеры и камеры на порталах.
- Точность повторного позиционирования 0,003 мм — требует соответствующей точности и от системы контроля.
Задачи зрения: контроль крупных корпусных деталей, валов, фланцев; 3D-верификация сложных поверхностей; проверка отверстий и пазов на крупногабаритных заготовках.
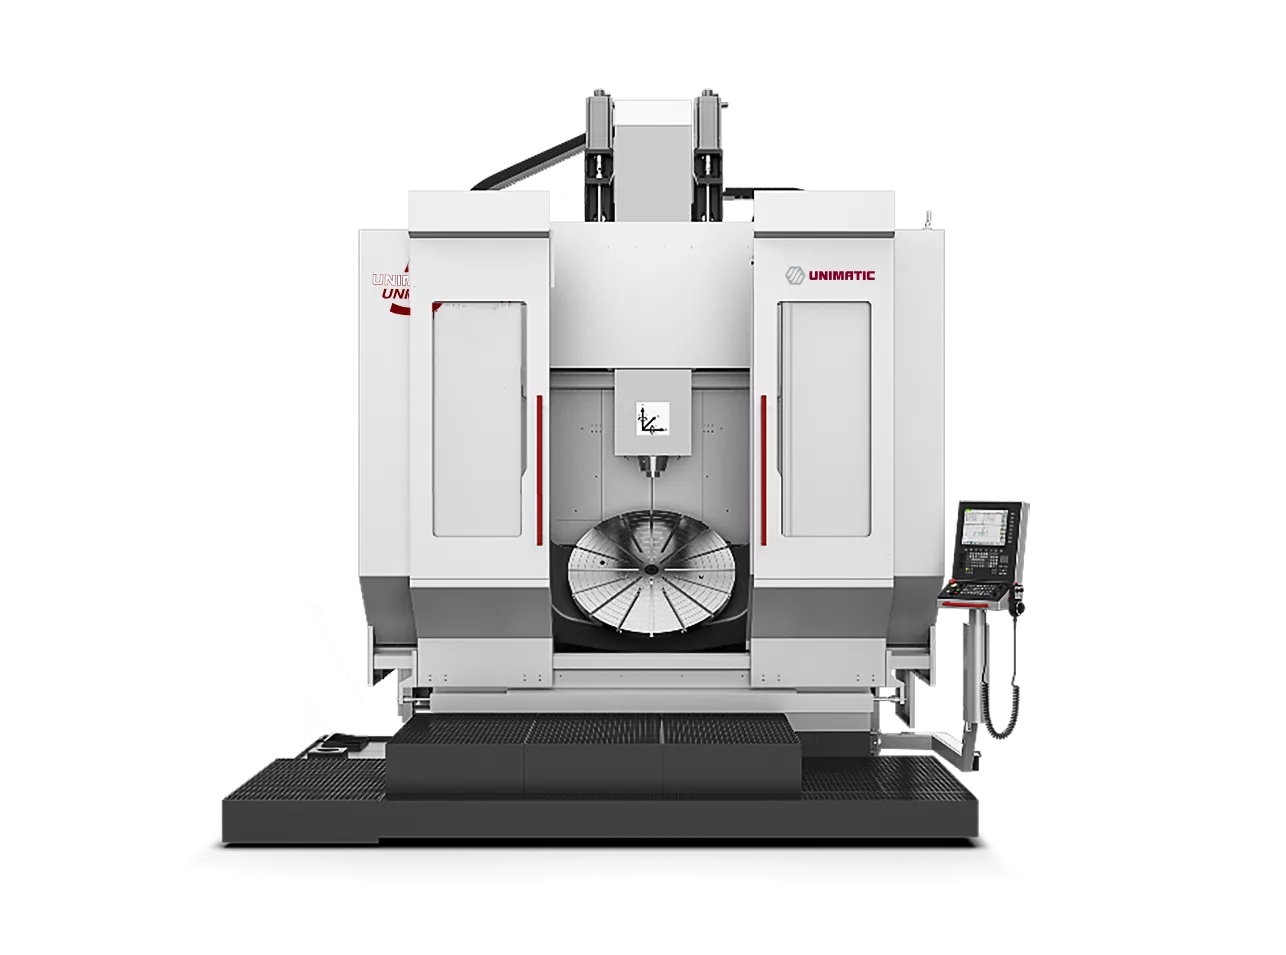
Пятиосевые горизонтальные токарно-фрезерные центры
UNIFIVE LC1200 — 5-осевой токарно-фрезерный центр: Ø обработки 400 мм, длина до 1200 мм, мощность главного шпинделя 41,6 кВт, фрезерного — 22 кВт.
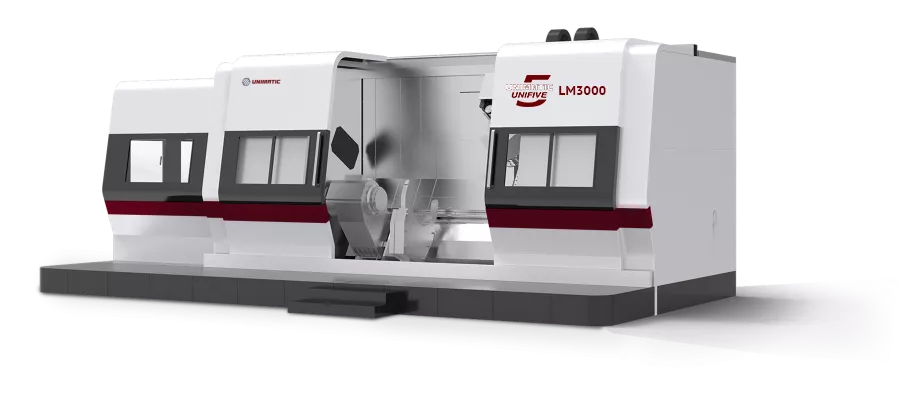
UNIFIVE LM3000 — крупный токарно-фрезерно-расточный центр: Ø до 1120 мм, длина до 3000 мм, вес заготовки до 10 000 кг, два шпинделя, маятниковая головка (ось B), люнет.
UNIFIVE LX1250 — 5-осевой горизонтальный токарно-фрезерный центр: угол качения оси B ±120°, сверхкомпактный фрезерный шпиндель, предназначен для лопаток, картеров, пресс-форм.
- Комбинированная обработка за одну установку — зрение может контролировать деталь между переходами без съёма.
- Наклонная станина — удобный доступ к рабочей зоне для установки камер.
- Ось B/C с прямым приводом — можно ориентировать деталь для контроля под нужным углом.
- Для LM3000 — встроенный люнет и задняя бабка с программным управлением, что важно для контроля длинномерных деталей.
Задачи зрения: контроль валов и втулок (диаметры, овальность, биение), проверка шпоночных пазов, контроль резьбы и канавок, межоперационный контроль без переустановки, проверка длинномерных деталей (LM3000).
Специализированные станки для турбинных лопаток
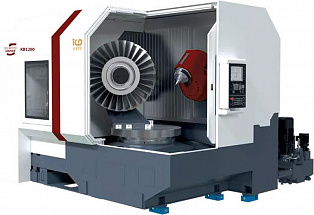
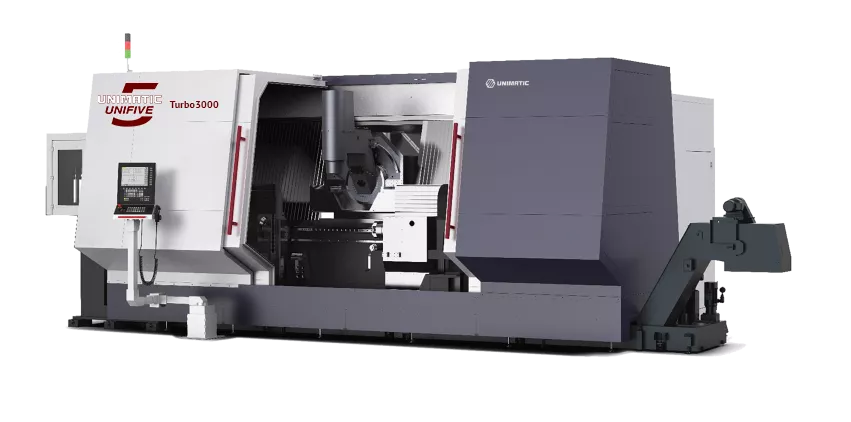
UNIFIVE Turbo1500 / Turbo3000 — двухшпиндельные станки для обработки лопаток турбин, гребных винтов, каркасов крыльев: мощность 62 кВт, точность 0,008–0,010 мм, ось B ±50°.
UNIFIVE RG1000 — пятиосевой станок для высокоскоростного шлифования законцовок лопаток: Ø 300–1000 мм, длина 2000 мм, два шпинделя (60 кВт заготовка / 31,5 кВт шлифкруг).
- RG1000 уже оснащён лазерной системой измерения и системой визуального контроля — это значит, что частичная интеграция с оптическими системами уже заложена в конструкцию.
- Turbo-серия обрабатывает сложные криволинейные поверхности (лопатки) — это классическая задача для 3D-сканирования и сравнения с CAD.
- Шпиндель заготовки RG1000 имеет встроенный контроль вибраций — дополнительный канал данных для комплексного мониторинга.
Задачи зрения: 3D-сканирование профиля лопатки и сравнение с CAD, контроль кромок и радиусов переходов, дефектоскопия поверхности после шлифования, контроль законцовок лопаток (RG1000).
Серия KD (высокоточные многофункциональные центры)
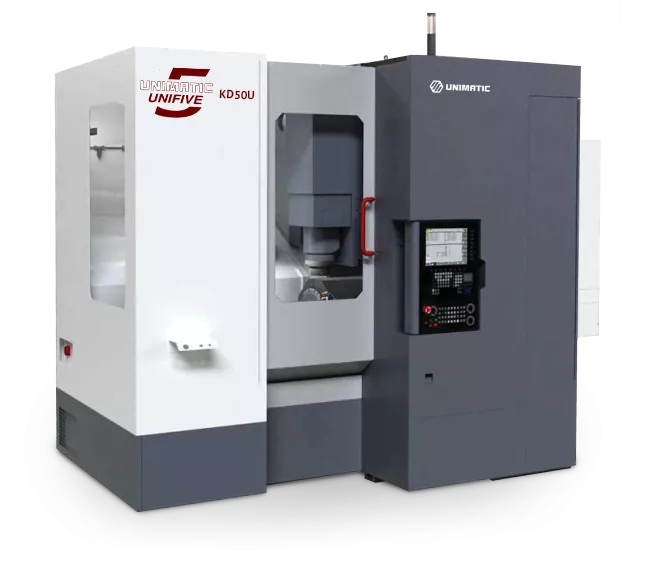
UNIFIVE KD50U / KD55U / KD55UMT / KD55UP — пятиосевые центры с интегрированными функциями точения, ультразвуковой обработки, шлифования и фрезерования.
- Портальная конструкция с компактной структурой — жёсткая база для установки камер.
- Многофункциональность — зрение может контролировать результаты разных типов обработки между переходами.
- Повышенная точность (серия KD55UP — прецизионная).
Задачи зрения: контроль после каждого типа обработки, верификация сложных деталей из стали/чугуна/цветных металлов, контроль поверхностей после ультразвуковой обработки.
Уже реализованные интеграции — подтверждение технической готовности
- Измерительные щупы Renishaw RMP60 и NC4 штатно работают с GNC62 на станках UNIFIVE — система ЧПУ уже умеет принимать данные от внешних измерительных устройств и корректировать программу.
- Постпроцессор для SprutCAM разработан для станка UNIFIVE 800UMT с GNC62: реализована поддержка измерительных циклов (920–925, 961–962, 1004), что доказывает открытость GNC62 для внешних систем.
- Компания «Униматик» реализует гибкие производственные системы с роботами, обслуживающими станки ЧПУ, включая передачу данных в MES/ERP.
- RG1000 уже оснащён системой визуального контроля и лазерной измерительной системой.
Сводная таблица: модели и задачи зрения
| Модель | Тип | Рабочая зона (ключевое) | Точность позицион., мм | Задачи машинного зрения |
|---|---|---|---|---|
| 400U / 600U / 800U / 1000U | 5-ос. верт.-фрез. | Ø 450–1100 мм | 0,005–0,008 | 3D-профили, пазы, автопривязка, верификация по CAD |
| 1250UT | 5-ос. верт.-фрез. + токар. | Ø 1400, вес до 3000 кг | 0,005–0,008 | Крупные корпусные, валы, комбинированный контроль |
| LC1200 | 5-ос. гор. ток.-фрез. | Ø 400, длина 1200 мм | — | Втулки, валы, шпоночные пазы, межопер. контроль |
| LM3000 | 5-ос. гор. ток.-фрез.-раст. | Ø 1120, длина 3000 мм, до 10 т | — | Длинномерные валы, крупные роторы, контроль в люнете |
| LX1250 | 5-ос. гор. ток.-фрез. | Угол B ±120°, лопатки | — | Лопатки, картеры, пресс-формы, 3D-контроль |
| Turbo1500 / 3000 | Спец. для лопаток | Ø 260, длина до 3000 мм | 0,008–0,010 | 3D-сканирование профиля лопаток, контроль кромок |
| RG1000 | Шлифование лопаток | Ø 300–1000, длина 2000 мм | — | Контроль законцовок (лазер уже встроен), дефектоскопия |
| KD50U / KD55U / KD55UP | Мультифункцион. | Ø 450–650 | 0,005 | Контроль после разных типов обработки, точная верификация |
Практические выводы: технически все UNIFIVE на GNC62 пригодны для интеграции с машинным зрением — через Ethernet/USB, с использованием механизма коррекций, аналогичного тому, как уже работают щупы Renishaw.
Наибольший потенциал — у многоосевых центров серии U (400U–1250UT) и токарно-фрезерных центров (LC/LM/LX), где зрение решает задачи контроля сложных 3D-профилей, пазов и комбинированной обработки. RG1000 — ближайший кандидат для полноценного внедрения, поскольку уже имеет лазерную и визуальную системы измерения.
Видео: 5-осевые токарные и фрезерные обрабатывающие центры UNIFIVE с русифицированной системой ЧПУ для внедрения компьютерного зрения на производстве
Ограничения и сложности при внедрении
Внедрение машинного зрения на производстве — это не просто «купить камеру и поставить программу». Около 80% ИИ-проектов не доходят до стадии промышленной эксплуатации. Ниже — конкретные барьеры и пути их преодоления.
Физические и экологические ограничения
| Фактор | Влияние на систему | Решение |
|---|---|---|
| Туман СОЖ | Капли на защитном стекле искажают кадр, блики | Воздушные ножи, продувка, шторки, избыточное давление в корпусе |
| Стружка и пыль | Загрязнение оптики, риск царапин на защитном стекле | Сменные защитные окна, автоматические очистители |
| Вибрации | «Смаз» изображения, дрейф калибровки | Демпфированные кронштейны, глобальный затвор, стробосвет |
| Переменное освещение | Нестабильный контраст, ложные срабатывания | Собственная светодиодная подсветка с герметичным корпусом |
| Блики от металла | Засветки, потеря деталей в тенях | Поляризационные фильтры, коаксиальный свет, тёмное поле |
| Ограниченное пространство в станке | Некуда поставить камеру и свет | Зеркала, оптоволокно, миниатюрные корпуса, нестандартные кронштейны |
Полированные и зеркальные поверхности дают ложные срабатывания из-за бликов. Решается съёмкой в видеопотоке, в специальном спектре, алгоритмами улучшения и правильно подобранной подсветкой.
Проблема данных и обучения
Качество обучения модели напрямую зависит от качества датасета. Если в выборке нет реальных производственных условий — грязной оптики, ночной смены, разных партий сырья, бликов, нестандартного положения изделий — система хорошо работает только в демонстрации.
Типичные пробелы в данных:
- Редкие дефекты — если в датасете мало примеров конкретного типа брака, система хуже распознаёт именно те случаи, которые стоят дороже всего.
- Нет связи изображения с производственным контекстом — часть данных в архивах камер, часть в MES, часть в Excel и отчётах ОТК.
- Устаревшие данные — при смене продукции, материала или скорости линии старый датасет становится нерепрезентативным.
Для обучения нужны изображения из реальных условий. Разработка и запуск пилотного стенда обычно занимает от нескольких недель до пары месяцев, и значительная часть этого времени уходит на сбор обучающей базы.
Технологические ограничения
- Внутренние дефекты (поры, раковины, трещины в объёме материала) невозможно выявить только по изображению поверхности. Для этого применяют ультразвуковой, радиографический и другие методы неразрушающего контроля.
- Точность vs скорость: разрешение камеры должно обеспечивать точность немного выше, чем способна отработать электромеханическая система позиционирования станка. Если камера не справляется со скоростью потока, вся автоматизация даёт сбой.
Интеграционные сложности
Встроить камеры в уже существующий станок бывает технически сложно: требуется установить крепления так, чтобы избежать вибраций, и грамотно синхронизировать с ИТ-системами предприятия. Ограничения по пространству внутри станков сужают возможности позиционирования камер, требуя нестандартных оптических решений.
Данные о браке должны автоматически передаваться в 1С, ERP или MES, не останавливая основной выпуск. Стыковка с существующей инфраструктурой чаще всего влияет на график проекта. Сложно интегрировать с устаревшим оборудованием — не все ЧПУ имеют открытые интерфейсы (Ethernet, OPC UA).
Организационные и кадровые барьеры
- Дефицит специалистов на стыке ИТ и производства.
- Ошибки планирования: проект начинают с выбора нейросети, а не с обследования участка.
- «Дорогая сигнализация»: внедрили ИИ, но оставили старый порядок реакции на дефект.
- Сложность оценки эффекта заранее.
- Коробочные решения малоэффективны из-за уникальности задач.
- При смене упаковки, типа товаров или освещения систему нужно перенастраивать.
Метрологические ограничения
Для ответственных производств система контроля должна получить официальный метрологический статус. Это требует аттестации рабочих мест, разработки и аттестации методики измерений, длительной валидации решений. ГОСТ ISO/TR 16907—2017 прямо указывает ограничения коррекции с помощью ЧПУ: повторяемость позиционирования остаётся пределом достижимой точности, термоупругие деформации могут оставаться существенным источником погрешностей, а долговременная стабильность станка не улучшается за счёт коррекции.
Практическая стратегия внедрения
- Аудит участка. Оценить физические условия: вибрации, СОЖ, освещение, место для установки, открытость интерфейсов ЧПУ.
- Пилот на одной задаче. Выбрать самую «болезненную» и измеримую задачу — например, контроль шпоночных пазов или автопривязку нуля.
- Сбор реальных данных. Фотографировать детали в реальных условиях, с разными партиями, в разное время смены.
- Сигнальный уровень первым. Подключить через цифровые I/O — «годен/брак/стоп».
- Координатная коррекция — следующий шаг. Через G10, макропеременные или OPC UA, по аналогии со щупами Renishaw.
- Контур данных и дообучение. Выстроить сбор, разметку, мониторинг качества модели, дообучение при появлении новых типов дефектов.
- Метрологическая аттестация — для ответственных деталей.
Перспективы развития
Технологические тренды, которые напрямую влияют на ЧПУ-участок
Мультимодальные сенсоры и «зрение + осязание»
Вместо одной камеры всё чаще используют комбинации: 2D-камера + 3D-сканер (ToF, стерео, структурированный свет) + датчики силы/вибрации. Для фрезерования шпоночного паза это даёт:
- 3D-контроль припуска перед обработкой: видно, где металл «гуляет», и можно адаптивно перепланировать траекторию.
- Контроль кромки и стенок паза после прохода: не только размеры, но и микрогеометрия, заусенцы, сколы.
- Синхронизация с динамикой станка: если вибрация растёт, зрение/сенсоры дают команду снизить подачу или остановить цикл.
Гибридные алгоритмы: правила + ИИ
Классические алгоритмы (Оцу, Canny, Hough, морфология) останутся базой для точных измерений. Нейросети будут брать на себя то, что плохо формализуется: дефекты поверхности, сложные текстуры, редкие типы брака.
Субпиксельная точность и калибровка «на лету»
Развитие оптики, камер с глобальным затвором и алгоритмов автокалибровки позволит делать быструю переналадку без длительной остановки: станок сам «прокатает» калибровочный шаблон, камера пересчитывает масштаб, и можно сразу работать. Это критично для мелкосерийного производства втулок, где переналадки частые.
Интеграция с ЧПУ: от коррекции смещений к адаптивной обработке
OPC UA станет основным интерфейсом для передачи результатов контроля в контроллер станка. Это даст единый формат данных и упростит внедрение на разных типах оборудования, включая российские стойки.
Сценарий ближайшего будущего:
- До обработки: 3D-скан заготовки → сравнение с CAD → карта отклонений → перегенерация G-code в CAM (СПРУТКАМ и аналоги) с учётом реального припуска.
- В процессе: межоперационный контроль камерой → коррекция смещений/радиуса инструмента через G10/макропеременные.
- После обработки: автоматический выходной контроль → запись результатов в MES/1С → статистика по партиям.
Для типовых задач (втулки, шпоночные пазы, валы) такие контуры уже реализуют на пилотах, а в ближайшие 3–5 лет они станут стандартом для ответственных деталей.
Переход от «стоп-сигнал» к «автоматической коррекции»
Сейчас часто ограничиваются сигнальной обратной связью. В перспективе нормой станет координатная и даже параметрическая коррекция: станок не просто останавливается, а сам пересчитывает траекторию под фактическое положение заготовки и износ инструмента.
Российские решения и импортозамещение
Отечественные платформы машинного зрения будут активнее интегрироваться с российскими стойками ЧПУ и CAM-системами. Это важно для предприятий, которым критична независимость от зарубежных лицензий и поддержка на русском языке. Развитие отечественных CAM и более тесная интеграция с измерительными циклами ЧПУ позволит автоматизировать адаптивную обработку: постпроцессор будет учитывать данные контроля и генерировать УП с коррекциями.
Перспектива — гибридные участки: ЧПУ + промышленный робот для загрузки/выгрузки, смены паллет, подачи заготовок. Машинное зрение здесь работает как единый сенсор для всей ячейки: распознаёт заготовку, проверяет ориентацию, контролирует качество. Это особенно актуально для серийных втулок и деталей с повторяющимися операциями.
Экономика и бизнес-перспективы
Появляются готовые модули для типовых задач: автопривязка нуля по отверстиям, контроль пазов, контроль геометрии втулок. Это позволяет внедрять зрение не «с нуля», а как типовые блоки, что ускоряет окупаемость. Для типовых операций уже появляются методики расчёта экономического эффекта: снижение брака, сокращение времени на наладку, уменьшение доли ручного контроля.
Распространение моделей «vision-as-a-service»: камера + ПО + поддержка как услуга. Для небольших и средних производств это способ получить современные технологии без больших капитальных вложений.
Нормативно-метрологические перспективы
Машинное зрение постепенно получает официальный метрологический статус: методики измерений аттестуются, системы проходят поверку. Для ответственных деталей (авиация, энергетика, высокоточные втулки) это обязательное условие. В ближайшие годы ожидается рост числа аттестованных решений именно для ЧПУ-участков.
Унификация форматов данных (результаты контроля, допуски, карты отклонений) позволит автоматически передавать их в MES, ERP, PDM, а также формировать электронные паспорта качества. Это упростит прослеживаемость и аудит.
Сценарии развития по типам задач
Втулки и токарно-винторезные операции
- Автопривязка нуля по кромке/отверстию: вместо щупа — камера. Сокращает время наладки, снижает влияние человеческого фактора.
- Контроль геометрии (диаметр, конусность, биение) после чистового прохода.
- Интеграция с проверкой станков: данные контроля втулок могут использоваться как обратная связь для диагностики состояния станка (люфты, износ направляющих).
Шпоночные пазы и фрезерование
- Адаптивная траектория по реальному припуску: 3D-скан → перегенерация УП → фрезерование с учётом отклонений.
- Межоперационный контроль: камера проверяет ширину/глубину паза, при необходимости корректирует радиус фрезы или делает дополнительный проход.
- Контроль заусенцев и кромок: нейросети лучше справляются с визуальной оценкой качества кромки, чем классические алгоритмы.
Многоосевая обработка и 3D-профили
- Сканирование после черновой обработки → адаптация чистовой траектории → компенсация неравномерного припуска. Особенно важно для отливок и поковок.
- Контроль сложных поверхностей с цветовой картой отклонений и автоматической генерацией отчётов.
Компьютерное зрение на участке ЧПУ переходит из разряда экспериментальных технологий в разряд обязательных элементов цифрового производства.
Его внедрение позволяет не только повысить качество продукции, но и выстроить замкнутый контур управления точностью, сократить издержки и подготовить производство к следующему этапу автоматизации — адаптивной и самооптимизирующейся обработке.
|
Спросить или записаться на курсы
|
Заказать услугу
|