Содержание
- Почему роботизация промышленного производства стала необходимостью
- Анатомия роботизированной ячейки: что именно интегрируется со станком ЧПУ
- Внедрение роботизации в производство: пошаговый план без остановки цеха
- Роботизация процесса производства: что происходит с технологией обработки
- Машинное зрение в роботизированных ячейках: контроль качества и точность
- Роботизация и искусственный интеллект: уровни зрелости ячейки
- Кейсы: как российские заводы уже автоматизировали металлообработку
- Тренды до 2030 года и точка экономического перелома
Промышленная металлообработка входит в фазу системной трансформации. Традиционные модели организации производства, десятилетиями опиравшиеся на квалифицированный ручной труд, сталкиваются с исчерпанием своего ресурса. На горизонте 2026–2030 годов ключевыми драйверами изменений становятся не только экономические расчёты, но и физическая нехватка персонала, ужесточение требований к точности и необходимость повышения автономности оборудования. В этом контексте роботизация производства перестаёт рассматриваться как опциональная модернизация: она превращается в условие сохранения конкурентоспособности.
Почему роботизация промышленного производства стала необходимостью
Роботизация промышленного производства в металлообработке обусловлена не единичным фактором, а их сочетанием. Совокупное давление на традиционные цеха формирует ситуацию, в которой возврат к прежним моделям уже невозможен.
- Рост требований к точности и стабильности. В авиакосмической отрасли, энергетике и прецизионном машиностроении допуски измеряются микронами. Человек физически не способен стабильно повторять операцию с такой точностью в массовом производстве. Микросмещение заготовки при установке, незначительная разница в усилии зажима, скопившаяся стружка на базах — всё это создаёт вариативность, недопустимую в современных изделиях. Робот выполняет заданную траекторию цикла за циклом без отклонений. Это напрямую снижает процент брака и гарантирует однородность партий, что особенно критично при межоперационном контроле.
- Необходимость повышения производительности. Роботизированные комплексы работают непрерывно. Они не требуют перерывов, отпусков, не снижают скорость к концу смены. Сокращение производственного цикла достигается не только за счёт уменьшения вспомогательного времени на загрузку-выгрузку, но и за счёт устранения организационных простоев. При грамотной интеграции коэффициент использования оборудования растёт с типичных для ручного режима 45–60% до 80–92%. Это позволяет наращивать объёмы выпуска без пропорционального роста штата, что особенно важно в условиях ограниченного фонда оплаты труда.
- Кадровый дефицит. Рынок труда в металлообработке демонстрирует устойчивый дисбаланс. По данным Минтруда, до 2032 года экономике потребуется дополнительно около 150 тысяч токарей, фрезеровщиков и операторов станков с ЧПУ. Дефицит станочников и наладчиков металлообрабатывающих станков составляет 57% — самый высокий показатель среди всех промышленных профессий. На 100 вакансий в промышленности приходится всего 13–14 соискателей. Отдельные вакансии оператора ЧПУ остаются открытыми до 3–6 месяцев.
Ситуация усугубляется возрастной структурой: средний возраст квалифицированного станочника — 54 года. От 40 до 50% специалистов высокой квалификации выйдут на пенсию к 2030 году, а приток молодёжи в профессию минимален. Зарплатная гонка не решает проблему: предприятия конкурируют за один и тот же сокращающийся пул специалистов. Роботизация автоматизация производства частично закрывает эту проблему, переводя фокус с найма операторов на подготовку наладчиков и инженеров по робототехнике.
- Опасность и тяжесть операций. В металлообработке сохраняется множество процессов, сопряжённых с рисками: работа с горячими заготовками, условия загазованности, высокий уровень шума, перемещение тяжёлых грузов. Перевод этих операций на роботов снижает травматизм и защищает здоровье сотрудников, что также уменьшает сопутствующие издержки работодателя.
- Потребность в гибкости и оптимизация логистики. Современный рынок требует быстрой переналадки под новые заказы. Программируемые робототехнические комплексы перестраиваются под другую задачу значительно быстрее жёстких механических линий. Кроме того, роботизация процесса производства решает и внутрицеховые логистические узкие места: загрузка, сортировка и транспортировка заготовок перестают зависеть от человеческого фактора.
Анатомия роботизированной ячейки: что именно интегрируется со станком ЧПУ
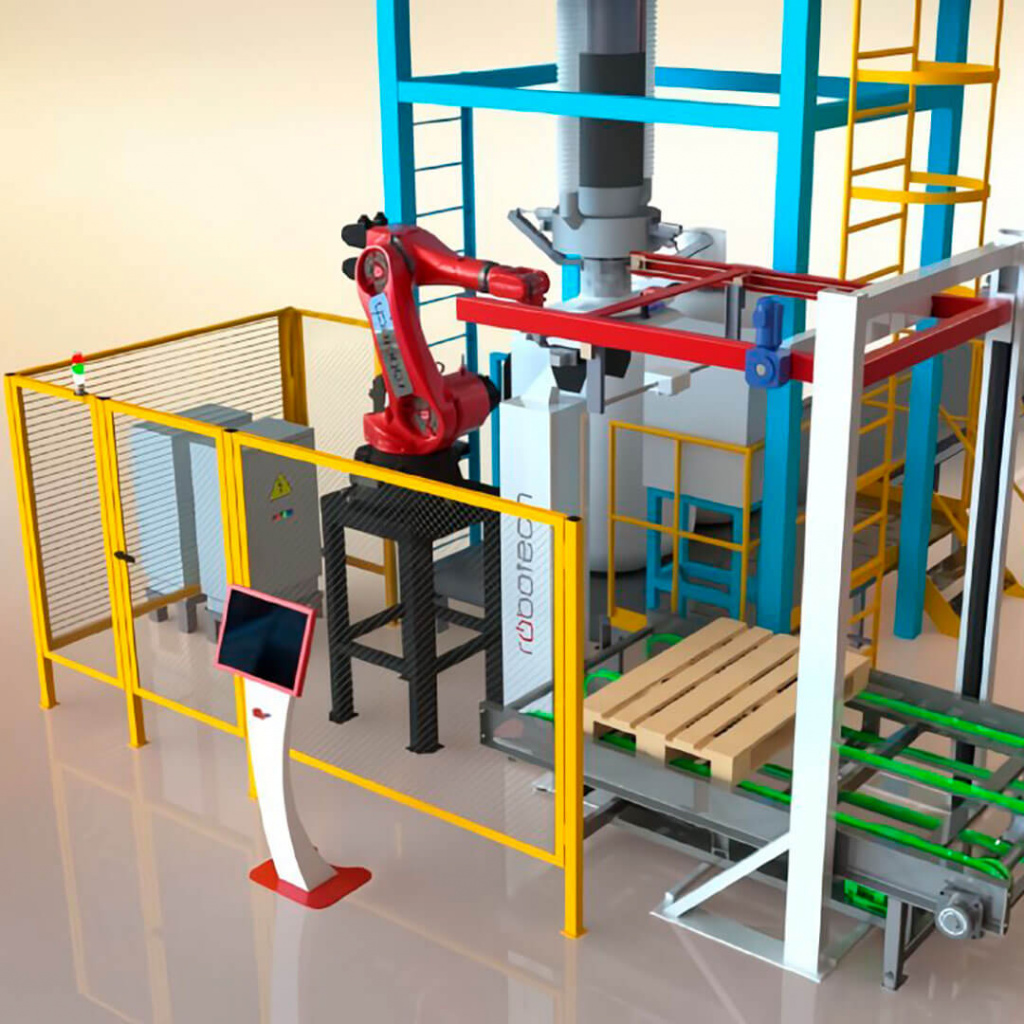
Роботизированная ячейка — это не только сам манипулятор. Эффективная система включает в себя взаимосвязанный комплекс оборудования, от рационального подбора которого зависит итоговая стабильность процесса.
Ключевые элементы системы
- Робот-манипулятор — выполняет механическую работу по переносу заготовки, её позиционированию в зоне обработки и извлечению готовой детали.
- Захват (гриппер) — «рука» робота, критический элемент. Механические, вакуумные или магнитные захваты выбираются в зависимости от формы, массы и материала детали.
- Сенсоры — обеспечивают адаптивность. 3D-сканеры корректируют захват при неидеальном положении заготовки, датчики силы предотвращают повреждения.
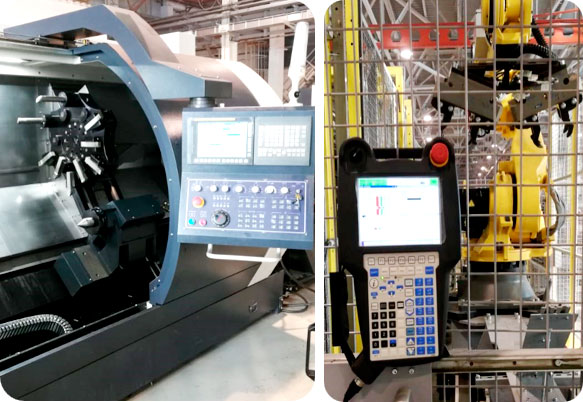
- Система обмена данными — обеспечивает диалог между контроллером робота и стойкой ЧПУ через дискретные I/O или промышленные сети (Profinet, EtherNet/IP).
- Вспомогательная оснастка — поворотные столы, накопители, приводы автоматических дверей, системы обдува и смены инструмента.
Коллаборативный робот или промышленный манипулятор
Выбор типа робота определяется характером производства. Коллаборативные роботы (коботы) оптимальны для мелкой и средней серии, частой смены номенклатуры и ограниченной площади. Они не требуют капитальных ограждений, программируются обучением «за руку» и могут быть перемещены между станками. Их ограничения — грузоподъёмность до 15–25 кг и меньшая скорость цикла загрузки.
Промышленные манипуляторы задействуются для крупной серии, тяжёлых заготовок и максимального темпа. Они работают быстрее, выдерживают агрессивную среду (стружка, СОЖ) и могут обслуживать несколько станков одновременно. Однако требуют стационарной установки, защитного ограждения и более высокой квалификации для переналадки.
| Параметр | Кобот | Промышленный манипулятор |
|---|---|---|
| Грузоподъёмность | 3–35 кг | 5–200+ кг |
| Скорость цикла | Ниже (12 сек) | Выше (5–10 сек) |
| Ограждение | Может не требоваться | Обязательно |
| Переналадка | Минуты–часы | Дни–недели |
| Стоимость ячейки | 2–5 млн руб. | 4–10 млн руб. |
Подключение робота к стойке ЧПУ
Интеграция робота с системами ЧПУ различных производителей — ИНЭЛСИ, GNC62, Fanuc, Siemens, Heidenhain — строится на общей логике «рукопожатия». Базовый цикл взаимодействия выглядит следующим образом:
- Станок завершает обработку и подаёт сигнал «цикл завершён» (через M-код или дискретный выход).
- Робот получает сигнал, открывает дверь, разжимает патрон, извлекает деталь.
- Робот устанавливает новую заготовку, подаёт сигнал «загрузка выполнена».
- Станок зажимает патрон, закрывает дверь, запускает программу.
Уровень интеграции варьируется от простого обмена дискретными сигналами I/O до полевых сетей. Например, стойки Fanuc используют PMC-контроллер и протокол EtherNet/IP, Siemens Sinumerik нативно работает с PROFINET и предлагает опцию Run MyRobot, а Heidenhain TNC 640/7 поддерживает OPC UA и DNC. Для простых ячеек загрузки-выгрузки дискретные сигналы остаются самым надёжным и детерминированным способом связи.
Перейти к обзору промышленных роботов российского производства →
Внедрение роботизации в производство: пошаговый план без остановки цеха
Успешная роботизация промышленного производства — это процесс, требующий системного подхода. Ключевая задача — интеграция оборудования без существенных потерь выпуска продукции.
Шаг 1. Аудит производства
Первичный этап предполагает поиск реального узкого места, а не просто желания автоматизировать. Проводится замер времени цикла, загрузки оборудования, доли брака. Оценивается стабильность геометрии заготовок. Критерии оценки деталей для автоматизации:
- Геометрия: цилиндры, валы, втулки, диски — лучшие кандидаты. Асимметричные детали без базовой поверхности проблемны.
- Масса: до 15 кг для кобота, до 80 кг для промышленного робота.
- Серийность: от 30–50 штук в партии для обоснования роботизации.
- Время цикла: от 2 минут — оптимально; менее 30 секунд — роботизация нецелесообразна.
Шаг 2. Техническое задание и расчёт окупаемости
ТЗ формулируется максимально конкретно: чертежи, 3D-модели, масса, центр тяжести, время цикла, сценарии нештатных ситуаций. Параллельно ведётся экономический расчёт. Формула срока окупаемости:
Срок окупаемости = CAPEX / (Экономия на ФОТ + Экономия на браке + Экономия на простоях − OPEX)
Где CAPEX — единовременные затраты (робот, оснастка, интеграция), а OPEX — ежемесячные эксплуатационные расходы (амортизация, электроэнергия, ТО). Типовые проекты показывают окупаемость 7–18 месяцев, в зависимости от сменности и господдержки.
Шаг 3. Проектирование, сборка и пусконаладка
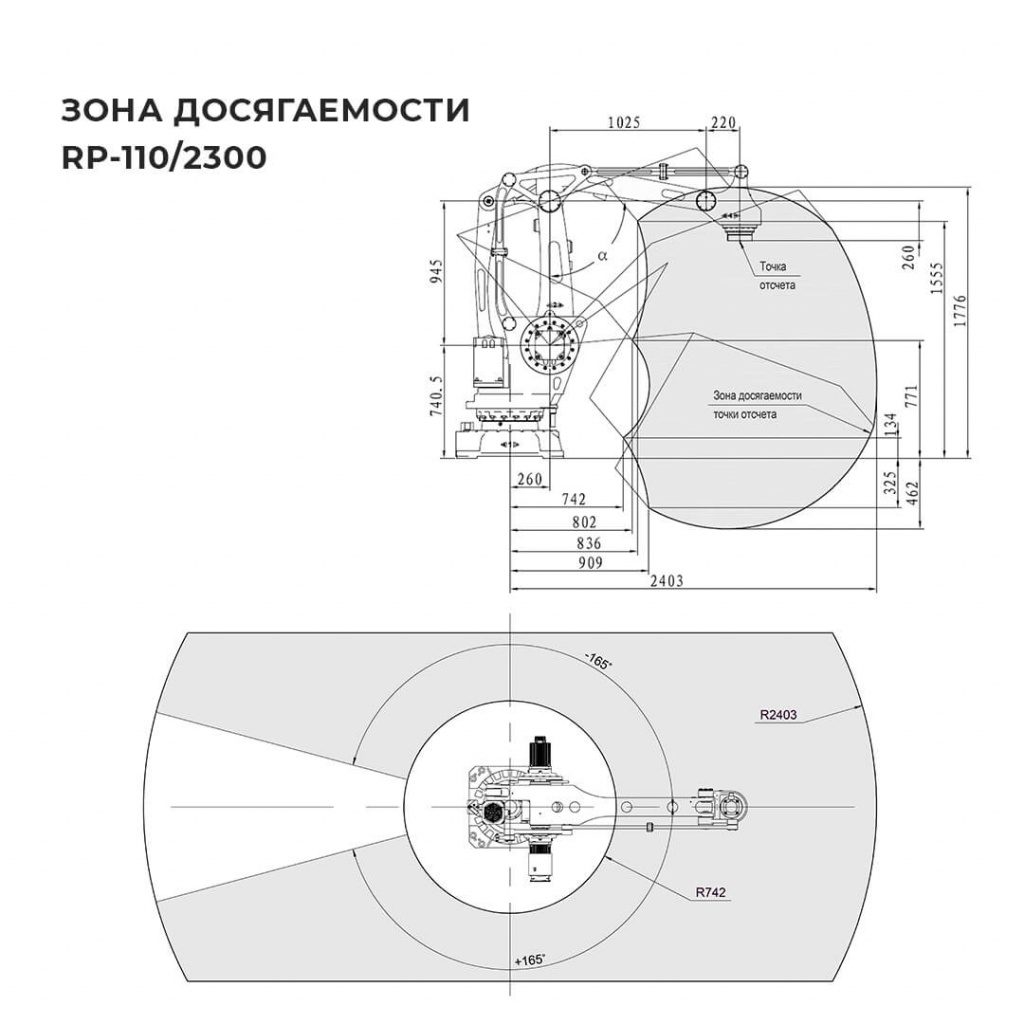
Интегратор создаёт цифрового двойника ячейки, проверяя досягаемость робота, коллизии и время цикла. Важнейший недооценённый этап — предгрузочные испытания (FAT) у интегратора, где отлаживается полный цикл на тестовых деталях. Монтаж на площадке занимает 1–2 недели, при этом станок останавливается только на время физической стыковки (1–2 смены).
Ключевые риски и типовые ошибки
| Этап | Ошибка | Цена ошибки |
|---|---|---|
| До старта | Выбор робота до описания задачи | Неподходящее оборудование |
| До старта | Описывают идеальный сценарий вместо реального | Сбои при отклонениях |
| Бюджет | Считают окупаемость по выручке, а не по марже | Завышенный эффект |
| Проектирование | Недооценивают захват (EOAT) | Нестабильный цикл, брак |
| Эксплуатация | Игнорируют стружку и выходной контроль | Брак, простои, потеря точности |
Роботизация процесса производства: что происходит с технологией обработки
Переход на автоматизированную загрузку меняет не только логистику, но и саму технологию резания.
Стабилизация режимов резания
При ручной загрузке оператор каждый раз устанавливает заготовку немного по-разному. Это приводит к микроперекосам, разному усилию зажима, стружке на губках патрона. Робот устраняет эту вариативность. Стабильная установка обеспечивает:
- Стабильную глубину резания: отсутствие «недорезов» и «перерезов».
- Снижение вибраций: критично для нежёстких деталей (длинные валы, тонкостенные втулки).
- Возможность повышения режимов: стабильные условия позволяют поднять подачу на 10–20% без риска сколов.
Управление износом инструмента
Не каждый робот не может визуально оценить износ пластины. Используется нормирование стойкости по счётчику деталей. При стабильной установке стойкость инструмента повышается на 15–30% в типовых токарных операциях, а на нежёстких деталях — до 50% за счёт снижения автоколебаний. Это позволяет прогнозировать замену пластин и исключает внезапные поломки.
Контроль стружки и СОЖ
Непрерывная работа кратно увеличивает объём стружки и тепловыделения. Сливная стружка становится главным врагом: она наматывается на заготовку, блокирует подачу СОЖ. Технология резания должна проектироваться так, чтобы стружка дробилась. Для этого используются:
- Правильная геометрия стружколома и подачи.
- Подача СОЖ под высоким давлением (70–100 бар).
- Низкочастотные вибрации (НЧВ) для вязких материалов.
Система стружкоудаления обязательна: конвейеры стружки, автоматический обдув посадочных мест и фильтрация СОЖ становятся неотъемлемыми элементами ячейки.
Машинное зрение в роботизированных ячейках: контроль качества и точность
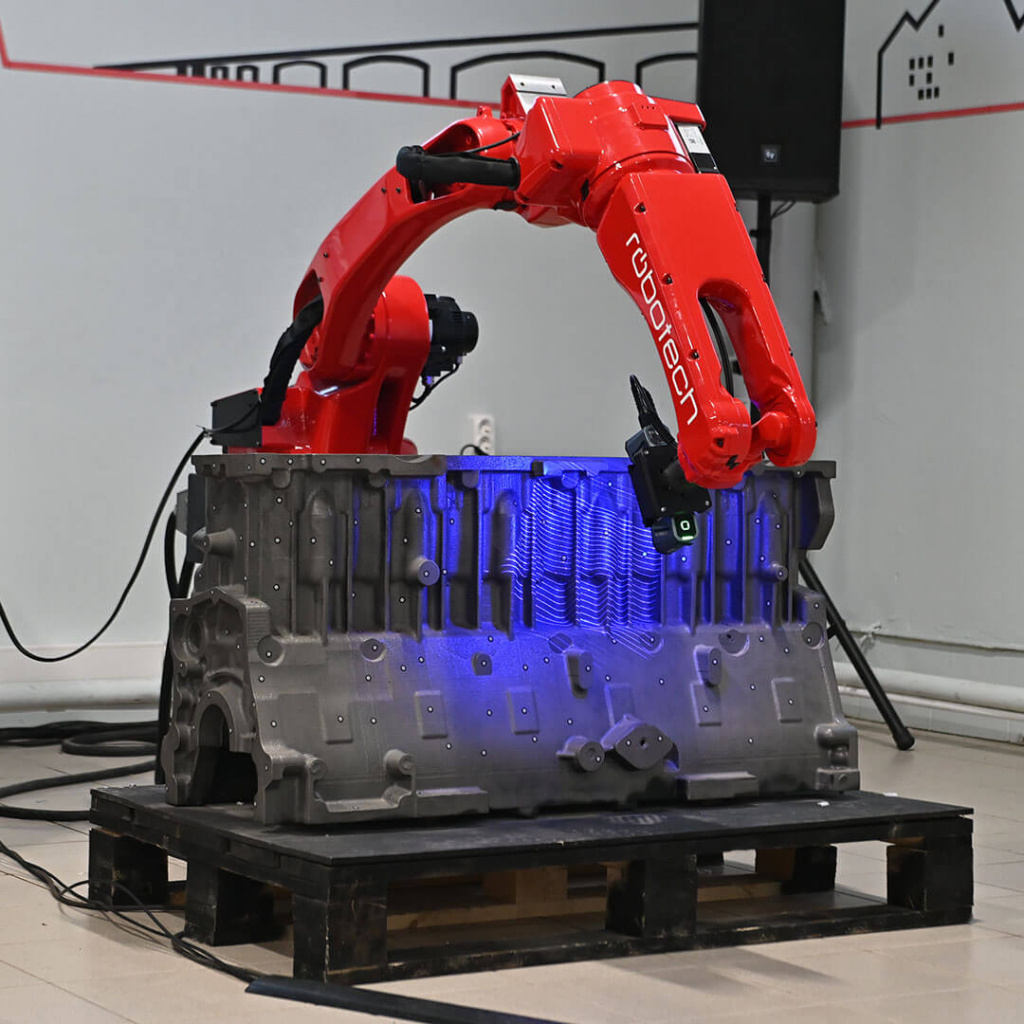
Внедрение роботизации в производство металлообработки неразрывно связано с развитием машинного зрения. Камера на роботе или над рабочей зоной перестала быть аксессуаром — она становится штатным «органом чувств» системы контроля качества. Для участка ЧПУ машинное зрение решает ключевую задачу: не просто зафиксировать наличие детали, а подтвердить корректность её установки и отсутствие дефектов до начала резания.
Где и зачем ставить контроль на этапе загрузки
Машинное зрение обеспечивает барьер для брака на самых критичных этапах цикла:
| Этап | Задача машинного зрения | Что предотвращает |
|---|---|---|
| До захвата (на паллете) | Распознавание наличия, ориентации, проверка на стружку | Захват «пустоты», перекос, брак |
| При поднесении к патрону | Контроль положения относительно оси, чистоты базы | Осевые смещения, биение, износ инструмента |
| После установки, до старта | Проверка зажатия, отсутствия стружки между губками | Запуск обработки с перекосом — поломка |
| После обработки | Быстрый контроль критических размеров, дефектов | Пропуск брака на следующие операции |
Наиболее эффективная архитектура для ЧПУ — комбинация «Глаз к руке» (стационарная камера над зоной загрузки) и «Глаз в руке» (камера на фланце робота). Первая обеспечивает стабильную геометрию для входного контроля партии, вторая — осмотр труднодоступных зон и проверку посадочного места непосредственно перед установкой. Подробнее про компьютерное зрение в автоматизации/роботизации производства
Аппаратные решения и точность
В промышленности для решения задач позиционирования используются 2D-камеры с глобальным затвором для быстрых движений, а также 3D-камеры (стерео, структурированный свет) для оценки формы, перекоса и объёма дефектов. Стабильность условий освещения критична: перепады яркости дают ложные срабатывания. Решения на базе 5 МП камер с ИИ-алгоритмами достигают позиционной точности ±0,02 мм, что сопоставимо с допусками на чистовой обработке.
Ключевой параметр для участка ЧПУ — скорость. Задержка анализа изображения не должна превышать 1–2 секунды, чтобы не создавать дополнительное бутылочное горлышко в цикле загрузки.
Роботизация и искусственный интеллект: уровни зрелости ячейки
Искусственный интеллект (ИИ) переводит роботизированную ячейку из состояния простого исполнителя в состояние адаптивной системы. Для металлообработки можно выделить пять уровней зрелости:
- Уровень 0. Реактивный: станок работает по жёсткой управляющей программе (УП), датчиков нет.
- Уровень 1. Мониторинг: датчики собирают данные, оператор видит отклонения.
- Уровень 2. Предиктивный: ИИ прогнозирует износ инструмента и поломки.
- Уровень 3. Адаптивный: ИИ корректирует режимы резания в реальном времени.
- Уровень 4. Автономный: ИИ генерирует УП, управляет роботом и контролирует качество.
Большинство российских цехов находятся между уровнем 0 и 1. Однако наибольший экономический эффект даёт переход к уровням 2 и 3. Предиктивная аналитика износа по вибрации и току шпинделя сокращает незапланированные простои на 30–50%. Адаптивное управление, при котором подача автоматически снижается при повышении шероховатости, даёт прирост стойкости инструмента на 20–40%.
Кейсы: как российские заводы уже автоматизировали металлообработку
Практика отечественных предприятий 2024–2026 годов показывает: роботизация автоматизация производства перестала быть пилотной экзотикой. Ниже собраны реальные проекты из разных сегментов — от малых цехов до крупных машиностроительных комплексов.
- Токарный участок, Свердловская область. Суть: промышленный робот Kawasaki RS010N обслуживает два токарных станка HAAS, обрабатывающих валы из стали 45 массой 4–12 кг. Эффект: время цикла сократилось с 4 до 2,5 мин, рост производительности +35%, переналадка — с 30–40 до 15 минут. Инвестиции: 4,2 млн руб. Окупаемость: 14 месяцев. Источник: vt-robotics.ru
- «АМО Сталь», Миасс. Суть: собственный линейный манипулятор AMO-S, монтируемый на корпус станка, после неудачного опыта с китайским коботом. Эффект: выработка 560 деталей за смену (против 300–350 у человека), один оператор управляет 6 станками. Окупаемость: 6 месяцев при цене комплекса ~3 млн руб. Источник: Дзен zavodfoto.ru
- Bin picking, предприятие Санкт‑Петербурга. Суть: 3D‑камера Photoneo PhoXi и робот Kawasaki RS007L загружают поковки сложной формы насыпью в пятикоординатный обрабатывающий центр. Эффект: производительность выросла со 120 до 180 деталей в смену (+50%), исключён брак из‑за неправильной ориентации. Окупаемость: 22 месяца при инвестициях 7,5 млн руб. Источник: vt-robotics.ru
- Кобот UR10e на два токарных станка (автокомпоненты для КАМАЗ). Суть: коллаборативный робот UR10e с двойным захватом SCHUNK обслуживает два станка ЧПУ FORT без ограждений. Эффект: производительность выросла на 20%, брак снизился с 2% до 0,1%, занимаемая площадь в 1,5 раза меньше, чем у промышленного робота. Источник: kobotek.ru
- Сварочная ячейка, Нижегородская область. Суть: робот Kawasaki RS007L с источником Fronius TPS 320i и лазерным поиском шва сваривает кронштейны сидений. Эффект: производительность выросла с 8 до 11 узлов в час (+40%), брак снизился с 10% до 2%, количество сварщиков сократилось с 6 до 2. Окупаемость: 18 месяцев при инвестициях 5,5 млн руб. Источник: vt-robotics.ru
- «Спецэлектромагнит», Комсомольск‑на‑Амуре. Суть: роботизированная система загрузки станков с ЧПУ от интегратора TECHNORED. Эффект: рост производительности и высвобождение персонала для более квалифицированных задач (детальные цифры не раскрываются). Источник: technored.ru
- «АтомИнтелМаш» (Росатом). Суть: собственные роботизированные ячейки АИМ для сварки, паллетирования и лазерной наплавки. Эффект: реализован комплекс на участке изготовления литейных форм для двигателестроительного предприятия, унифицированные конструкторские решения. Истчоник: ritm-magazine.com
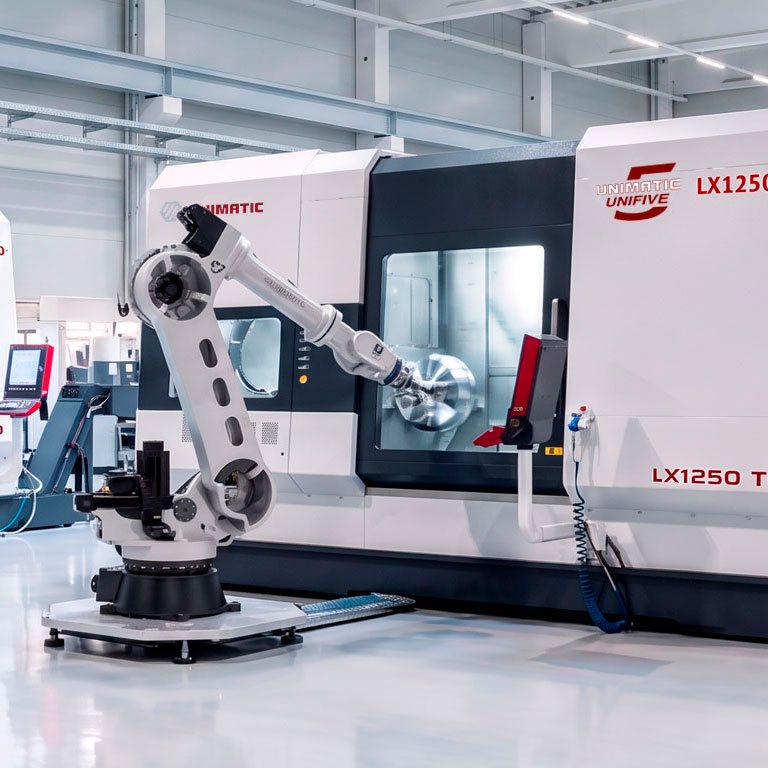
- 7 роботизированных ячеек для нефтегазовой отрасли (компания «Униматик»). Суть: гибкая производственная система из 7 модулей, объединяющих 18 токарных станков и 7 промышленных роботов. Автоматизированы загрузка/выгрузка деталей, установка паллет, смена зажимных баз и очистка поверхностей. Эффект: полная конструкторско‑технологическая проработка, обеспечение заданной стойкости инструмента и длительной автономной работы без оператора. Управление: трёхуровневая система (станок/робот → ячейка → диспетчерский пульт цеха) разработки «Униматик».
Общие выводы из кейсов
- Окупаемость реальных проектов в РФ — 6–22 месяца, в среднем 14–15 месяцев.
- Рост производительности — 20–87% в зависимости от типа операции и сменности.
- Главный источник проблем — захват и оснастка, а не сам робот: масло, вибрации, разброс геометрии.
- Отладка после пуска занимает 1–3 месяца — это нужно закладывать в план.
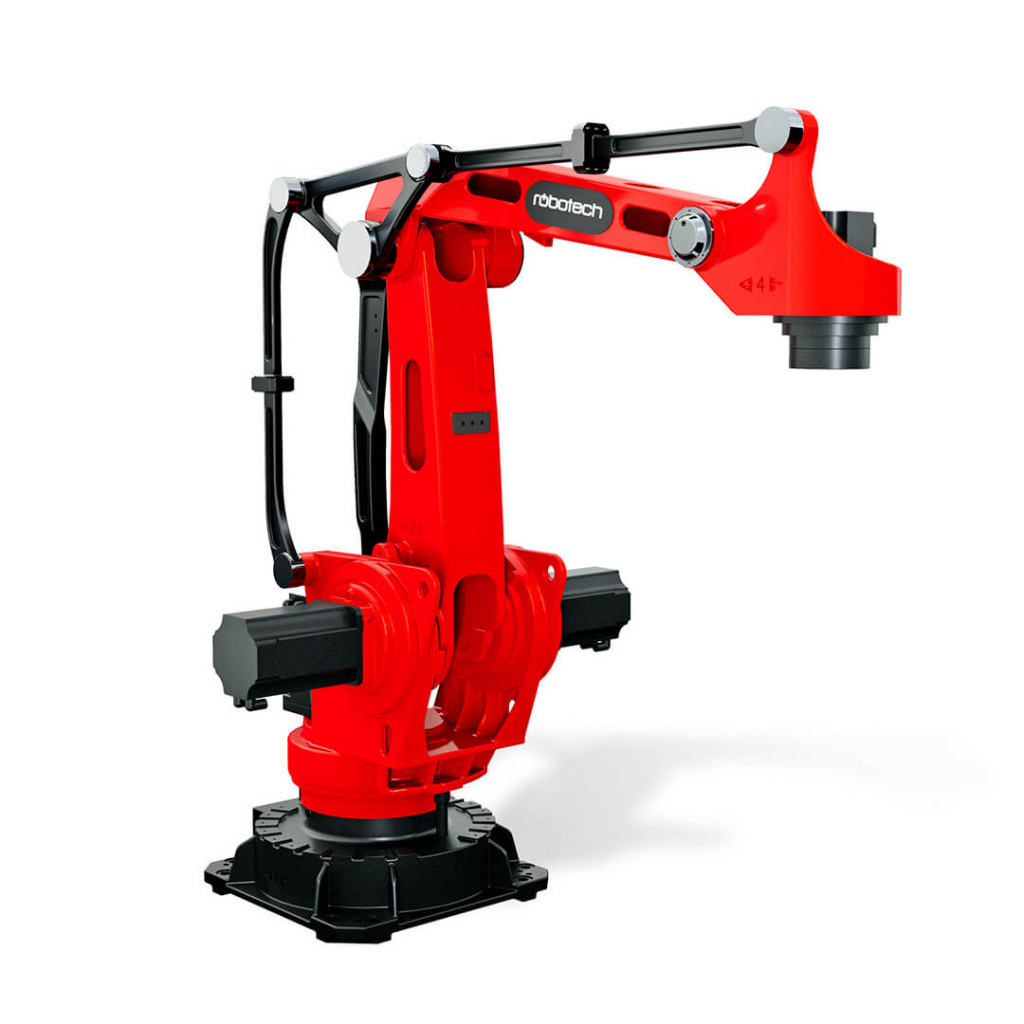
- Российские роботы уже конкурентоспособны: «АМО Сталь», «Завод роботов», «АтомИнтелМаш», «Robotech» и другие.
Тренды до 2030 года и точка экономического перелома
Россия ставит цель войти в топ-25 стран по плотности роботизации к 2030 году. Это требует увеличения парка с текущих 20–21 тысячи роботов до 95–125 тысяч. Государственная поддержка (субсидии до 50%, льготный лизинг под 5%) делает проекты доступнее.
Когда роботизация станет обязательной
Точка перелома для российского цеха металлообработки — 2027–2028 год. К этому времени совокупная стоимость трёх лет работы оператора ЧПУ (с налогами) сравняется со стоимостью роботизированной ячейки «под ключ» с учётом господдержки.
Сравнение совокупных затрат на 3 года для участка в Екатеринбурге (один станок, 2 смены):
| Статья | Оператор (2 смены), руб. | Робоячейка, руб. |
|---|---|---|
| Зарплата на руки | 2 880 000 | — |
| Налоги и взносы | 864 000 | — |
| Подбор, обучение, текучка | 200 000 | 100 000 |
| Отпуска, больничные, простои | 400 000 | — |
| Робот + оснастка + интеграция | — | 3 000 000 |
| Господдержка (субсидия 50%) | — | −1 500 000 |
| Обслуживание (3 года) | — | 300 000 |
| Электроэнергия | — | 50 000 |
| Итого за 3 года | 4 344 000 | 1 950 000 |
Робот в 2,2 раза экономически выгоднее сотрудника при 2 сменах и господдержке. При росте зарплат на 15–20% в год, к 2028 году найм оператора станет экономически бессмысленным, а физически невозможным — из-за кадрового дефицита. Таким образом, роботизация процесса производства становится не вопросом снижения издержек, а условием физического выживания предприятия на рынке.
|
Спросить или записаться на курсы
|
Заказать услугу
|